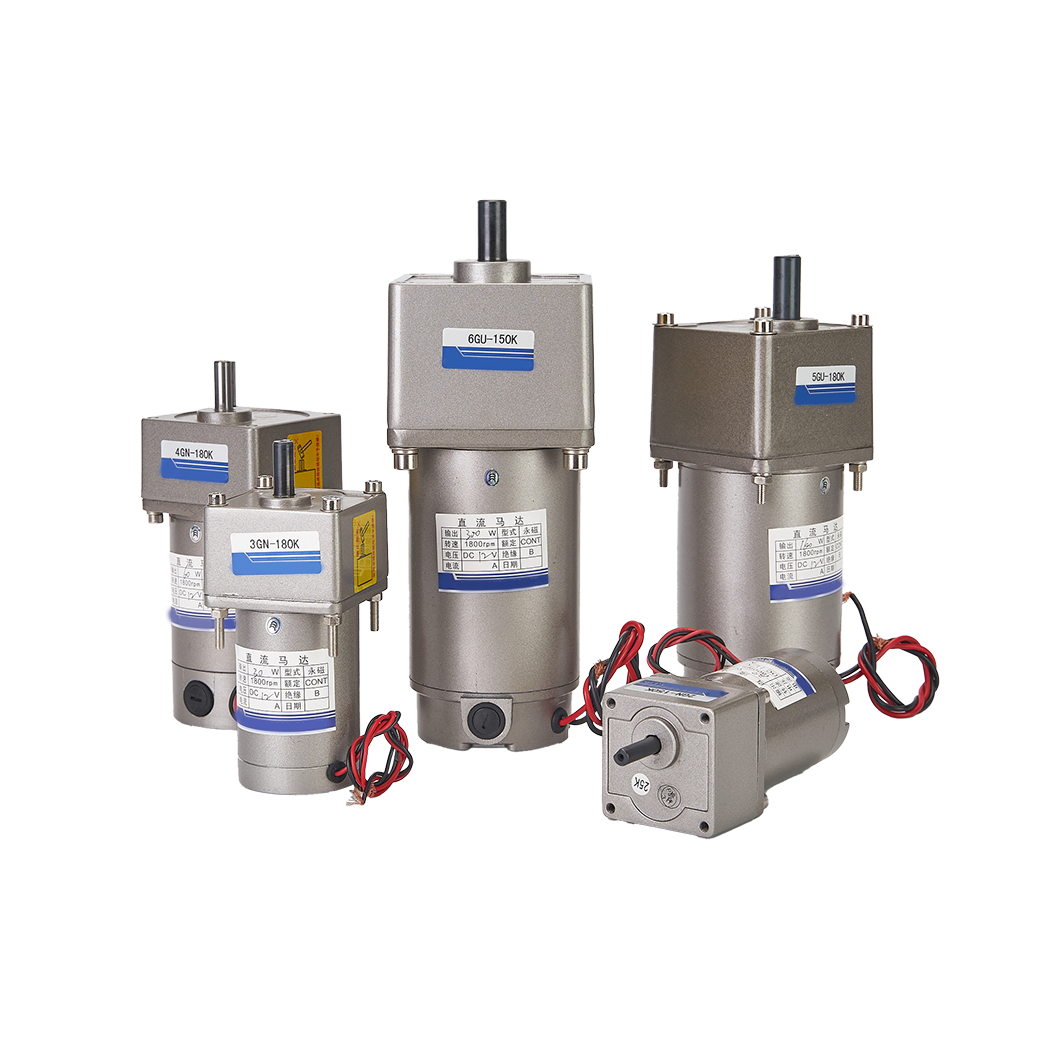
Mismatching torques motoris et celeritas ad applicationem tuam non solum ratio efficientiam reducere. Active onus scelerisque gravem ducit, inmaturum defectionem componentes, et moras pretiosas exstare. Parametri eligentes falsas systemata mechanica statim fere perdere possunt.
Ad designandum fabrum et procurationem iunctos, strictam inversam relationem inter celeritatem et torquem comprehendens, primum gradum criticum manet. Hanc nucleum cognitione pro accurata, certa electione componente perdite debes. Efficaciter impedit vitia designationis calamitosas in integratione complexi systematis.
Hic dux comprehensivus prorsus deiecerit quomodo curvis torques-celeritates apte legantur. Disces aestimationes technicas aestimare contra onus actualis mundi requisita. Denique demonstrabimus tibi quomodo confidenter concludas perfectum DC Motor ad specifica machinalis application. His principiis applicando, productum diuturnum efficies firmitatem et meliorem mechanicam observantiam.
Key Takeaways
Regula inversa: In regula motoria DC scopa vel scopa, celeritas et torques habent relationem inversam linearem; sicut onus (torque) crescit, celeritas decrescit.
Zonas operans optimales: Motores ampliari debent ut eorum onus continuum operativum cadit intra apicem efficientiae eorum, non prope torquem armenti.
Intentio Dictates Celeritatis: Dum torques ab onere et currente determinatur, copia intentionum aptat totam curvam sursum vel deorsum velocitatem torquem aptans.
Datasheets sunt idealised: reales mundi reales scelerisque, potentia limitationis copia, et frictio mechanica saepe a 20-30% margine super baseline calculi salutem requiret.
Curva Torque-Mobilitate: Quomodo motor euismod Censeo
Curva lectio recte impedit super-spectionem et subspectionem. Over-speccing wastes valuable budget on oversized motors. Sub-specing periculorum calamitosas productum defectus sub condiciones campi. Utraque variabilia perfecte paria debes.
Intellectus Key Data Points
Celeritas non-Load ($omega_0$): Maximum RPM repraesentatur cum nulla torques ad hastile applicatur. Utile est ad baseline comparationes per exempla diversa. Sed raro servit celeritati actui operanti.
Stall Torque ($ au_s$): Hoc ostendit maximum torque generatum cum hastili comae totaliter. Continuo operans circa hoc punctum defectum scelerisque celeri facit. Anfractus aestus et velit statim liquescit.
Punctum operans: Haec intersectio specifica postulati oneris et celeritatis optatae designat. Diligenter appone oportet contra continuum aureum æstimatum.
Efficientia Arch
Videbis apicem mechanica potentia ad fere 50% of armenti torques. Sed apicem efficientia aliter se habet. Plerumque accidit in inferioribus torques iugis. Plerumque apicem efficientiam invenire inter 10% et 30% torques armenti. Hic operans regit potentiam, quam calor perdidit.
Si operatio ultra L% armenti torques ventilabis, efficientiam acriter mittit. Vis electrica totaliter in inutilem calorem convertit. Haec membra interna celeri tempore trahit.
Torque-speed curva Operational Zonas Reference
Zonam operational
Torques Level (% of Stall)
Celeritas dolor
Typicam Applicationem
Nullus Lond Zonam
0% - 5%
Maximum RPM
Fans, lux impulsores
Princeps efficientiam Zonam
10% - 30%
Moderatus High RPM
Continua officium actus
Apicem Power Zonam
40% - 60%
Moderatus RPM
Brevis rupta acceleratio
Armen Danger Zonam
70% - 100%
Nulla prope RPM
Clausa rotor (devita)
EXILIM vs. High Torque: Aligning Solutio Categoriae ad usus Causae
Constituendi inter configurationem directam coegi vel apparatus apparatusque omnino ab output requisitis dependet. Has rationes mechanicas ad usum tuum intentum casum diligenter depingere debes. Hoc maximum spatium dat et minimam sustentationem.
Direct Drive (High Speed, Low Torque)
Configurationes directae minarum altae RPM et humiles vi gyrationis libera. Ascendunt onus directe in output harundo. Exempla typica includunt fans, cornicines, et motores simplices vibrationes.
Vexillum Brushless dc motore saepe utetur recta coegi. Haec setups praestantem praestantem efficientiam offerunt. Ipsi etiam mechanica nimis humili tempore gerunt. Manent tamen valde proni ad stabula sub oneribus externis gravibus.
Apparatus DC Motors (Low Speed, High Torque)
Hae figurationes in systemate mechanica reductione utuntur. Rudis RPM negotiantur ad utilitatem substantialem mechanicam. Communes planetariae, calcar, seu figurarum vermium hoc opus egregie tractant. Vim output efficaciter multiplicant.
Integrating a Gearbox specimen probat roboticis, effectoribus gravibus, et mechanismis elevatis. Onera ingentia facile vincunt. Sed inducunt detrimenta levia efficacia. Etiam implicationem mechanicam acquires ob attritionem calces internam.
Decoding DC Motor Datasheets: Theoria et Rerum Bridging
Discere debes quaerere praeteritum basic venalicium postulata. Veros limites operationales ex quolibet artificio 12V vel 24V datas extrahere. Numeri theorici raro par realitati campi nuntius.
Nominal Voltage vs. Verus-World Power Supplies
Censeo quomodo voltage cadit sub onere gravi. Potestas copia significanter in apicem current haurire posset. Haec gutta intentionis abhorrebit protinus curvam tuam expectatam celeritatem torquem. Prorsus summa celeritate terminat.
Pugna-Lorem systemata hanc quaestionem constanter. Ut altilium crimen loculum, intentione nominalis guttae constanter. Faciendum computare debes secundum infimum expectatum statum intentionis.
Continua vs. Peak Torque Ratings
Aureus in summo fretus assiduis applicationibus magnum periculum gignit. Aureus apicem brevem, momentaneam facultatem describit. Non reflectit sustineri condicionem operandi.
Cras scelerisque tempor semper. Quam diu unitas apicem torques sustinet dictat. Hunc modum exactum nimis flexibus velit terminus dissolvit. Complete electricae correptio momenta postea sequitur.
Torque Constans ($K_t$) et Celeritas Constant ($K_v$)
Haec duo metrica tibi mathematice mores adiuvant. Effectum aperiunt in voltages et excursus non explicite inscriptis in actis chartaceis. $K_t$ dictat quantum Aureus per amp venas generat.
$K_v$ dictat quot RPMs per voltam copiam generant. His constantibus uti potes ad exemplar consuetudinis puncta operandi accurate. Illi dant fabrum ad aedificandum maxime certa consuetudine systemata coegi.
Exsequendam Risks: Cur DC Motors in agro deficient
Credimus illustrare res perlucidas exsecutionis reales aedificans ultimam operandi fidem. Nimia multa incepta deficiunt ob errores simplices, errores evitabiles. Communia fovearum illarum intelligens obsidionem ferrariam tuetur.
Scelerisque fugitivi Trap
Ratio currit nimis curva velocitate deorsum deorsum generat nimios aestus. Hoc in summo torque occurris, missionum celeritas humilis. Calor internam resistentiam electricam celeriter auget.
Superior resistentia plus requirit ad eandem vim mechanicam tuendam. Haec extra vena plus caloris gignit. Hic cyclus vitiosus torquem internum facultatem cedit donec calamitosas defectus fiat.
Satus-sursum Current Spicae
In nulla RPM in startup, unitas breviter motorem stabulum agit. Ingens trahit, liberat a copia vena. Haec clavus subitaneus gravem electricam vim per systema gignit.
Tu periculum supplantat opes praesidia ilico. Vestigia nudata PCB, ut litteram tabulam combureret. Machinatores mitigare debent hunc utentes imprimis molles vel systemata potestates PWM dedicatas.
Unaccounted Mechanica friction
Deficiente calculare initium frictioni ruinas multas excogitat. Mechanica systemata stiction cum quiescendo laborant. A paro ut viderem perfectum in charta, sed minus perfecte moveretur.
Duce cancellos, gestus strictos, et adipe gravia repugnantiam significantem adde. Hanc stictionem physicam accurate metiri debes. Adde illud ad postulationem tuam baseline torquem ad certum motum praestandum.
Shortlisting Logica: A GRADATUS Aestimatio Framework
Procurement and engineering teams opus operabili workflow. Hoc compage te confidenter adiuvat componentes electionem tuam finalisare. Hos gradus specificos sequere ut meliorem rationem perficiendi spondeat.
Define Gravissimum-casum Load: Adice currit continuus torques et cacumen incipiens torques. Acceleratio requisita et mechanica in hoc baseline calculi stitio includere debes.
Celeritatem optatam constitue: Determina necessaria RPM sub onere currenti actuali. Numquam consilium tuum funditus in fabrica scriptoris idealised velocitatis metricae nullo onere fundas.
Applicare Safety Factor: Multiplica, baseline torques requisita per 1.2 ad 1.5. Haec rationes degradationis scelerisque et expectatae mechanicae per annos servitii gerunt. Si consilium summae industriae vim requirit, specialitatem denotare potes Princeps Torque 550W 800W DC Apparatus Motor ad sarcinas ingentes commode tractare.
Exemplaria peto et Prototypum: Bench-temptatio gradus omnino non-tractabilis manet. Experimentum utendi actuali comparatae potentiae copia antequam mole procurationis concedat.
Describes applicationes specificas perfiles sedulo contra plenas curvas torques celeritates.
Prioritize partes ubi puncta operativa continua in zonas altae efficientiae tuto cadunt.
Semper budget generosa salus margines pro complexu rerum scelerisque in ambitibus realibus mundi.
Please contact our engineering the team directly for a comprehensive datasheet review. Prototypum unitates supplere possumus ut torques tuos convalescant et calculis velocitatis in scamno probati. Read more de nobis ad inveniendum solutiones electromechanicae plenae consuetudinis nostrae.
FAQ
Q: Quomodo voltage afficit torques DC motoris et velocitatem?
A: Augens intentione auget celeritatem proportionaliter movendo totam curvam sursum. Aureus subjectam non mutat assidue. Attamen altior intentione permittit unitatem attingere torquem scopum specificum multo altiore RPM.
Q: Potesne augere torquem motoris DC sine celeritate amissa?
A: Hoc mechanice facere non potes sine potentia input totaliter mutans. Oportet vel supponere intentionem nominalem altiorem ut curvam sursum transferat, vel exemplum maius corporis, quod multo altiore altiore potentiae aestimationem possideat, elige.
Q: Quid interest inter stallum torquem et continuum torquem?
A: Stall Aureus maximam vim maximam in exacte 0 RPM definit. Hoc sustentans tandem exurit ambages internas. Aureus continuus maximam molem stabilis definit, unitatem tractat indefinite sine limitibus scelerisque criticis excedentem.
Q: Cur tardius DC motor meus currit quam datasheet dicit?
A: Datasheet velocitates typice repraesentant idealised condiciones nullas onus ad perfectam intentionem exprimentem. Applicationes reales mundi inducunt gravia onera mechanica, frictiones internas, guttae intentionis altilium. Omnes hae factores externae signanter RPM ad redigendum operationales componunt.