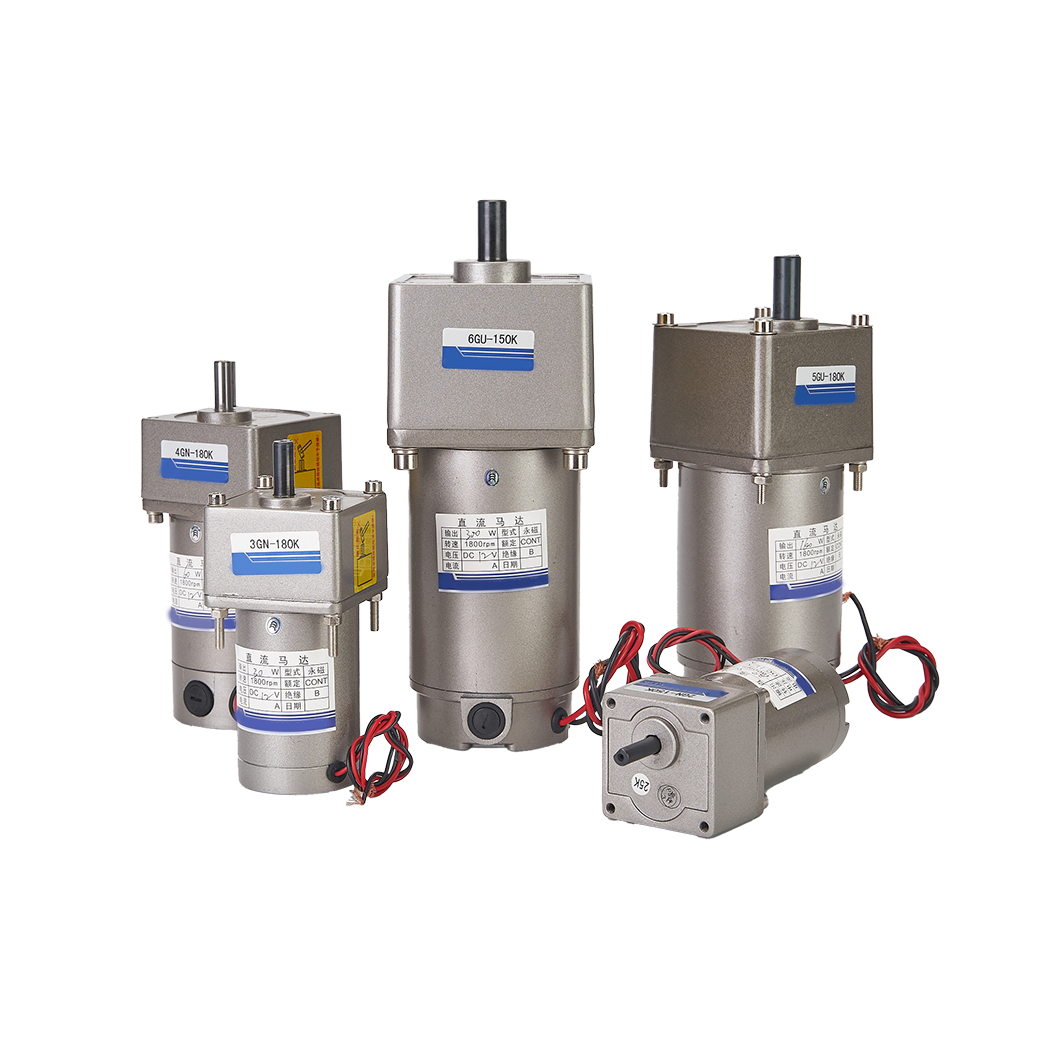
ການໃຊ້ແຮງບິດ ແລະຄວາມໄວຂອງມໍເຕີບໍ່ກົງກັນກັບແອັບພລິເຄຊັນຂອງເຈົ້າບໍ່ພຽງແຕ່ຫຼຸດປະສິດທິພາບຂອງລະບົບເທົ່ານັ້ນ. ມັນຢ່າງຈິງຈັງນໍາໄປສູ່ການ overload ຄວາມຮ້ອນຮ້າຍແຮງ, ຄວາມລົ້ມເຫຼວຂອງອົງປະກອບກ່ອນໄວອັນຄວນ, ແລະການຊັກຊ້າໂຄງການຄ່າໃຊ້ຈ່າຍ. ການເລືອກຕົວກໍານົດທີ່ບໍ່ຖືກຕ້ອງສາມາດທໍາລາຍລະບົບກົນຈັກທີ່ລະອຽດອ່ອນເກືອບທັນທີ.
ສໍາລັບວິສະວະກອນອອກແບບແລະທີມງານຈັດຊື້, ເຂົ້າໃຈຄວາມສໍາພັນທາງກົງກັນຂ້າມທີ່ເຄັ່ງຄັດລະຫວ່າງຄວາມໄວແລະແຮງບິດຍັງຄົງເປັນຂັ້ນຕອນທໍາອິດທີ່ສໍາຄັນ. ທ່ານຕ້ອງການຄວາມຮູ້ຫຼັກນີ້ຢ່າງສິ້ນເຊີງສໍາລັບການເລືອກອົງປະກອບທີ່ຖືກຕ້ອງ, ເຊື່ອຖືໄດ້. ມັນມີປະສິດທິພາບປ້ອງກັນຂໍ້ບົກພ່ອງຂອງການອອກແບບໄພພິບັດໃນລະຫວ່າງການປະສົມປະສານລະບົບທີ່ສັບສົນ.
ຄູ່ມືທີ່ສົມບູນແບບນີ້ແບ່ງອອກຢ່າງແນ່ນອນວິທີການອ່ານເສັ້ນໂຄ້ງຄວາມໄວ torque ໄດ້ຢ່າງຖືກຕ້ອງ. ທ່ານຈະໄດ້ຮຽນຮູ້ການປະເມີນຂໍ້ມູນສະເພາະທາງດ້ານວິຊາການຕໍ່ກັບຄວາມຕ້ອງການຂອງການໂຫຼດຕົວຈິງ. ສຸດທ້າຍ, ພວກເຮົາຈະສະແດງໃຫ້ທ່ານເຫັນວິທີການເລືອກອັນສົມບູນແບບຢ່າງໝັ້ນໃຈ DC Motor ສໍາລັບຄໍາຮ້ອງສະຫມັກວິສະວະກໍາສະເພາະຂອງທ່ານ. ໂດຍການນໍາໃຊ້ຫຼັກການເຫຼົ່ານີ້, ທ່ານຮັບປະກັນຄວາມຫນ້າເຊື່ອຖືຂອງຜະລິດຕະພັນທີ່ຍາວນານແລະການປະຕິບັດກົນຈັກທີ່ດີທີ່ສຸດ.
Key Takeaways
ກົດລະບຽບການປີ້ນກັນ: ໃນມໍເຕີ DC brushed ຫຼື brushless ມາດຕະຖານ, ຄວາມໄວແລະແຮງບິດມີເສັ້ນກົງ, inverse ການພົວພັນ; ເມື່ອການໂຫຼດ (ແຮງບິດ) ເພີ່ມຂຶ້ນ, ຄວາມໄວ (RPM) ຫຼຸດລົງ.
ເຂດປະຕິບັດງານທີ່ດີທີ່ສຸດ: ມໍເຕີຄວນຈະມີຂະຫນາດເພື່ອໃຫ້ການໂຫຼດຢ່າງຕໍ່ເນື່ອງຂອງພວກເຂົາຢູ່ໃນເຂດປະສິດທິພາບສູງສຸດ - ບໍ່ຢູ່ໃກ້ກັບແຮງບິດຂອງພວກມັນ.
Voltage Dictates Speed: ໃນຂະນະທີ່ແຮງບິດຖືກກໍານົດໂດຍການໂຫຼດແລະປະຈຸບັນ, ການປັບແຮງດັນການສະຫນອງຈະປ່ຽນເສັ້ນໂຄ້ງຄວາມໄວຂອງແຮງບິດທັງຫມົດຂຶ້ນຫຼືລົງ.
ແຜ່ນຂໍ້ມູນແມ່ນເຫມາະສົມທີ່ສຸດ: ຄວາມເປັນຈິງຂອງຄວາມຮ້ອນຂອງໂລກ, ການຈໍາກັດການສະຫນອງພະລັງງານ, ແລະ friction ກົນຈັກມັກຈະຕ້ອງການຂອບຄວາມປອດໄພ 20-30% ຂ້າງເທິງການຄິດໄລ່ພື້ນຖານ.
ການອ່ານເສັ້ນໂຄ້ງໃຫ້ຖືກຕ້ອງປ້ອງກັນການກຳນົດຂອບເຂດເກີນກຳນົດ ແລະຕ່ຳກວ່າການກຳນົດ. ການກຳນົດຄ່າເກີນກຳນົດຈະເສຍງົບປະມານອັນມີຄ່າສຳລັບເຄື່ອງຈັກຂະໜາດໃຫຍ່. ພາຍໃຕ້ການກໍານົດຄວາມສ່ຽງຕໍ່ຄວາມລົ້ມເຫຼວຂອງຜະລິດຕະພັນໄພພິບັດພາຍໃຕ້ເງື່ອນໄຂພາກສະຫນາມ. ທ່ານຕ້ອງດຸ່ນດ່ຽງທັງສອງຕົວແປຢ່າງສົມບູນ.
ຄວາມເຂົ້າໃຈຈຸດຂໍ້ມູນທີ່ສໍາຄັນ
No-Load Speed ($omega_0$): ອັນນີ້ສະແດງເຖິງ RPM ສູງສຸດເມື່ອແຮງບິດສູນນຳໃຊ້ກັບ shaft. ມັນພິສູດທີ່ເປັນປະໂຫຍດສໍາລັບການປຽບທຽບພື້ນຖານໃນທົ່ວຮູບແບບຕ່າງໆ. ຢ່າງໃດກໍ່ຕາມ, ມັນບໍ່ຄ່ອຍເປັນຄວາມໄວໃນການດໍາເນີນງານຕົວຈິງ.
Stall Torque ($ au_s$): ອັນນີ້ສະແດງເຖິງແຮງບິດສູງສຸດທີ່ສ້າງຂຶ້ນເມື່ອ shaft locks ຫມົດ. ການດໍາເນີນງານຢ່າງຕໍ່ເນື່ອງຢູ່ໃກ້ກັບຈຸດນີ້ເຮັດໃຫ້ເກີດຄວາມລົ້ມເຫຼວຂອງຄວາມຮ້ອນຢ່າງໄວວາ. windings overheat ແລະ insulation melts ທັນທີ.
ຈຸດປະຕິບັດງານ: ນີ້ຊີ້ໃຫ້ເຫັນຈຸດຕັດກັນສະເພາະຂອງການໂຫຼດທີ່ຕ້ອງການແລະຄວາມໄວທີ່ຕ້ອງການ. ທ່ານຕ້ອງຈັດວາງມັນຢ່າງລະມັດລະວັງຕໍ່ກັບແຮງບິດຢ່າງຕໍ່ເນື່ອງທີ່ຖືກຈັດອັນດັບ.
ປະຕູປະສິດທິພາບ
ທ່ານຈະສັງເກດເຫັນວ່າພະລັງງານກົນຈັກສູງສຸດເກີດຂຶ້ນຢູ່ໃນປະມານ 50% ຂອງແຮງບິດທີ່ຫມັ້ນຄົງ. ຢ່າງໃດກໍຕາມ, ປະສິດທິພາບສູງສຸດປະຕິບັດຕົວແຕກຕ່າງກັນ. ໂດຍປົກກະຕິ, ມັນເກີດຂື້ນໃນຊ່ວງ torque ຕ່ໍາ. ປົກກະຕິແລ້ວທ່ານຊອກຫາປະສິດທິພາບສູງສຸດລະຫວ່າງ 10% ແລະ 30% ຂອງແຮງບິດຂອງ stall. ການເຮັດວຽກຢູ່ນີ້ຫຼຸດຜ່ອນພະລັງງານທີ່ສູນເສຍໄປເນື່ອງຈາກຄວາມຮ້ອນ.
ຖ້າຫາກວ່າທ່ານຊຸກຍູ້ການປະຕິບັດເກີນກວ່າ 50% torque torque, ປະສິດທິພາບຫຼຸດລົງຢ່າງວ່ອງໄວ. ພະລັງງານໄຟຟ້າປ່ຽນເປັນຄວາມຮ້ອນທີ່ບໍ່ມີປະໂຫຍດທັງໝົດ. ນີ້ທໍາລາຍອົງປະກອບພາຍໃນຢ່າງໄວວາໃນໄລຍະເວລາ.
Torque-Speed Curve ພື້ນທີ່ປະຕິບັດການອ້າງອີງ
ເຂດປະຕິບັດງານ |
ລະດັບແຮງບິດ (%) |
ຊ່ວງຄວາມໄວ |
ຄໍາຮ້ອງສະຫມັກທົ່ວໄປ |
ເຂດບໍ່ມີການໂຫຼດ |
0% - 5% |
RPM ສູງສຸດ |
ພັດລົມ, impellers ແສງສະຫວ່າງ |
ເຂດປະສິດທິພາບສູງ |
10% - 30% |
RPM ປານກາງ-ສູງ |
ຕົວກະຕຸ້ນຫນ້າທີ່ຢ່າງຕໍ່ເນື່ອງ |
ເຂດພະລັງງານສູງສຸດ |
40% - 60% |
RPM ປານກາງ |
ການເລັ່ງການລະເບີດສັ້ນ |
Stall Danger Zone |
70% - 100% |
ໃກ້ສູນ RPM |
rotor ລັອກ (ຫຼີກເວັ້ນ) |
ຄວາມໄວສູງທຽບກັບແຮງບິດສູງ: ຈັດຮຽງໝວດໝູ່ການແກ້ໄຂເພື່ອໃຊ້ກໍລະນີ
ການຕັດສິນໃຈລະຫວ່າງການຕັ້ງຄ່າການຂັບໂດຍກົງຫຼືການຕັ້ງເຟສບຸກແມ່ນຂຶ້ນກັບຄວາມຕ້ອງການຜົນຜະລິດທັງຫມົດ. ທ່ານຕ້ອງວາງແຜນຜົນຜະລິດກົນຈັກເຫຼົ່ານີ້ຢ່າງລະມັດລະວັງກັບກໍລະນີການນໍາໃຊ້ທີ່ຕັ້ງໃຈຂອງທ່ານ. ນີ້ຮັບປະກັນອາຍຸສູງສຸດແລະການບໍາລຸງຮັກສາຫນ້ອຍ.
ຂັບໂດຍກົງ (ຄວາມໄວສູງ, ແຮງບິດຕໍ່າ)
ການຕັ້ງຄ່າໄດໂດຍກົງໃຫ້ RPM ສູງແລະແຮງຫມຸນຕ່ໍາ. ພວກເຂົາເຈົ້າຕິດໃສ່ການໂຫຼດໂດຍກົງໃສ່ shaft ຜົນຜະລິດ. ຕົວຢ່າງທົ່ວໄປປະກອບມີພັດລົມ, ພັດລົມ, ແລະມໍເຕີສັ່ນສະເທືອນງ່າຍດາຍ.
ມາດຕະຖານ ມໍເຕີ DC Brushless ມັກຈະໃຊ້ໄດໂດຍກົງ. ການຕັ້ງຄ່າເຫຼົ່ານີ້ໃຫ້ປະສິດທິພາບສູງທີ່ດີເລີດ. ພວກເຂົາເຈົ້າຍັງນໍາສະເຫນີການສວມໃສ່ກົນຈັກຕ່ໍາຫຼາຍໃນໄລຍະເວລາ. ຢ່າງໃດກໍ່ຕາມ, ພວກມັນຍັງມີຄວາມສ່ຽງສູງທີ່ຈະຢຸດເຊົາພາຍໃຕ້ການໂຫຼດພາຍນອກທີ່ຫນັກແຫນ້ນ.
Geared DC Motors (ຄວາມໄວຕໍ່າ, ແຮງບິດສູງ)
ການຕັ້ງຄ່າເຫຼົ່ານີ້ໃຊ້ລະບົບການຫຼຸດຜ່ອນກົນຈັກ. ພວກເຂົາຊື້ຂາຍ RPM ດິບເພື່ອປະໂຫຍດດ້ານກົນຈັກຢ່າງຫຼວງຫຼາຍ. ການຕັ້ງຄ່າດາວເຄາະທົ່ວໄປ, ເດືອຍ, ຫຼືແມ່ທ້ອງຈະຈັດການກັບວຽກງານນີ້ໄດ້ດີ. ພວກເຂົາເຈົ້າຄູນຜົນຜະລິດຜົນບັງຄັບໃຊ້ຢ່າງມີປະສິດທິຜົນ.
ການປະສົມປະສານ ກ Gearbox ພິສູດວ່າເຫມາະສົມສໍາລັບຫຸ່ນຍົນ, ຕົວກະຕຸ້ນຫນັກ, ແລະກົນໄກການຍົກ. ພວກເຂົາເຈົ້າເອົາຊະນະການໂຫຼດຂະຫນາດໃຫຍ່ໄດ້ຢ່າງງ່າຍດາຍ. ຢ່າງໃດກໍຕາມ, ພວກເຂົາເຈົ້າແນະນໍາການສູນເສຍປະສິດທິພາບເລັກນ້ອຍ. ທ່ານຍັງໄດ້ຮັບຄວາມສັບສົນທາງດ້ານກົນຈັກອັນເນື່ອງມາຈາກ friction ເກຍພາຍໃນ.
ການຖອດລະຫັດ DC Motor Datasheets: Bridging Theory and Reality
ທ່ານຕ້ອງຮຽນຮູ້ທີ່ຈະເບິ່ງຄໍາຮ້ອງຂໍການຕະຫຼາດພື້ນຖານທີ່ຜ່ານມາ. ສະກັດຂໍ້ຈໍາກັດການປະຕິບັດທີ່ແທ້ຈິງຈາກເອກະສານຂໍ້ມູນ 12V ຫຼື 24V ຂອງຜູ້ຜະລິດໃດໆ. ຕົວເລກທາງທິດສະດີບໍ່ຄ່ອຍຈະກົງກັບຄວາມເປັນຈິງພາກສະຫນາມທີ່ສັບສົນ.
Nominal Voltage vs. Real-World Power Supplies
ປະເມີນວ່າແຮງດັນຫຼຸດລົງແນວໃດພາຍໃຕ້ການໂຫຼດໜັກ. ການສະຫນອງພະລັງງານອາດຈະຫຼຸດລົງຢ່າງຫຼວງຫຼາຍໃນລະຫວ່າງການດຶງກະແສໄຟຟ້າສູງສຸດ. ການຫຼຸດລົງຂອງແຮງດັນນີ້ຈະຫຼຸດລົງເສັ້ນໂຄ້ງຄວາມໄວແຮງບິດທີ່ຄາດໄວ້ຂອງທ່ານໃນທັນທີ. ມັນຈໍາກັດຄວາມໄວສູງສຸດ.
ລະບົບພະລັງງານຫມໍ້ໄຟແມ່ນປະເຊີນກັບບັນຫານີ້ຢ່າງຕໍ່ເນື່ອງ. ເມື່ອການສາກແບັດເຕີຣີໝົດລົງ, ແຮງດັນໄຟຟ້າຫຼຸດລົງຢ່າງຕໍ່ເນື່ອງ. ທ່ານຕ້ອງຄິດໄລ່ປະສິດທິພາບໂດຍອີງໃສ່ສະຖານະແຮງດັນຕ່ໍາສຸດທີ່ຄາດໄວ້.
ອັດຕາແຮງບິດຕໍ່ເນື່ອງທຽບກັບສູງສຸດ
ການອາໄສແຮງບິດສູງສຸດສໍາລັບຄໍາຮ້ອງສະຫມັກຢ່າງຕໍ່ເນື່ອງເຮັດໃຫ້ເກີດອັນຕະລາຍອັນໃຫຍ່ຫຼວງ. ແຮງບິດສູງສຸດອະທິບາຍຄວາມສາມາດສັ້ນໆ, ຊ່ວງເວລາ. ມັນບໍ່ໄດ້ສະທ້ອນເຖິງສະພາບການດໍາເນີນງານທີ່ຍືນຍົງ.
ທ່ານຕ້ອງເຂົ້າໃຈຄວາມຄົງທີ່ຂອງເວລາຄວາມຮ້ອນ. ມັນກໍານົດໄລຍະເວລາທີ່ຫນ່ວຍງານສາມາດຮັກສາແຮງບິດສູງສຸດໄດ້. ເກີນກໍານົດເວລາທີ່ແນ່ນອນນີ້ເຮັດໃຫ້ insulation winding melts. ໄຟຟ້າສັ້ນສຳເລັດຕາມເວລາຕໍ່ມາ.
ແຮງບິດຄົງທີ່ ($K_t$) ແລະຄວາມໄວຄົງທີ່ ($K_v$)
ສອງຕົວວັດແທກເຫຼົ່ານີ້ຊ່ວຍໃຫ້ທ່ານຄາດຄະເນພຶດຕິກໍາທາງຄະນິດສາດ. ພວກມັນເປີດເຜີຍປະສິດທິພາບຢູ່ທີ່ແຮງດັນ ແລະກະແສທີ່ບໍ່ໄດ້ລະບຸໄວ້ຢ່າງຈະແຈ້ງໃນເອກະສານຂໍ້ມູນ. $K_t$ ກຳນົດວ່າຈະສ້າງແຮງບິດຫຼາຍປານໃດຕໍ່ amp ຂອງປະຈຸບັນ.
$K_v$ ກຳນົດຈຳນວນ RPMs ຜະລິດຕໍ່ volt ຂອງການສະໜອງ. ທ່ານສາມາດນໍາໃຊ້ຄ່າຄົງທີ່ເຫຼົ່ານີ້ເພື່ອສ້າງແບບຈໍາລອງຈຸດປະຕິບັດງານທີ່ກໍາຫນົດເອງຢ່າງຖືກຕ້ອງ. ພວກເຂົາເຈົ້າສ້າງຄວາມເຂັ້ມແຂງໃຫ້ວິສະວະກອນສ້າງລະບົບໄດທີ່ກໍາຫນົດເອງທີ່ເຊື່ອຖືໄດ້ສູງ.
ຄວາມສ່ຽງຕໍ່ການຈັດຕັ້ງປະຕິບັດ: ເປັນຫຍັງ DC Motors ລົ້ມເຫລວໃນພາກສະຫນາມ
ພວກເຮົາເຊື່ອວ່າການເນັ້ນໃສ່ຄວາມເປັນຈິງການປະຕິບັດທີ່ໂປ່ງໃສສ້າງຄວາມຫນ້າເຊື່ອຖືດ້ານວິສະວະກໍາສູງສຸດ. ໂຄງການຈໍານວນຫຼາຍເກີນໄປລົ້ມເຫລວເນື່ອງຈາກຄວາມຜິດພາດການຂະຫນາດທີ່ງ່າຍດາຍ, ຫຼີກເວັ້ນໄດ້. ການເຂົ້າໃຈບັນຫາທົ່ວໄປເຫຼົ່ານີ້ປົກປ້ອງການລົງທຶນຂອງຮາດແວຂອງທ່ານ.
Thermal Runaway Trap
ການແລ່ນລະບົບຢູ່ໄກເກີນໄປໃນເສັ້ນໂຄ້ງຄວາມໄວຂອງແຮງບິດເຮັດໃຫ້ເກີດຄວາມຮ້ອນຫຼາຍເກີນໄປ. ທ່ານພົບສິ່ງນີ້ໃນສະຖານະການທີ່ມີແຮງບິດສູງ, ຄວາມໄວຕໍ່າ. ຄວາມຮ້ອນເພີ່ມຄວາມຕ້ານທານໄຟຟ້າພາຍໃນຢ່າງໄວວາ.
ຄວາມຕ້ານທານທີ່ສູງຂຶ້ນຮຽກຮ້ອງໃຫ້ມີປະຈຸບັນຫຼາຍເພື່ອຮັກສາກໍາລັງກົນຈັກດຽວກັນ. ກະແສພິເສດນີ້ສ້າງຄວາມຮ້ອນຫຼາຍຂຶ້ນ. ວົງຈອນ vicious ນີ້ degrades ຄວາມອາດສາມາດ torque ພາຍໃນຈົນກ່ວາຄວາມລົ້ມເຫຼວຂອງໄພພິບັດເກີດຂຶ້ນ.
Spikes ປະຈຸບັນເລີ່ມຕົ້ນ
ຢູ່ທີ່ສູນ RPM ໃນລະຫວ່າງການເລີ່ມຕົ້ນ, ໜ່ວຍດັ່ງກ່າວເຮັດໜ້າທີ່ເປັນມໍເຕີຢຸດຊົ່ວຄາວ. ມັນດຶງກະແສໄຟຟ້າອັນໃຫຍ່ຫຼວງ, ບໍ່ຈໍາກັດຈາກການສະຫນອງ. ກະທັນຫັນນີ້ສ້າງຄວາມກົດດັນໄຟຟ້າທີ່ຮ້າຍແຮງໃນທົ່ວລະບົບ.
ທ່ານມີຄວາມສ່ຽງຕໍ່ການຂັດຂວາງການປ້ອງກັນການສະຫນອງພະລັງງານທັນທີ. ຮ່ອງຮອຍ PCB ທີ່ບໍ່ມີການປ້ອງກັນອາດຈະໄຟໄຫມ້ອອກຈາກກະດານ. ວິສະວະກອນຕ້ອງຫຼຸດຜ່ອນການນີ້ໂດຍໃຊ້ soft-starters ຫຼືລະບົບການຄວບຄຸມ PWM ທີ່ອຸທິດຕົນ.
Friction ກົນຈັກ unaccounted
ການບໍ່ຄິດໄລ່ການເລີ່ມຕົ້ນ friction ທໍາລາຍການອອກແບບຈໍານວນຫຼາຍ. ລະບົບກົນຈັກທົນທຸກຈາກການຕິດຂັດໃນເວລາພັກຜ່ອນ. ການຕັ້ງຄ່າອາດຈະເບິ່ງດີເລີດໃນເຈ້ຍແຕ່ບໍ່ສາມາດຍ້າຍອອກຫມົດ.
ລາງລົດໄຟຄູ່ມື, ເບກທີ່ແຫນ້ນຫນາ, ແລະນໍ້າມັນທີ່ຫນັກແຫນ້ນເພີ່ມຄວາມຕ້ານທານທີ່ສໍາຄັນ. ທ່ານຕ້ອງວັດແທກຄວາມເຄັ່ງຕຶງທາງກາຍນີ້ຢ່າງຖືກຕ້ອງ. ເພີ່ມມັນໃສ່ຄວາມຕ້ອງການ torque ພື້ນຖານຂອງທ່ານເພື່ອຮັບປະກັນການເຄື່ອນໄຫວທີ່ເຊື່ອຖືໄດ້.
Shortlisting Logic: ກອບການປະເມີນຂັ້ນຕອນໂດຍຂັ້ນຕອນ
ທີມງານຈັດຊື້ ແລະວິສະວະກໍາຕ້ອງການຂະບວນການເຮັດວຽກທີ່ສາມາດປະຕິບັດໄດ້. ກອບນີ້ຊ່ວຍໃຫ້ທ່ານເຮັດສໍາເລັດການເລືອກອົງປະກອບຂອງທ່ານຢ່າງຫມັ້ນໃຈ. ປະຕິບັດຕາມຂັ້ນຕອນສະເພາະເຫຼົ່ານີ້ເພື່ອຮັບປະກັນປະສິດທິພາບຂອງລະບົບທີ່ດີທີ່ສຸດ.
ກໍານົດການໂຫຼດກໍລະນີທີ່ຮ້າຍແຮງທີ່ສຸດ: ຄິດໄລ່ທັງແຮງບິດທີ່ແລ່ນຢ່າງຕໍ່ເນື່ອງແລະແຮງບິດເລີ່ມຕົ້ນສູງສຸດ. ທ່ານຕ້ອງໄດ້ລວມເອົາຄວາມຕ້ອງການຄວາມເລັ່ງ ແລະ ຄວາມເຄັ່ງຕຶງກົນຈັກໃນການຄິດໄລ່ພື້ນຖານນີ້.
ສ້າງຄວາມໄວທີ່ຕ້ອງການ: ກໍານົດ RPM ທີ່ຈໍາເປັນພາຍໃຕ້ການໂຫຼດຕົວຈິງ. ຢ່າອີງໃສ່ການອອກແບບຂອງທ່ານທັງຫມົດຢູ່ໃນຕົວວັດແທກຄວາມໄວທີ່ບໍ່ມີການໂຫຼດທີ່ເຫມາະສົມຂອງຜູ້ຜະລິດ.
ນຳໃຊ້ປັດໄຈຄວາມປອດໄພ: ຄູນຄວາມຕ້ອງການແຮງບິດພື້ນຖານຂອງເຈົ້າໂດຍ 1.2 ຫາ 1.5. ນີ້ກວມເອົາການເຊື່ອມໂຊມຂອງຄວາມຮ້ອນແລະການສວມໃສ່ກົນຈັກທີ່ຄາດໄວ້ໃນໄລຍະປີຂອງການບໍລິການ. ຖ້າການອອກແບບຂອງທ່ານຮຽກຮ້ອງໃຫ້ມີກໍາລັງອຸດສາຫະກໍາທີ່ຮຸນແຮງ, ທ່ານອາດຈະກໍານົດຜູ້ຊ່ຽວຊານ ແຮງບິດສູງ 550W 800W DC Gear Motor ເພື່ອຮັບມືກັບການໂຫຼດຂະຫນາດໃຫຍ່ຢ່າງສະດວກສະບາຍ.
ການຮ້ອງຂໍຕົວຢ່າງແລະຕົວແບບ: ການທົດສອບ Bench ຍັງຄົງເປັນຂັ້ນຕອນທີ່ບໍ່ສາມາດຕໍ່ລອງໄດ້ຢ່າງສົມບູນ. ທົດສອບການນໍາໃຊ້ການສະຫນອງພະລັງງານຕົວຈິງທີ່ວາງແຜນໄວ້ກ່ອນທີ່ຈະອະນຸຍາດໃຫ້ຈັດຊື້ຈໍານວນຫລາຍ.
ສະຫຼຸບ
ການເລືອກອຸປະກອນຮຽກຮ້ອງໃຫ້ມີການເຄື່ອນຍ້າຍໄປໄກກວ່າຕົວເລກແຜ່ນຂໍ້ມູນທີ່ໂດດດ່ຽວ.
ທ່ານຕ້ອງວາງແຜນການໂຫຼດຄໍາຮ້ອງສະຫມັກສະເພາະຢ່າງລະມັດລະວັງຕໍ່ກັບເສັ້ນໂຄ້ງຄວາມໄວຂອງແຮງບິດເຕັມ.
ຈັດລໍາດັບຄວາມສໍາຄັນຂອງອົງປະກອບທີ່ຈຸດປະຕິບັດງານຢ່າງຕໍ່ເນື່ອງຫຼຸດລົງຢ່າງປອດໄພພາຍໃນເຂດທີ່ມີປະສິດທິພາບສູງ.
ສະເຫມີງົບປະມານດ້ານຄວາມປອດໄພທົ່ວໄປສໍາລັບຄວາມເປັນຈິງຄວາມຮ້ອນທີ່ຊັບຊ້ອນໃນສະພາບແວດລ້ອມທີ່ແທ້ຈິງ.
ກະລຸນາຕິດຕໍ່ທີມງານວິສະວະກໍາຂອງພວກເຮົາໂດຍກົງສໍາລັບການທົບທວນຄືນເອກະສານຂໍ້ມູນທີ່ສົມບູນແບບ. ພວກເຮົາສາມາດສະຫນອງຫົວຫນ່ວຍຕົ້ນແບບເພື່ອກວດສອບ torque ແລະການຄິດໄລ່ຄວາມໄວຂອງທ່ານຢູ່ໃນ bench ການທົດສອບໄດ້. ອ່ານເພີ່ມເຕີມ ກ່ຽວກັບພວກເຮົາ ເພື່ອຄົ້ນພົບລະດັບອັນເຕັມທີ່ຂອງພວກເຮົາຂອງການແກ້ໄຂອຸປະກອນກົນຈັກໄຟຟ້າ.
FAQ
Q: ແຮງດັນສົ່ງຜົນກະທົບຕໍ່ແຮງບິດແລະຄວາມໄວຂອງມໍເຕີ DC ແນວໃດ?
A: ການເພີ່ມແຮງດັນເພີ່ມຄວາມໄວຕາມອັດຕາສ່ວນໂດຍການປ່ຽນເສັ້ນໂຄ້ງທັງຫມົດຂຶ້ນ. ມັນບໍ່ໄດ້ປ່ຽນແປງ torque ຄົງທີ່ທີ່ຕິດພັນ. ຢ່າງໃດກໍ່ຕາມ, ແຮງດັນທີ່ສູງຂຶ້ນເຮັດໃຫ້ຫນ່ວຍງານສາມາດບັນລຸແຮງບິດເປົ້າຫມາຍສະເພາະຢູ່ທີ່ RPM ທີ່ສູງກວ່າຫຼາຍ.
Q: ທ່ານສາມາດເພີ່ມແຮງບິດຂອງມໍເຕີ DC ໂດຍບໍ່ມີການສູນເສຍຄວາມໄວບໍ?
A: ທ່ານບໍ່ສາມາດເຮັດສິ່ງນີ້ໂດຍກົນຈັກໂດຍບໍ່ມີການປ່ຽນການປ້ອນຂໍ້ມູນພະລັງງານຢ່າງສົມບູນ. ເຈົ້າຕ້ອງສະໜອງແຮງດັນໄຟຟ້າທີ່ສູງກວ່າເພື່ອປ່ຽນເສັ້ນໂຄ້ງຂຶ້ນ, ຫຼືເລືອກຕົວແບບທາງກາຍະພາບທີ່ໃຫຍ່ກວ່າທີ່ມີລະດັບພະລັງງານໂດຍລວມສູງກວ່າຫຼາຍ.
Q: ຄວາມແຕກຕ່າງກັນລະຫວ່າງ torque stall ແລະ torque ຢ່າງຕໍ່ເນື່ອງແມ່ນຫຍັງ?
A: Stall torque ກໍານົດກໍາລັງສູງສຸດທີ່ເປັນໄປໄດ້ຢູ່ທີ່ 0 RPM. ການຍືນຍົງນີ້ໃນທີ່ສຸດກໍ່ຈະເຜົາໄຫມ້ windings ພາຍໃນ. ແຮງບິດຢ່າງຕໍ່ເນື່ອງກໍານົດການໂຫຼດຄົງທີ່ສູງສຸດທີ່ຫນ່ວຍງານປະຕິບັດຢ່າງບໍ່ມີກໍານົດໂດຍບໍ່ມີການເກີນຂອບເຂດຈໍາກັດຄວາມຮ້ອນທີ່ສໍາຄັນ.
ຖາມ: ເປັນຫຍັງມໍເຕີ DC ຂອງຂ້ອຍເຮັດວຽກຊ້າກວ່າທີ່ແຜ່ນຂໍ້ມູນບອກ?
A: ຄວາມໄວຂອງແຜ່ນຂໍ້ມູນໂດຍປົກກະຕິເປັນຕົວແທນຂອງເງື່ອນໄຂທີ່ບໍ່ມີການໂຫຼດທີ່ເຫມາະສົມຢູ່ທີ່ແຮງດັນໄຟຟ້າທີ່ສົມບູນແບບ. ຄໍາຮ້ອງສະຫມັກໃນໂລກທີ່ແທ້ຈິງແນະນໍາການໂຫຼດກົນຈັກຫນັກ, friction ພາຍໃນ, ແລະການຫຼຸດລົງແຮງດັນຂອງຫມໍ້ໄຟ. ປັດໃຈພາຍນອກເຫຼົ່ານີ້ລວມກັນເພື່ອຫຼຸດຜ່ອນ RPM ການດໍາເນີນງານຢ່າງຫຼວງຫຼາຍ.