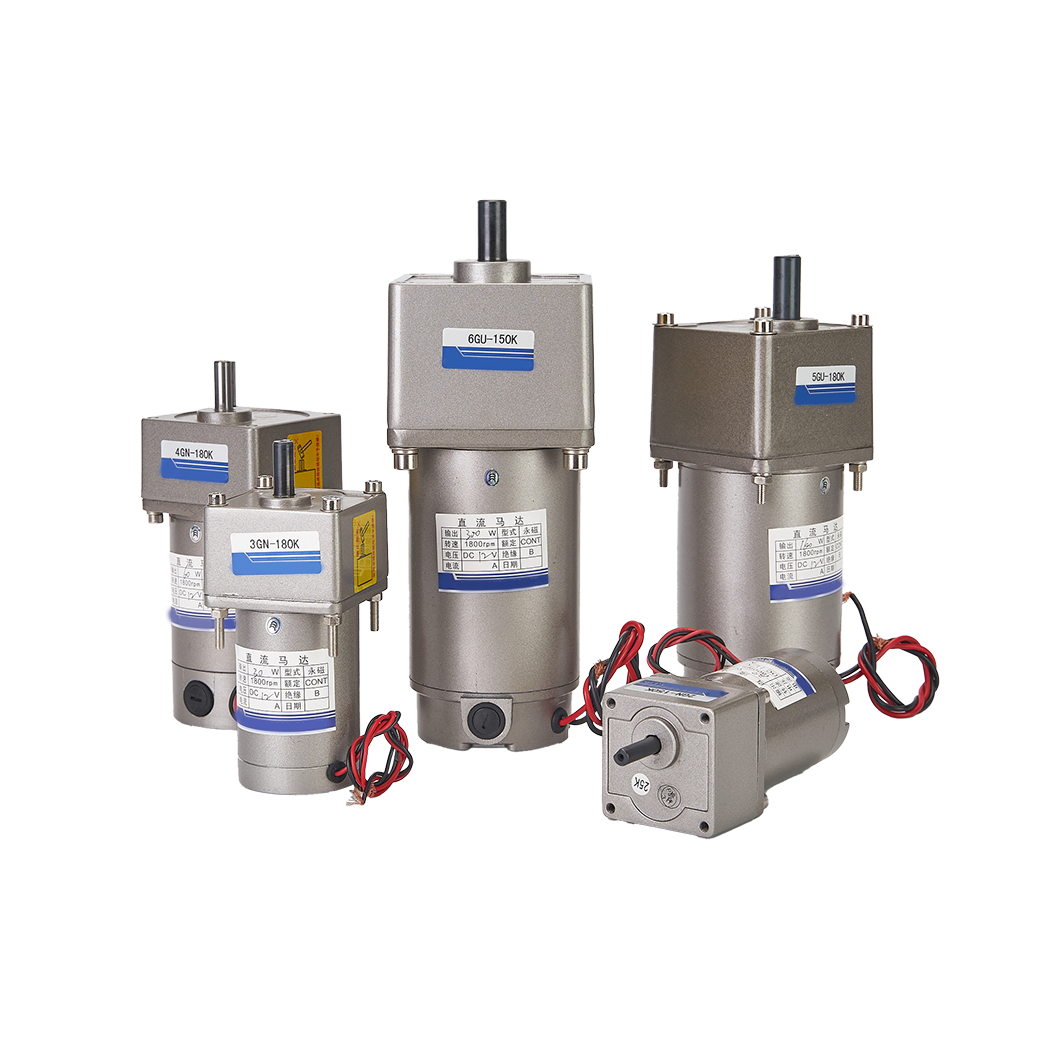
عدم تطابق گشتاور و سرعت موتور با کاربرد شما فقط کارایی سیستم را کاهش نمی دهد. این به طور فعال منجر به اضافه بار حرارتی شدید، خرابی زودرس قطعات و تاخیرهای پرهزینه پروژه می شود. انتخاب پارامترهای نادرست می تواند سیستم های مکانیکی ظریف را تقریباً بلافاصله از بین ببرد.
برای مهندسان طراح و تیمهای تدارکات، درک رابطه معکوس دقیق بین سرعت و گشتاور، اولین قدم حیاتی است. شما به شدت به این دانش اصلی برای انتخاب دقیق و مطمئن اجزا نیاز دارید. این به طور موثر از نقص های فاجعه بار طراحی در طول یکپارچه سازی سیستم پیچیده جلوگیری می کند.
این راهنمای جامع دقیقاً نحوه خواندن منحنیهای گشتاور-سرعت را به درستی توضیح میدهد. شما یاد خواهید گرفت که مشخصات فنی را در برابر الزامات بار واقعی در دنیای واقعی ارزیابی کنید. در نهایت، ما به شما نشان خواهیم داد که چگونه با اطمینان کامل بهترین ها را فهرست کنید موتور DC برای کاربرد مهندسی خاص شما. با به کارگیری این اصول، اطمینان محصول طولانی مدت و عملکرد مکانیکی مطلوب را تضمین می کنید.
خوراکی های کلیدی
قانون معکوس: در موتورهای DC بدون جاروبک یا بدون جاروبک، سرعت و گشتاور یک رابطه خطی و معکوس دارند. با افزایش بار (گشتاور) سرعت (RPM) کاهش می یابد.
مناطق عملیاتی بهینه: موتورها باید به گونه ای اندازه شوند که بار عملیاتی پیوسته آنها در محدوده حداکثر بازده آنها قرار گیرد - نه نزدیک به گشتاور استال آنها.
ولتاژ سرعت را دیکته می کند: در حالی که گشتاور توسط بار و جریان تعیین می شود، تنظیم ولتاژ منبع تغذیه، کل منحنی گشتاور-سرعت را به بالا یا پایین تغییر می دهد.
برگههای داده ایدهآل میشوند: واقعیتهای حرارتی دنیای واقعی، محدودیتهای منبع تغذیه و اصطکاک مکانیکی اغلب به حاشیه ایمنی 20 تا 30 درصد بالاتر از محاسبات پایه نیاز دارند.
منحنی گشتاور-سرعت: نحوه ارزیابی عملکرد موتور
خواندن منحنی به درستی از تعیین بیش از حد و کمبینی جلوگیری میکند. تعیین بیش از حد، بودجه ارزشمندی را برای موتورهای بزرگ هدر می دهد. زیر specs خطرات شکست فاجعه بار محصول در شرایط مزرعه. شما باید هر دو متغیر را کاملا متعادل کنید.
درک نکات کلیدی داده
سرعت بدون بار ($omega_0$): این نشان دهنده حداکثر دور در دقیقه زمانی است که گشتاور صفر روی شفت اعمال شود. ثابت می کند که برای مقایسه پایه در بین مدل های مختلف مفید است. با این حال، به ندرت به عنوان سرعت عمل واقعی عمل می کند.
Stall Torque ($ au_s$): این حداکثر گشتاور تولید شده را هنگام قفل شدن کامل شفت نشان می دهد. عملکرد مداوم در نزدیکی این نقطه باعث خرابی سریع حرارتی می شود. سیم پیچ ها بیش از حد گرم می شوند و عایق فورا ذوب می شود.
نقطه عملیاتی: این نقطه تقاطع خاص بار مورد نیاز و سرعت مورد نظر را مشخص می کند. باید آن را با دقت در برابر گشتاور نامی پیوسته تراز کنید.
The Efficiency Arch
متوجه خواهید شد که حداکثر قدرت مکانیکی تقریباً در 50٪ گشتاور استال رخ می دهد. با این حال، اوج بازده رفتار متفاوتی دارد. معمولاً در محدودههای گشتاور پایینتر رخ میدهد. اوج راندمان را معمولا بین 10 تا 30 درصد گشتاور استال پیدا می کنید. کارکردن در اینجا انرژی از دست رفته به عنوان گرما را به حداقل می رساند.
اگر عملیات را فراتر از 50% گشتاور استال فشار دهید، راندمان به شدت کاهش می یابد. انرژی الکتریکی به طور کامل به گرمای بی فایده تبدیل می شود. این به سرعت اجزای داخلی را در طول زمان تخریب می کند.
مرجع مناطق عملیاتی منحنی گشتاور-سرعت
منطقه عملیاتی
سطح گشتاور (% Stall)
محدوده سرعت
برنامه معمولی
منطقه بدون بار
0٪ - 5٪
حداکثر دور در دقیقه
فن ها، پروانه های سبک
منطقه با راندمان بالا
10٪ - 30٪
RPM متوسط-بالا
محرک های کار مداوم
منطقه اوج قدرت
40٪ - 60٪
RPM متوسط
شتاب انفجاری کوتاه
منطقه خطر غرفه
70٪ - 100٪
نزدیک به صفر دور در دقیقه
روتور قفل شده (اجتناب کنید)
سرعت بالا در مقابل گشتاور زیاد: همسو کردن دستههای راه حل برای موارد استفاده
تصمیم گیری بین پیکربندی درایو مستقیم یا تنظیم دنده کاملاً به نیازهای خروجی بستگی دارد. شما باید این خروجی های مکانیکی را با دقت در مورد استفاده مورد نظر خود ترسیم کنید. این حداکثر طول عمر و حداقل نگهداری را تضمین می کند.
درایو مستقیم (سرعت بالا، گشتاور کم)
پیکربندیهای درایو مستقیم، RPM بالا و نیروی چرخشی کم را ارائه میکنند. آنها بار را مستقیماً روی شفت خروجی سوار می کنند. نمونه های معمولی عبارتند از فن ها، دمنده ها و موتورهای ارتعاشی ساده.
یک استاندارد موتور DC بدون جاروبک اغلب از درایو مستقیم استفاده می کند. این تنظیمات راندمان بسیار عالی را ارائه می دهند. آنها همچنین در طول زمان سایش مکانیکی بسیار کمی دارند. با این حال، آنها به شدت مستعد توقف تحت بارهای سنگین خارجی هستند.
موتورهای DC دنده ای (سرعت کم، گشتاور بالا)
این تنظیمات از یک سیستم کاهش مکانیکی استفاده می کنند. آنها RPM خام را برای مزیت مکانیکی قابل توجه معامله می کنند. پیکربندیهای رایج سیارهای، خار یا کرم این وظیفه را به خوبی انجام میدهند. آنها نیروی خروجی را به طور موثر چند برابر می کنند.
ادغام الف گیربکس برای روباتیک، محرکهای سنگین و مکانیزمهای بالابر ایدهآل است. آنها بارهای عظیم را به راحتی فتح می کنند. با این حال، آنها ضررهای جزئی را در کارآیی ایجاد می کنند. همچنین به دلیل اصطکاک داخلی دنده پیچیدگی مکانیکی به دست می آورید.
رمزگشایی برگه های موتور DC: تئوری و واقعیت پل زدن
شما باید یاد بگیرید که به ادعاهای اساسی بازاریابی نگاه کنید. محدودیت های عملیاتی واقعی را از برگه داده 12 ولت یا 24 ولت سازنده استخراج کنید. اعداد نظری به ندرت با واقعیت های میدانی آشفته مطابقت دارند.
ولتاژ اسمی در مقابل منابع تغذیه واقعی
نحوه افت ولتاژ تحت بار سنگین را ارزیابی کنید. منبع تغذیه ممکن است به طور قابل توجهی در طول مصرف جریان اوج کاهش یابد. این افت ولتاژ بلافاصله منحنی گشتاور-سرعت مورد انتظار شما را کوچک می کند. حداکثر سرعت را به شدت محدود می کند.
سیستم های باتری دار دائما با این مشکل مواجه هستند. با اتمام شارژ باتری، ولتاژ اسمی به طور پیوسته کاهش می یابد. شما باید عملکرد را بر اساس کمترین حالت ولتاژ مورد انتظار محاسبه کنید.
رتبه بندی گشتاور پیوسته در مقابل اوج
اتکای شدید به حداکثر گشتاور برای کاربردهای مداوم، خطر بزرگی را ایجاد می کند. اوج گشتاور یک قابلیت کوتاه و لحظه ای را توصیف می کند. شرایط عملیاتی پایدار را منعکس نمی کند.
شما باید ثابت زمانی حرارتی را درک کنید. دیکته می کند که یک واحد چه مدت می تواند حداکثر گشتاور را حفظ کند. تجاوز از این محدودیت زمانی، عایق سیم پیچ را ذوب می کند. اتصال کوتاه الکتریکی کامل لحظاتی بعد انجام می شود.
ثابت گشتاور ($K_t$) و ثابت سرعت ($K_v$)
این دو معیار به شما کمک می کند رفتار را از نظر ریاضی پیش بینی کنید. آنها عملکرد را در ولتاژها و جریان هایی که به صراحت در برگه داده ذکر نشده اند نشان می دهند. $K_t$ تعیین می کند که چه مقدار گشتاور در هر آمپر جریان تولید می شود.
$K_v$ دیکته می کند که چه تعداد دور در دقیقه در هر ولت منبع تولید می شود. شما می توانید از این ثابت ها برای مدل سازی دقیق نقاط عملیاتی سفارشی استفاده کنید. آنها مهندسان را قادر می سازند تا سیستم های درایو سفارشی بسیار قابل اعتماد بسازند.
خطرات پیاده سازی: چرا موتورهای DC در میدان خراب می شوند
ما معتقدیم برجسته کردن واقعیتهای پیادهسازی شفاف، اعتبار مهندسی نهایی را ایجاد میکند. بسیاری از پروژه ها به دلیل اشتباهات سایز ساده و قابل اجتناب شکست می خورند. درک این مشکلات رایج از سرمایه گذاری سخت افزاری شما محافظت می کند.
تله فرار حرارتی
اجرای یک سیستم بیش از حد در منحنی گشتاور-سرعت گرمای بیش از حد تولید می کند. شما در سناریوهای گشتاور بالا و سرعت کم با این مواجه می شوید. گرما مقاومت الکتریکی داخلی را به سرعت افزایش می دهد.
مقاومت بالاتر نیاز به جریان بیشتری برای حفظ نیروی مکانیکی یکسان دارد. این جریان اضافی گرمای بیشتری ایجاد می کند. این چرخه معیوب ظرفیت گشتاور داخلی را تا زمانی که خرابی فاجعه بار رخ دهد کاهش می دهد.
نوسانات جریان راه اندازی
در دور صفر در هنگام راه اندازی، دستگاه برای مدت کوتاهی به عنوان یک موتور متوقف عمل می کند. جریان عظیم و نامحدود را از منبع تغذیه می گیرد. این جهش ناگهانی استرس الکتریکی شدیدی را در سراسر سیستم ایجاد می کند.
شما خطر می کنید که فوراً محافظ های منبع تغذیه را خاموش کنید. ردهای PCB محافظت نشده ممکن است به معنای واقعی کلمه از روی برد بسوزد. مهندسان باید با استفاده از سافت استارترها یا سیستم های کنترل PWM اختصاصی این موضوع را کاهش دهند.
اصطکاک مکانیکی محاسبه نشده
عدم محاسبه اصطکاک شروع بسیاری از طرح ها را خراب می کند. سیستم های مکانیکی در هنگام استراحت دچار گیر می شوند. یک تنظیم ممکن است روی کاغذ عالی به نظر برسد اما به طور کامل حرکت نکند.
ریل های راهنما، یاتاقان های محکم و گریس سنگین مقاومت قابل توجهی را اضافه می کنند. شما باید این چسبندگی فیزیکی را به دقت اندازه گیری کنید. برای تضمین حرکت قابل اعتماد آن را به نیاز گشتاور پایه خود اضافه کنید.
منطق فهرست کوتاه: چارچوب ارزیابی گام به گام
تیم های تدارکات و مهندسی نیاز به یک گردش کار عملی دارند. این چارچوب به شما کمک می کند تا با اطمینان انتخاب جزء خود را نهایی کنید. این مراحل خاص را برای تضمین عملکرد بهینه سیستم دنبال کنید.
بار بدترین حالت را تعریف کنید: هم گشتاور مداوم و هم حداکثر گشتاور شروع را محاسبه کنید. شما باید الزامات شتاب و چسبندگی مکانیکی را در این محاسبه پایه لحاظ کنید.
سرعت مورد نظر را تعیین کنید: RPM لازم را تحت بار در حال اجرا واقعی تعیین کنید. هرگز طراحی خود را کاملاً بر اساس معیار سرعت بدون بار ایده آل سازنده قرار ندهید.
اعمال یک ضریب ایمنی: گشتاور مورد نیاز خود را در 1.2 تا 1.5 ضرب کنید. این امر باعث تخریب حرارتی و سایش مکانیکی مورد انتظار در طول سالهای خدمات می شود. اگر طراحی شما به نیروی صنعتی شدید نیاز دارد، ممکن است یک متخصص را مشخص کنید موتور دنده DC 550W 800W با گشتاور بالا برای تحمل راحت بارهای سنگین.
درخواست نمونه و نمونه اولیه: آزمایش روی میز یک مرحله کاملا غیر قابل مذاکره است. قبل از صدور مجوز خرید انبوه، با استفاده از منبع تغذیه برنامه ریزی شده واقعی آزمایش کنید.
نتیجه گیری
انتخاب تجهیزات نیاز به حرکت بسیار فراتر از اعداد برگه داده ایزوله دارد.
شما باید نمایه های بار برنامه های کاربردی خاص را با دقت در برابر منحنی های کامل گشتاور سرعت ترسیم کنید.
اولویت بندی اجزایی که نقاط عملیاتی پیوسته به طور ایمن در مناطق با راندمان بالا قرار می گیرند.
همیشه حاشیه های ایمنی سخاوتمندانه را برای واقعیت های حرارتی پیچیده در محیط های واقعی در نظر بگیرید.
لطفاً برای بررسی جامع دیتاشیت مستقیماً با تیم مهندسی ما تماس بگیرید. ما میتوانیم واحدهای نمونه اولیه را برای تأیید محاسبات گشتاور و سرعت شما در میز آزمایش ارائه کنیم. ادامه مطلب درباره ما تا طیف کاملی از راه حل های الکترومکانیکی سفارشی خود را کشف کنیم.
سوالات متداول
س: چگونه ولتاژ بر گشتاور و سرعت موتور DC تأثیر می گذارد؟
A: افزایش ولتاژ سرعت را به طور متناسب با جابجایی کل منحنی به بالا افزایش می دهد. ثابت گشتاور زیرین را تغییر نمی دهد. با این حال، ولتاژ بالاتر به واحد اجازه می دهد تا به گشتاور هدف خاصی در RPM بسیار بالاتر برسد.
س: آیا می توانید گشتاور یک موتور DC را بدون از دست دادن سرعت افزایش دهید؟
پاسخ: شما نمی توانید این کار را به صورت مکانیکی بدون تغییر کامل ورودی برق انجام دهید. یا باید ولتاژ اسمی بالاتری را برای تغییر منحنی به سمت بالا تامین کنید، یا یک مدل فیزیکی بزرگتر با توان کلی بسیار بالاتر انتخاب کنید.
س: تفاوت بین گشتاور استال و گشتاور پیوسته چیست؟
A: گشتاور استال حداکثر نیروی ممکن را دقیقاً در 0 RPM تعیین می کند. حفظ این در نهایت باعث سوختن سیم پیچ های داخلی می شود. گشتاور پیوسته حداکثر بار ثابتی را که واحد تحمل می کند به طور نامحدود بدون تجاوز از محدودیت های حرارتی بحرانی تعیین می کند.
س: چرا موتور DC من کندتر از آنچه در برگه داده گفته شده است کار می کند؟
A: سرعت برگه اطلاعات معمولاً شرایط ایده آل بی باری را در ولتاژ نامی کامل نشان می دهد. برنامه های کاربردی دنیای واقعی بارهای مکانیکی سنگین، اصطکاک داخلی و افت ولتاژ باتری را معرفی می کنند. همه این عوامل خارجی با هم ترکیب می شوند تا RPM عملیاتی را به میزان قابل توجهی کاهش دهند.