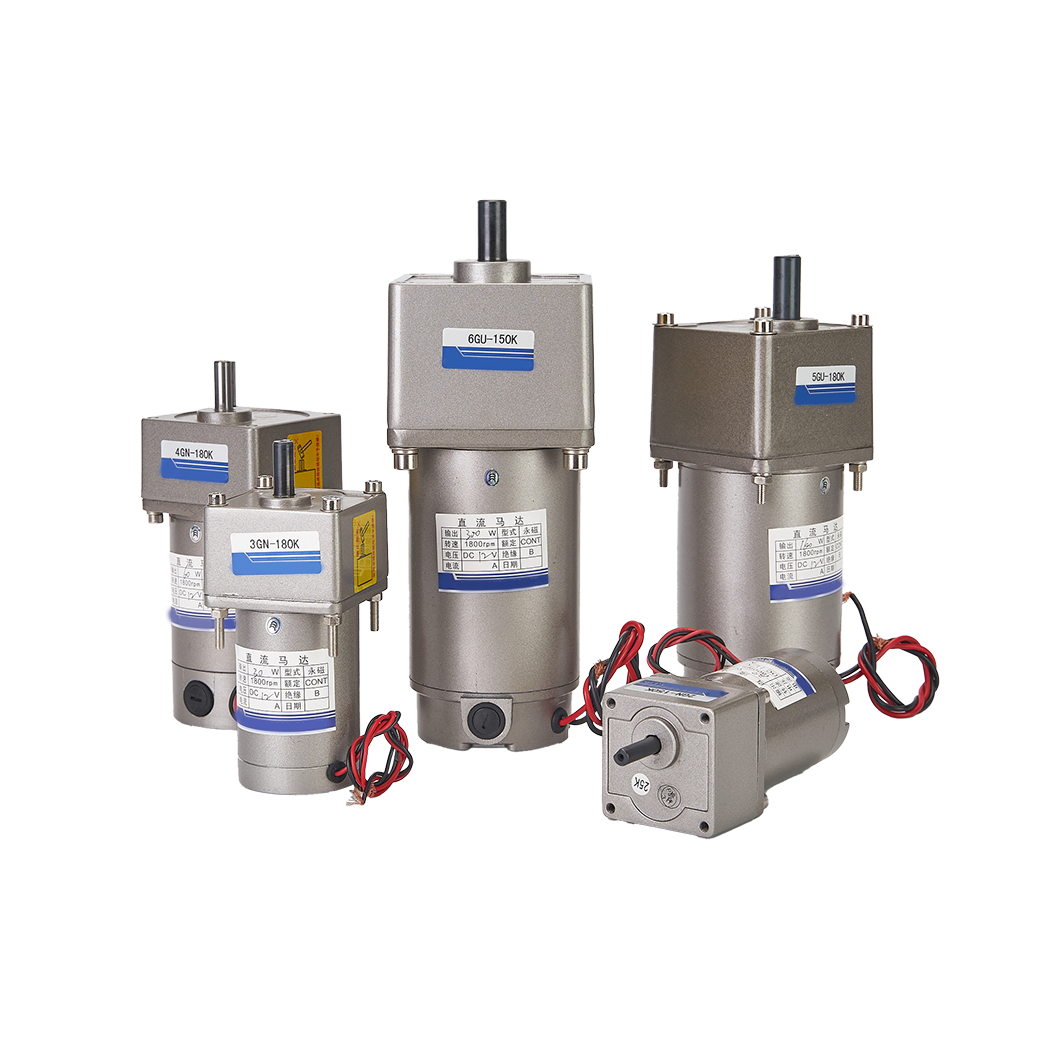
Việc không khớp mô-men xoắn và tốc độ của động cơ với ứng dụng của bạn không chỉ làm giảm hiệu suất hệ thống. Nó chủ động dẫn đến tình trạng quá tải nhiệt nghiêm trọng, hỏng hóc thành phần sớm và làm chậm trễ dự án tốn kém. Việc chọn tham số không chính xác có thể phá hủy các hệ thống cơ khí tinh vi gần như ngay lập tức.
Đối với các kỹ sư thiết kế và nhóm mua sắm, việc nắm bắt mối quan hệ nghịch đảo chặt chẽ giữa tốc độ và mô-men xoắn vẫn là bước quan trọng đầu tiên. Bạn rất cần kiến thức cốt lõi này để lựa chọn thành phần chính xác và đáng tin cậy. Nó ngăn chặn hiệu quả các lỗi thiết kế thảm khốc trong quá trình tích hợp hệ thống phức tạp.
Hướng dẫn toàn diện này trình bày chính xác cách đọc đường cong tốc độ mô-men xoắn một cách chính xác. Bạn sẽ học cách đánh giá các thông số kỹ thuật dựa trên yêu cầu tải thực tế trong thế giới thực. Cuối cùng, chúng tôi sẽ hướng dẫn bạn cách tự tin lọt vào danh sách lựa chọn hoàn hảo. Động cơ DC cho ứng dụng kỹ thuật cụ thể của bạn. Bằng cách áp dụng những nguyên tắc này, bạn đảm bảo độ tin cậy lâu dài của sản phẩm và hiệu suất cơ học tối ưu.
Bài học chính
Quy tắc nghịch đảo: Trong động cơ DC có chổi than hoặc không chổi than tiêu chuẩn, tốc độ và mô-men xoắn có mối quan hệ tuyến tính, nghịch đảo; khi tải (mô-men xoắn) tăng, tốc độ (RPM) giảm.
Vùng vận hành tối ưu: Động cơ phải có kích thước sao cho tải vận hành liên tục của chúng nằm trong vùng hiệu suất cao nhất—không phải gần mô-men xoắn chết máy.
Điện áp quyết định tốc độ: Trong khi mô-men xoắn được xác định bởi tải và dòng điện, việc điều chỉnh điện áp cung cấp sẽ làm dịch chuyển toàn bộ đường cong tốc độ mô-men xoắn lên hoặc xuống.
Bảng dữ liệu được lý tưởng hóa: Thực tế nhiệt trong thế giới thực, các hạn chế về nguồn điện và ma sát cơ học thường yêu cầu giới hạn an toàn 20–30% so với các tính toán cơ bản.
Đường cong tốc độ mô-men xoắn: Cách đánh giá hiệu suất động cơ
Đọc đường cong một cách chính xác sẽ ngăn chặn việc xác định quá mức và xác định dưới mức. Thông số kỹ thuật quá mức gây lãng phí ngân sách có giá trị cho động cơ quá khổ. Việc xác định dưới mức có nguy cơ gây ra lỗi sản phẩm nghiêm trọng trong điều kiện hiện trường. Bạn phải cân bằng cả hai biến một cách hoàn hảo.
Hiểu các điểm dữ liệu chính
Tốc độ không tải ($omega_0$): Giá trị này biểu thị RPM tối đa khi mô-men xoắn bằng 0 áp dụng cho trục. Nó tỏ ra hữu ích cho việc so sánh cơ bản giữa các mô hình khác nhau. Tuy nhiên, nó hiếm khi đóng vai trò là tốc độ vận hành thực tế.
Mô-men xoắn dừng ($ au_s$): Phần này hiển thị mô-men xoắn cực đại được tạo ra khi trục khóa hoàn toàn. Hoạt động liên tục gần điểm này gây ra hiện tượng hỏng nhiệt nhanh chóng. Các cuộn dây quá nóng và lớp cách nhiệt tan chảy ngay lập tức.
Điểm vận hành: Điểm này xác định chính xác giao điểm cụ thể của tải yêu cầu và tốc độ mong muốn. Bạn phải căn chỉnh nó cẩn thận theo mô men xoắn định mức liên tục.
Vòm hiệu quả
Bạn sẽ nhận thấy công suất cơ học cực đại xảy ra ở khoảng 50% mô-men xoắn dừng. Tuy nhiên, hiệu quả cao nhất hoạt động khác nhau. Nó thường xảy ra ở phạm vi mô-men xoắn thấp hơn. Bạn thường thấy hiệu suất cao nhất nằm trong khoảng từ 10% đến 30% mô-men xoắn dừng. Hoạt động ở đây giảm thiểu tổn thất điện năng dưới dạng nhiệt.
Nếu bạn đẩy hoạt động vượt quá 50% mômen xoắn, hiệu suất sẽ giảm mạnh. Năng lượng điện chuyển hóa hoàn toàn thành nhiệt năng vô ích. Điều này nhanh chóng làm suy giảm các thành phần bên trong theo thời gian.
Tham chiếu vùng vận hành đường cong tốc độ mô-men xoắn
Khu điều hành
Mức mô-men xoắn (% của gian hàng)
Phạm vi tốc độ
Ứng dụng điển hình
Vùng không tải
0% - 5%
RPM tối đa
Quạt, cánh quạt đèn
Vùng hiệu quả cao
10% - 30%
RPM vừa phải-cao
Thiết bị truyền động nhiệm vụ liên tục
Vùng điện cao điểm
40% - 60%
RPM vừa phải
Tăng tốc đột ngột
Khu vực nguy hiểm gian hàng
70% - 100%
Gần 0 RPM
Rôto bị khóa (Tránh)
Tốc độ cao và mô-men xoắn cao: Căn chỉnh các danh mục giải pháp cho các trường hợp sử dụng
Việc quyết định giữa cấu hình truyền động trực tiếp hay thiết lập hộp số phụ thuộc hoàn toàn vào yêu cầu đầu ra. Bạn phải cẩn thận ánh xạ các đầu ra cơ học này vào trường hợp sử dụng dự định của mình. Điều này đảm bảo tuổi thọ tối đa và bảo trì tối thiểu.
Truyền động trực tiếp (Tốc độ cao, mô-men xoắn thấp)
Cấu hình truyền động trực tiếp mang lại RPM cao và lực quay thấp. Chúng gắn tải trực tiếp lên trục đầu ra. Ví dụ điển hình bao gồm quạt, máy thổi và động cơ rung đơn giản.
Một tiêu chuẩn Động cơ DC không chổi than thường xuyên sử dụng truyền động trực tiếp. Những thiết lập này mang lại hiệu quả cao tuyệt vời. Chúng cũng có mức độ mài mòn cơ học rất thấp theo thời gian. Tuy nhiên, chúng vẫn rất dễ bị đình trệ dưới tải trọng lớn bên ngoài.
Động cơ DC có hộp số (Tốc độ thấp, mô-men xoắn cao)
Những cấu hình này sử dụng hệ thống giảm cơ học. Họ giao dịch RPM thô để có được lợi thế cơ học đáng kể. Các cấu hình hành tinh, cựa hoặc sâu thông thường xử lý nhiệm vụ này một cách xuất sắc. Họ nhân lực đầu ra một cách hiệu quả.
Tích hợp một Hộp số tỏ ra lý tưởng cho robot, bộ truyền động hạng nặng và cơ cấu nâng. Họ chinh phục tải trọng lớn một cách dễ dàng. Tuy nhiên, chúng gây ra những tổn thất nhỏ về hiệu suất. Bạn cũng đạt được độ phức tạp cơ học do ma sát bên trong bánh răng.
Giải mã bảng dữ liệu động cơ DC: Lý thuyết và thực tế bắc cầu
Bạn phải học cách nhìn qua những tuyên bố tiếp thị cơ bản. Trích xuất giới hạn hoạt động thực tế từ bảng dữ liệu 12V hoặc 24V của bất kỳ nhà sản xuất nào. Những con số lý thuyết hiếm khi phù hợp với thực tế trường lộn xộn.
Điện áp danh định so với nguồn điện trong thế giới thực
Đánh giá mức độ giảm điện áp khi tải nặng. Nguồn điện có thể bị sụt giảm đáng kể trong thời gian dòng điện đạt cực đại. Sự sụt giảm điện áp này sẽ thu hẹp đường cong tốc độ mô-men xoắn dự kiến của bạn ngay lập tức. Nó hạn chế tốc độ tối đa một cách đáng kể.
Các hệ thống chạy bằng pin phải đối mặt với vấn đề này liên tục. Khi pin cạn kiệt, điện áp danh định sẽ giảm đều đặn. Bạn phải tính toán hiệu suất dựa trên trạng thái điện áp dự kiến thấp nhất.
Xếp hạng mô-men xoắn liên tục so với mô-men xoắn cực đại
Việc phụ thuộc nhiều vào mô-men xoắn cực đại cho các ứng dụng liên tục sẽ tạo ra mối nguy hiểm lớn. Mô-men xoắn cực đại mô tả khả năng ngắn gọn, nhất thời. Nó không phản ánh một điều kiện hoạt động bền vững.
Bạn phải hiểu hằng số thời gian nhiệt. Nó cho biết một thiết bị có thể duy trì mô-men xoắn cực đại trong bao lâu. Vượt quá giới hạn thời gian chính xác này sẽ làm tan chảy lớp cách điện của cuộn dây. Việc cắt điện hoàn toàn diễn ra sau đó một thời gian.
Hằng số mô-men xoắn ($K_t$) và Hằng số tốc độ ($K_v$)
Hai số liệu này giúp bạn dự đoán hành vi về mặt toán học. Chúng tiết lộ hiệu suất ở điện áp và dòng điện không được liệt kê rõ ràng trên biểu dữ liệu. $K_t$ cho biết mô-men xoắn tạo ra trên mỗi amp dòng điện là bao nhiêu.
$K_v$ cho biết số lượng RPM tạo ra trên mỗi volt nguồn cung cấp. Bạn có thể sử dụng các hằng số này để lập mô hình các điểm vận hành tùy chỉnh một cách chính xác. Họ trao quyền cho các kỹ sư để xây dựng các hệ thống truyền động tùy chỉnh có độ tin cậy cao.
Rủi ro triển khai: Tại sao động cơ DC thất bại trên thực địa
Chúng tôi tin rằng việc nêu bật thực tế triển khai minh bạch sẽ tạo nên uy tín kỹ thuật tối ưu. Quá nhiều dự án thất bại do những sai sót về kích thước đơn giản nhưng có thể tránh được. Hiểu những cạm bẫy phổ biến này sẽ bảo vệ khoản đầu tư phần cứng của bạn.
Bẫy thoát nhiệt
Chạy một hệ thống quá xa đường cong tốc độ mô-men xoắn sẽ tạo ra nhiệt quá mức. Bạn gặp phải điều này trong các tình huống mô-men xoắn cao, tốc độ thấp. Nhiệt làm tăng điện trở bên trong một cách nhanh chóng.
Điện trở cao hơn đòi hỏi nhiều dòng điện hơn để duy trì cùng một lực cơ học. Dòng điện tăng thêm này thậm chí còn tạo ra nhiều nhiệt hơn. Vòng luẩn quẩn này làm suy giảm công suất mô-men xoắn bên trong cho đến khi xảy ra sự cố nghiêm trọng.
Mức tăng đột biến hiện tại của khởi nghiệp
Ở tốc độ 0 vòng/phút trong khi khởi động, thiết bị sẽ hoạt động trong thời gian ngắn như một động cơ bị chết máy. Nó hút dòng điện lớn, không hạn chế từ nguồn cung cấp. Sự tăng vọt đột ngột này tạo ra căng thẳng điện nghiêm trọng trên toàn hệ thống.
Bạn có nguy cơ vấp phải các biện pháp bảo vệ nguồn điện ngay lập tức. Dấu vết PCB không được bảo vệ có thể làm cháy bo mạch theo đúng nghĩa đen. Các kỹ sư phải giảm thiểu điều này bằng cách sử dụng bộ khởi động mềm hoặc hệ thống điều khiển chuyên dụng.
Ma sát cơ học không được tính
Không tính được ma sát khởi động làm hỏng nhiều thiết kế. Hệ thống cơ khí bị ma sát khi nghỉ ngơi. Một thiết lập có thể trông hoàn hảo trên giấy nhưng không thể di chuyển hoàn toàn.
Đường ray dẫn hướng, vòng bi chặt và mỡ nặng tăng thêm lực cản đáng kể. Bạn phải đo kích thước vật lý này một cách chính xác. Thêm nó vào yêu cầu mô-men xoắn cơ bản của bạn để đảm bảo chuyển động đáng tin cậy.
Logic danh sách rút gọn: Khung đánh giá từng bước
Các nhóm mua sắm và kỹ thuật cần một quy trình làm việc có thể thực hiện được. Khung này giúp bạn tự tin hoàn thành việc lựa chọn thành phần của mình. Hãy làm theo các bước cụ thể sau để đảm bảo hiệu suất hệ thống tối ưu.
Xác định tải trường hợp xấu nhất: Tính cả mômen chạy liên tục và mômen khởi động đỉnh. Bạn phải bao gồm các yêu cầu về gia tốc và ma sát cơ học trong phép tính cơ bản này.
Thiết lập tốc độ mong muốn: Xác định RPM cần thiết theo tải chạy thực tế. Đừng bao giờ căn cứ hoàn toàn vào thiết kế của bạn dựa trên thước đo tốc độ không tải lý tưởng của nhà sản xuất.
Áp dụng Hệ số An toàn: Nhân yêu cầu mô-men xoắn cơ bản của bạn với 1,2 đến 1,5. Điều này gây ra sự suy giảm nhiệt và hao mòn cơ học dự kiến sau nhiều năm sử dụng. Nếu thiết kế của bạn đòi hỏi lực lượng công nghiệp cao, bạn có thể chỉ định một chuyên gia Động cơ bánh răng DC mô-men xoắn cao 550W 800W để xử lý tải trọng lớn một cách thoải mái.
Yêu cầu mẫu và nguyên mẫu: Thử nghiệm trên băng ghế dự bị vẫn là một bước hoàn toàn không thể thương lượng. Thử nghiệm sử dụng nguồn điện thực tế theo kế hoạch trước khi cho phép mua sắm số lượng lớn.
Phần kết luận
Việc lựa chọn thiết bị đòi hỏi phải vượt xa số lượng bảng dữ liệu bị cô lập.
Bạn phải ánh xạ cẩn thận các cấu hình tải ứng dụng cụ thể theo các đường cong tốc độ mô-men xoắn đầy đủ.
Ưu tiên các thành phần có điểm vận hành liên tục nằm trong vùng hiệu quả cao một cách an toàn.
Luôn lập ngân sách an toàn rộng rãi cho các thực tế nhiệt phức tạp trong môi trường thế giới thực.
Vui lòng liên hệ trực tiếp với nhóm kỹ thuật của chúng tôi để xem xét bảng dữ liệu toàn diện. Chúng tôi có thể cung cấp các thiết bị nguyên mẫu để xác nhận tính toán mô-men xoắn và tốc độ của bạn trên băng ghế thử nghiệm. Đọc thêm về chúng tôi để khám phá đầy đủ các giải pháp cơ điện tùy chỉnh của chúng tôi.
Câu hỏi thường gặp
Câu hỏi: Điện áp ảnh hưởng đến mô-men xoắn và tốc độ của động cơ DC như thế nào?
A: Tăng điện áp sẽ tăng tốc độ tương ứng bằng cách dịch chuyển toàn bộ đường cong lên trên. Nó không làm thay đổi hằng số mô-men xoắn cơ bản. Tuy nhiên, điện áp cao hơn cho phép thiết bị đạt được mô-men xoắn mục tiêu cụ thể ở tốc độ RPM cao hơn nhiều.
Hỏi: Bạn có thể tăng mô-men xoắn của động cơ DC mà không làm giảm tốc độ không?
Trả lời: Bạn không thể thực hiện việc này một cách máy móc nếu không thay đổi hoàn toàn nguồn điện đầu vào. Bạn phải cung cấp điện áp danh định cao hơn để dịch chuyển đường cong lên trên hoặc chọn một mô hình vật lý lớn hơn có mức công suất tổng thể cao hơn nhiều.
Q: Sự khác biệt giữa mô-men xoắn dừng và mô-men xoắn liên tục là gì?
A: Mô-men xoắn dừng xác định lực tối đa có thể ở chính xác 0 vòng/phút. Duy trì điều này cuối cùng sẽ đốt cháy các cuộn dây bên trong. Mô-men xoắn liên tục xác định tải ổn định tối đa mà thiết bị xử lý vô thời hạn mà không vượt quá giới hạn nhiệt tới hạn.
Hỏi: Tại sao động cơ DC của tôi chạy chậm hơn so với bảng dữ liệu nêu?
Đáp: Tốc độ trong bảng dữ liệu thường thể hiện điều kiện không tải lý tưởng ở điện áp danh định hoàn hảo. Các ứng dụng trong thế giới thực gây ra tải trọng cơ học nặng, ma sát bên trong và sụt áp pin. Tất cả các yếu tố bên ngoài này kết hợp lại làm giảm đáng kể RPM hoạt động.