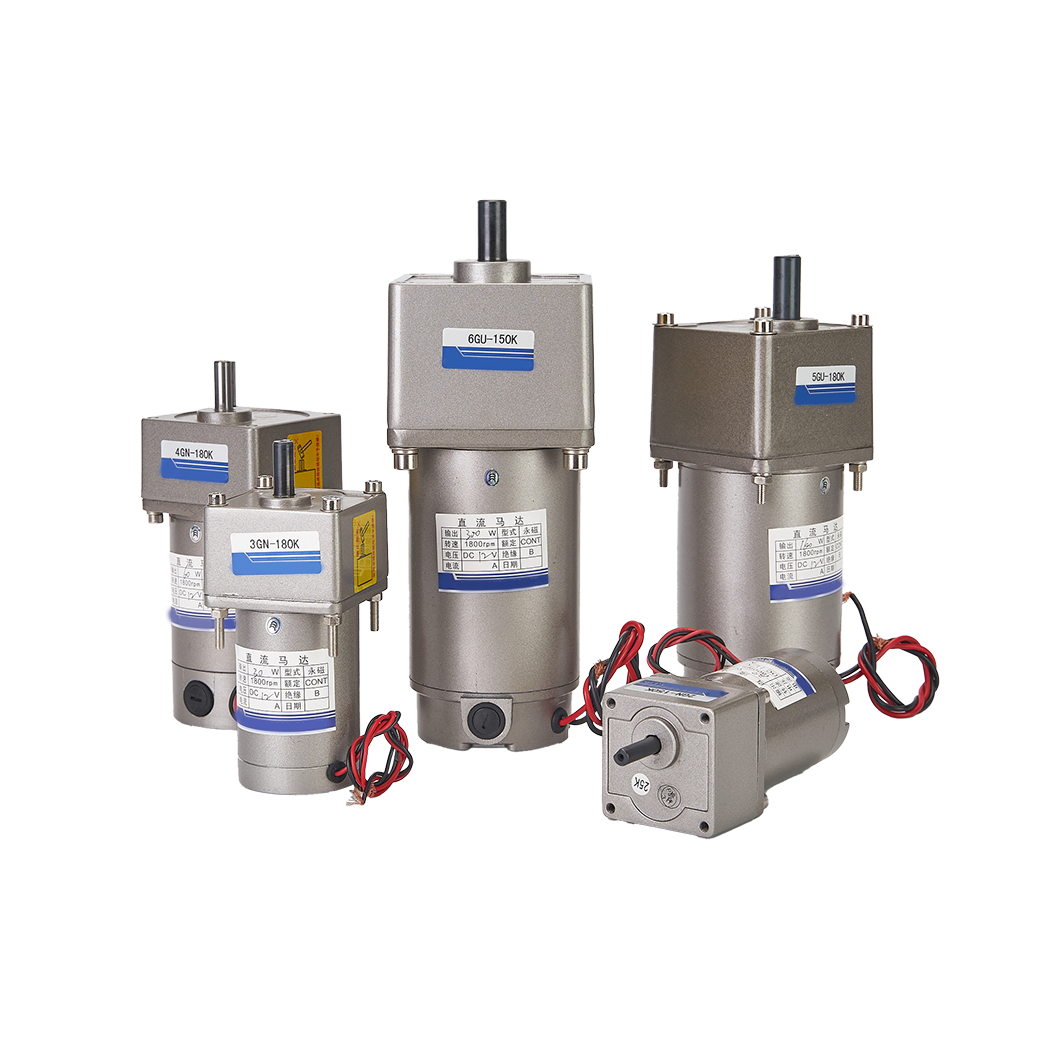
Wenn das Drehmoment und die Drehzahl eines Motors nicht an Ihre Anwendung angepasst sind, verringert sich nicht nur die Systemeffizienz. Dies führt aktiv zu schwerer thermischer Überlastung, vorzeitigem Komponentenausfall und kostspieligen Projektverzögerungen. Die Wahl falscher Parameter kann empfindliche mechanische Systeme fast augenblicklich zerstören.
Für Konstrukteure und Beschaffungsteams bleibt das Verständnis der strikten umgekehrten Beziehung zwischen Drehzahl und Drehmoment ein entscheidender erster Schritt. Sie benötigen dieses Kernwissen dringend für eine genaue und zuverlässige Komponentenauswahl. Es verhindert effektiv katastrophale Designfehler während der komplexen Systemintegration.
Dieser umfassende Leitfaden erklärt genau, wie man Drehmoment-Drehzahl-Kurven richtig liest. Sie lernen, technische Spezifikationen anhand tatsächlicher realer Lastanforderungen zu bewerten. Abschließend zeigen wir Ihnen, wie Sie selbstbewusst das Perfekte in die engere Wahl ziehen Gleichstrommotor für Ihre spezifische technische Anwendung. Durch die Anwendung dieser Prinzipien stellen Sie eine dauerhafte Produktzuverlässigkeit und optimale mechanische Leistung sicher.
Wichtige Erkenntnisse
Die Umkehrregel: Bei einem Standard-Gleichstrommotor mit oder ohne Bürsten stehen Drehzahl und Drehmoment in einem linearen, umgekehrten Verhältnis zueinander. Wenn die Last (Drehmoment) zunimmt, nimmt die Drehzahl (U/min) ab.
Optimale Betriebszonen: Motoren sollten so dimensioniert sein, dass ihre Dauerbetriebslast innerhalb ihrer Spitzeneffizienzzone liegt – und nicht in der Nähe ihres Stillstandsdrehmoments.
Die Spannung bestimmt die Geschwindigkeit: Während das Drehmoment durch die Last und den Strom bestimmt wird, verschiebt die Anpassung der Versorgungsspannung die gesamte Drehmoment-Drehzahl-Kurve nach oben oder unten.
Datenblätter sind idealisiert: Reale thermische Realitäten, Einschränkungen der Stromversorgung und mechanische Reibung erfordern oft eine Sicherheitsmarge von 20–30 % gegenüber den Basisberechnungen.
Die Drehmoment-Drehzahl-Kurve: So bewerten Sie die Motorleistung
Das korrekte Lesen der Kurve verhindert eine Über- und Unterspezifikation. Überdimensionierte Spezifikationen verschwenden wertvolles Budget für überdimensionierte Motoren. Eine unzureichende Spezifikation birgt die Gefahr eines katastrophalen Produktversagens unter Feldbedingungen. Sie müssen beide Variablen perfekt ausbalancieren.
Wichtige Datenpunkte verstehen
Leerlaufdrehzahl ($omega_0$): Dies stellt die maximale Drehzahl dar, wenn auf die Welle kein Drehmoment wirkt. Es erweist sich für Basisvergleiche zwischen verschiedenen Modellen als nützlich. Sie dient jedoch selten als tatsächliche Betriebsgeschwindigkeit.
Stall Torque ($ au_s$): Dies zeigt das maximale Drehmoment, das erzeugt wird, wenn die Welle vollständig blockiert. Ein kontinuierlicher Betrieb in der Nähe dieses Punktes führt zu einem schnellen thermischen Ausfall. Die Wicklungen überhitzen und die Isolierung schmilzt sofort.
Der Betriebspunkt: Dieser legt den spezifischen Schnittpunkt zwischen erforderlicher Last und gewünschter Geschwindigkeit fest. Sie müssen es sorgfältig auf das Nenndauerdrehmoment ausrichten.
Der Effizienzbogen
Sie werden feststellen, dass die maximale mechanische Leistung bei etwa 50 % des Stillstandsdrehmoments auftritt. Der Spitzenwirkungsgrad verhält sich jedoch anders. Es tritt typischerweise bei niedrigeren Drehmomentbereichen auf. Normalerweise liegt der Spitzenwirkungsgrad zwischen 10 % und 30 % des Stillstandsdrehmoments. Der Betrieb hier minimiert den Leistungsverlust in Form von Wärme.
Wenn Sie den Betrieb auf mehr als 50 % des Stillstandsdrehmoments steigern, sinkt der Wirkungsgrad stark. Elektrische Energie wird vollständig in nutzlose Wärme umgewandelt. Dadurch kommt es im Laufe der Zeit zu einer schnellen Verschlechterung interner Komponenten.
Referenz für die Betriebszonen der Drehmoment-Drehzahl-Kurve
Einsatzgebiet
Drehmomentniveau (% des Stillstands)
Geschwindigkeitsbereich
Typische Anwendung
Nulllastzone
0 % - 5 %
Maximale Drehzahl
Ventilatoren, leichte Laufräder
Hocheffizienzzone
10 % - 30 %
Mäßig-hohe Drehzahl
Dauerbetrieb-Aktuatoren
Spitzenleistungszone
40 % – 60 %
Mäßige Drehzahl
Kurze Stoßbeschleunigung
Stall-Gefahrenzone
70 % – 100 %
Nahezu null U/min
Blockierter Rotor (vermeiden)
Hohe Geschwindigkeit vs. hohes Drehmoment: Lösungskategorien an Anwendungsfällen anpassen
Die Entscheidung zwischen einer Direktantriebskonfiguration oder einer Getriebekonfiguration hängt vollständig von den Leistungsanforderungen ab. Sie müssen diese mechanischen Ausgänge sorgfältig Ihrem beabsichtigten Anwendungsfall zuordnen. Dies gewährleistet maximale Lebensdauer und minimalen Wartungsaufwand.
Direktantriebskonfigurationen liefern hohe Drehzahlen und niedrige Rotationskräfte. Sie montieren die Last direkt auf der Abtriebswelle. Typische Beispiele sind Ventilatoren, Gebläse und einfache Vibrationsmotoren.
Ein Standard Bürstenlose Gleichstrommotoren nutzen häufig einen Direktantrieb. Diese Setups bieten eine hervorragende hohe Effizienz. Sie weisen im Laufe der Zeit auch einen sehr geringen mechanischen Verschleiß auf. Sie neigen jedoch weiterhin stark zum Abwürgen unter starker äußerer Belastung.
Diese Konfigurationen verwenden ein mechanisches Untersetzungssystem. Sie tauschen die reine Drehzahl gegen einen erheblichen mechanischen Vorteil. Gängige Planeten-, Stirnrad- oder Schneckenkonfigurationen meistern diese Aufgabe hervorragend. Sie vervielfachen effektiv die Ausgangskraft.
Integration von a Das Getriebe erweist sich als ideal für Robotik, schwere Aktuatoren und Hebemechanismen. Sie bewältigen mühelos große Lasten. Allerdings führen sie zu leichten Effizienzverlusten. Aufgrund der internen Getriebereibung nimmt auch die mechanische Komplexität zu.
Dekodierung von Datenblättern für Gleichstrommotoren: Brücke zwischen Theorie und Realität
Sie müssen lernen, über grundlegende Marketingaussagen hinauszuschauen. Extrahieren Sie die tatsächlichen Betriebsgrenzen aus dem 12-V- oder 24-V-Datenblatt eines beliebigen Herstellers. Theoretische Zahlen stimmen selten mit der unübersichtlichen Realität überein.
Nennspannung im Vergleich zu realen Netzteilen
Bewerten Sie, wie die Spannung unter hoher Last abfällt. Während der Spitzenstromaufnahme kann ein Netzteil erheblich durchhängen. Dieser Spannungsabfall wird Ihre erwartete Drehmoment-Drehzahl-Kurve sofort verkleinern. Es begrenzt die Höchstgeschwindigkeit drastisch.
Bei batteriebetriebenen Systemen tritt dieses Problem ständig auf. Mit abnehmender Batterieladung sinkt die Nennspannung stetig. Sie müssen die Leistung basierend auf dem niedrigsten erwarteten Spannungszustand berechnen.
Kontinuierliche vs. Spitzendrehmomentwerte
Sich bei Daueranwendungen stark auf das Spitzendrehmoment zu verlassen, birgt enorme Gefahren. Das Spitzendrehmoment beschreibt eine kurzzeitige, momentane Leistungsfähigkeit. Es spiegelt keinen nachhaltigen Betriebszustand wider.
Sie müssen die thermische Zeitkonstante verstehen. Es bestimmt, wie lange eine Einheit das Spitzendrehmoment aufrechterhalten kann. Bei Überschreitung dieses Zeitlimits schmilzt die Wicklungsisolierung. Wenig später folgt ein vollständiger elektrischer Kurzschluss.
Die Drehmomentkonstante ($K_t$) und die Geschwindigkeitskonstante ($K_v$)
Diese beiden Metriken helfen Ihnen, Verhalten mathematisch vorherzusagen. Sie zeigen die Leistung bei Spannungen und Strömen an, die nicht explizit im Datenblatt aufgeführt sind. $K_t$ bestimmt, wie viel Drehmoment pro Ampere Strom erzeugt wird.
$K_v$ bestimmt, wie viele U/min pro Volt Versorgung erzeugt werden. Mithilfe dieser Konstanten können Sie benutzerdefinierte Betriebspunkte genau modellieren. Sie ermöglichen es Ingenieuren, hochzuverlässige kundenspezifische Antriebssysteme zu bauen.
Implementierungsrisiken: Warum Gleichstrommotoren im Feld versagen
Wir glauben, dass die Hervorhebung transparenter Implementierungsrealitäten die ultimative Glaubwürdigkeit der Technik schafft. Zu viele Projekte scheitern an einfachen, vermeidbaren Fehlern bei der Dimensionierung. Das Verständnis dieser häufigen Fallstricke schützt Ihre Hardwareinvestition.
Die Thermal Runaway-Falle
Wenn ein System zu weit unten in der Drehmoment-Drehzahl-Kurve betrieben wird, entsteht übermäßige Hitze. Dies tritt in Szenarien mit hohem Drehmoment und niedriger Drehzahl auf. Hitze erhöht den inneren elektrischen Widerstand schnell.
Ein höherer Widerstand erfordert mehr Strom, um die gleiche mechanische Kraft aufrechtzuerhalten. Dieser zusätzliche Strom erzeugt noch mehr Wärme. Dieser Teufelskreis verringert die interne Drehmomentkapazität, bis es zu einem katastrophalen Ausfall kommt.
Anlaufstromspitzen
Bei einer Drehzahl von null beim Start verhält sich das Gerät kurzzeitig wie ein abgewürgter Motor. Es bezieht enormen, uneingeschränkten Strom aus der Versorgung. Dieser plötzliche Anstieg erzeugt eine starke elektrische Belastung im gesamten System.
Es besteht die Gefahr, dass die Schutzvorrichtungen der Stromversorgung sofort auslösen. Ungeschützte PCB-Leiterbahnen könnten buchstäblich von der Platine abbrennen. Ingenieure müssen dies durch den Einsatz von Softstartern oder speziellen PWM-Steuerungssystemen abmildern.
Unberücksichtigte mechanische Reibung
Wenn die Anfangsreibung nicht berechnet wird, werden viele Konstruktionen ruiniert. Mechanische Systeme leiden im Ruhezustand unter Haftreibung. Ein Setup mag auf dem Papier perfekt aussehen, lässt sich aber nicht vollständig umsetzen.
Führungsschienen, straffe Lager und starkes Fett erhöhen den Widerstand erheblich. Sie müssen diese physikalische Haftreibung genau messen. Addieren Sie es zu Ihrem Grunddrehmomentbedarf, um eine zuverlässige Bewegung zu gewährleisten.
Auswahllogik: Ein schrittweiser Bewertungsrahmen
Beschaffungs- und Entwicklungsteams benötigen einen umsetzbaren Arbeitsablauf. Dieses Framework hilft Ihnen, Ihre Komponentenauswahl sicher abzuschließen. Befolgen Sie diese spezifischen Schritte, um eine optimale Systemleistung zu gewährleisten.
Definieren Sie die Worst-Case-Last: Berechnen Sie sowohl das Dauerlaufdrehmoment als auch das Spitzenstartdrehmoment. In diese Basisberechnung müssen Sie Beschleunigungsanforderungen und mechanische Haftreibung einbeziehen.
Ermitteln Sie die gewünschte Geschwindigkeit: Bestimmen Sie die erforderliche Drehzahl unter der tatsächlichen Fahrlast. Basieren Sie Ihr Design niemals vollständig auf der idealisierten Leerlaufgeschwindigkeitsmetrik des Herstellers.
Wenden Sie einen Sicherheitsfaktor an: Multiplizieren Sie Ihre grundlegenden Drehmomentanforderungen mit 1,2 bis 1,5. Dies ist auf die thermische Verschlechterung und den erwarteten mechanischen Verschleiß im Laufe der Betriebsjahre zurückzuführen. Wenn Ihr Entwurf extreme industrielle Kraft erfordert, können Sie einen Spezialisten beauftragen 550-W-800-W-DC-Getriebemotor mit hohem Drehmoment für die komfortable Bewältigung großer Lasten.
Fordern Sie Muster und Prototypen an: Prüfstandstests bleiben ein völlig nicht verhandelbarer Schritt. Testen Sie die tatsächlich geplante Stromversorgung, bevor Sie eine Großbeschaffung genehmigen.
Abschluss
Bei der Auswahl der Ausrüstung muss man weit über isolierte Datenblattnummern hinausgehen.
Sie müssen spezifische Anwendungslastprofile sorgfältig anhand der vollständigen Drehmoment-Drehzahl-Kurven abbilden.
Priorisieren Sie Komponenten, deren kontinuierliche Betriebspunkte sicher in hocheffiziente Zonen fallen.
Planen Sie immer großzügige Sicherheitsmargen für komplexe thermische Gegebenheiten in realen Umgebungen ein.
Für eine umfassende Datenblattprüfung wenden Sie sich bitte direkt an unser Engineering-Team. Wir können Prototypen liefern, um Ihre Drehmoment- und Drehzahlberechnungen auf dem Prüfstand zu validieren. Mehr lesen Über uns, um unser gesamtes Angebot an maßgeschneiderten elektromechanischen Lösungen zu entdecken.
FAQ
F: Wie wirkt sich die Spannung auf das Drehmoment und die Drehzahl eines Gleichstrommotors aus?
A: Eine Erhöhung der Spannung erhöht die Geschwindigkeit proportional, indem die gesamte Kurve nach oben verschoben wird. Die zugrunde liegende Drehmomentkonstante wird dadurch nicht verändert. Eine höhere Spannung ermöglicht es dem Gerät jedoch, ein bestimmtes Zieldrehmoment bei einer viel höheren Drehzahl zu erreichen.
F: Kann man das Drehmoment eines Gleichstrommotors erhöhen, ohne an Geschwindigkeit zu verlieren?
A: Sie können dies nicht mechanisch tun, ohne die Leistungsaufnahme komplett zu ändern. Sie müssen entweder eine höhere Nennspannung bereitstellen, um die Kurve nach oben zu verschieben, oder Sie müssen ein größeres physisches Modell mit einer viel höheren Gesamtnennleistung auswählen.
F: Was ist der Unterschied zwischen Stillstandsdrehmoment und Dauerdrehmoment?
A: Das Stall-Drehmoment definiert die maximal mögliche Kraft bei genau 0 U/min. Wenn dies aufrechterhalten wird, brennen irgendwann die internen Wicklungen durch. Das Dauerdrehmoment definiert die maximale Dauerlast, die das Gerät auf unbestimmte Zeit bewältigen kann, ohne kritische thermische Grenzen zu überschreiten.
F: Warum läuft mein Gleichstrommotor langsamer als im Datenblatt angegeben?
A: Datenblattgeschwindigkeiten stellen typischerweise idealisierte Leerlaufbedingungen bei perfekter Nennspannung dar. Bei realen Anwendungen kommt es zu starken mechanischen Belastungen, innerer Reibung und Batteriespannungsabfällen. Alle diese externen Faktoren führen zusammen zu einer erheblichen Reduzierung der Betriebsdrehzahl.