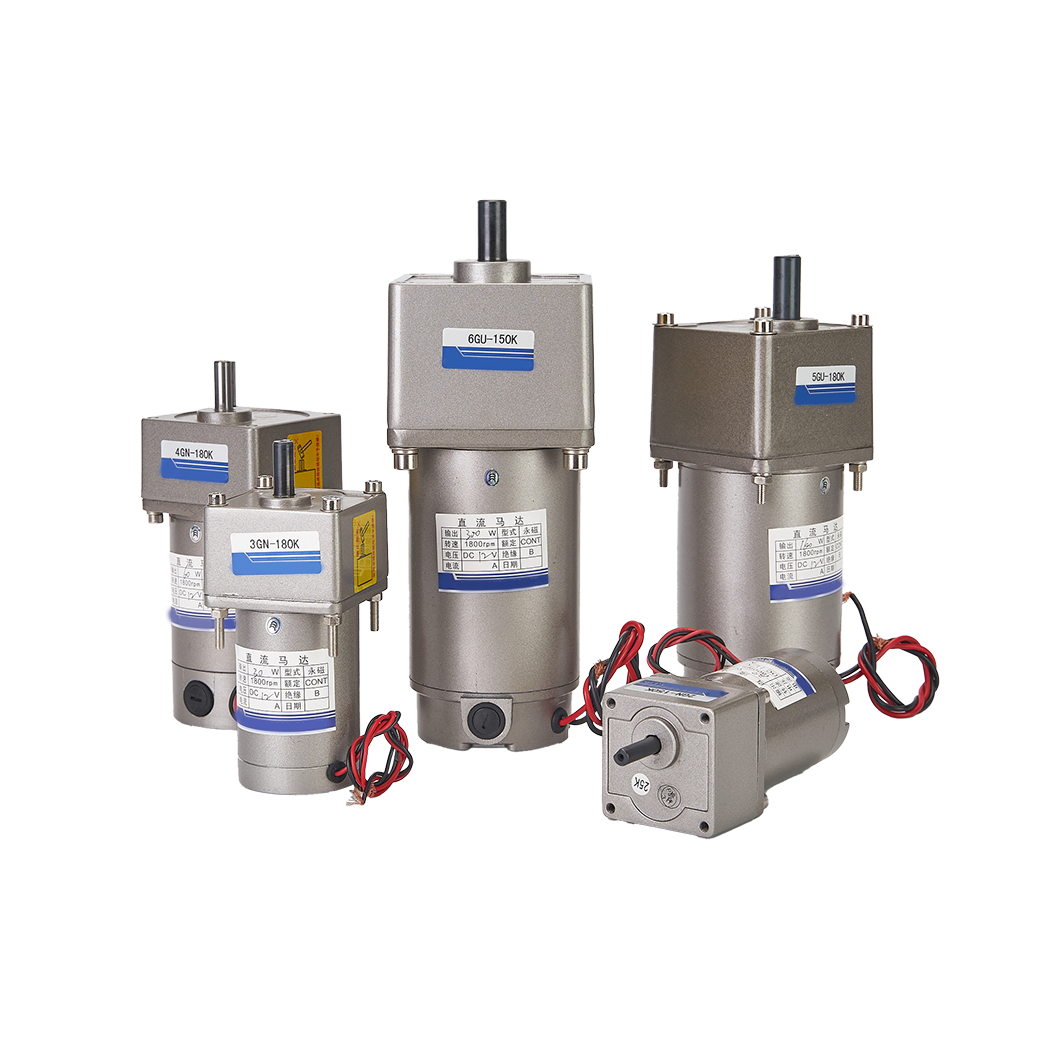
Bir motorun tork ve hızının uygulamanızla uyumsuz olması yalnızca sistem verimliliğini azaltmaz. Aktif olarak ciddi termal aşırı yüke, erken bileşen arızasına ve maliyetli proje gecikmelerine yol açar. Yanlış parametrelerin seçilmesi, hassas mekanik sistemlerin neredeyse anında tahrip olmasına neden olabilir.
Tasarım mühendisleri ve satın alma ekipleri için hız ve tork arasındaki kesin ters ilişkiyi kavramak kritik bir ilk adım olmaya devam ediyor. Doğru, güvenilir bileşen seçimi için bu temel bilgiye şiddetle ihtiyacınız var. Karmaşık sistem entegrasyonu sırasında yıkıcı tasarım hatalarını etkili bir şekilde önler.
Bu kapsamlı kılavuz, tork-hız eğrilerinin doğru şekilde nasıl okunacağını tam olarak açıklamaktadır. Teknik özellikleri gerçek dünyadaki gerçek yük gereksinimlerine göre değerlendirmeyi öğreneceksiniz. Son olarak, size mükemmel olanı nasıl güvenle kısa listeye alacağınızı göstereceğiz. DC Motor . Özel mühendislik uygulamanız için Bu ilkeleri uygulayarak uzun süreli ürün güvenilirliği ve optimum mekanik performans sağlarsınız.
Temel Çıkarımlar
Ters Kural: Standart bir fırçalı veya fırçasız DC motorda hız ve tork doğrusal, ters bir ilişkiye sahiptir; yük (tork) arttıkça hız (RPM) azalır.
Optimum Çalışma Bölgeleri: Motorlar, sürekli çalışma yükleri, durma torklarının yakınına değil, en yüksek verimlilik bölgelerine düşecek şekilde boyutlandırılmalıdır.
Gerilim Hızı Belirler: Tork yük ve akım tarafından belirlenirken, besleme geriliminin ayarlanması tüm tork-hız eğrisini yukarı veya aşağı kaydırır.
Veri Sayfaları İdealize Edilmiştir: Gerçek dünyanın termal gerçekleri, güç kaynağı sınırlamaları ve mekanik sürtünme genellikle temel hesaplamaların üzerinde %20-30'luk bir güvenlik marjı gerektirir.
Tork-Hız Eğrisi: Motor Performansı Nasıl Değerlendirilir?
Eğrinin doğru okunması aşırı spesifikasyonu ve eksik spesifikasyonu önler. Aşırı spesifikasyon, büyük boyutlu motorlara yönelik değerli bütçeyi boşa harcar. Spesifikasyonların yetersiz belirlenmesi, saha koşullarında felaketle sonuçlanabilecek ürün arızası riskini taşır. Her iki değişkeni de mükemmel şekilde dengelemelisiniz.
Önemli Veri Noktalarını Anlamak
Yüksüz Hız ($omega_0$): Bu, mile sıfır tork uygulandığında maksimum RPM'yi temsil eder. Farklı modeller arasındaki temel karşılaştırmalar için yararlı olduğu kanıtlanmıştır. Ancak nadiren gerçek çalışma hızı olarak hizmet eder.
Bayılma Torku ($ au_s$): Bu, şaft tamamen kilitlendiğinde üretilen maksimum torku gösterir. Bu noktaya yakın bir yerde sürekli olarak çalışmak hızlı termal arızaya neden olur. Sargılar aşırı ısınır ve yalıtım anında erir.
Çalışma Noktası: Bu, gerekli yük ile istenen hızın spesifik kesişimini belirler. Nominal sürekli torka göre dikkatlice hizalamanız gerekir.
Verimlilik Kemeri
En yüksek mekanik gücün, durma torkunun kabaca %50'sinde oluştuğunu fark edeceksiniz. Ancak tepe verimliliği farklı davranır. Genellikle daha düşük tork aralıklarında meydana gelir. Genellikle durma torkunun %10 ila %30'u arasında en yüksek verimliliği bulursunuz. Burada çalışmak, ısı olarak kaybedilen gücü en aza indirir.
Çalışmayı %50 durma torkunun üzerine çıkarırsanız verimlilik keskin bir şekilde düşer. Elektrik enerjisi tamamen işe yaramaz ısıya dönüşür. Bu, zaman içinde dahili bileşenleri hızla bozar.
Tork-Hız Eğrisi Çalışma Bölgeleri Referansı
Operasyonel Bölge
Tork Seviyesi (Durma yüzdesi)
Hız Aralığı
Tipik Uygulama
Yüksüz Bölge
%0 - %5
Maksimum RPM
Fanlar, ışık pervaneleri
Yüksek Verimli Bölge
%10 - %30
Orta-Yüksek RPM
Sürekli görev aktüatörleri
Tepe Güç Bölgesi
%40 - %60
Orta devir/dakika
Kısa patlama ivmesi
Duraklama Tehlikeli Bölge
%70 - %100
Sıfıra Yakın RPM
Kilitli rotor (Kaçının)
Yüksek Hız ve Yüksek Tork: Çözüm Kategorilerini Kullanım Durumlarına Göre Hizalama
Doğrudan tahrikli konfigürasyon veya dişli kurulum arasında karar vermek tamamen çıkış gereksinimlerine bağlıdır. Bu mekanik çıktıları, kullanım amacınıza göre dikkatli bir şekilde eşleştirmelisiniz. Bu, maksimum kullanım ömrü ve minimum bakım sağlar.
Doğrudan Tahrik (Yüksek Hız, Düşük Tork)
Doğrudan tahrikli konfigürasyonlar yüksek RPM ve düşük dönme kuvveti sağlar. Yükü doğrudan çıkış miline monte ederler. Tipik örnekler arasında fanlar, üfleyiciler ve basit titreşim motorları yer alır.
Bir standart Fırçasız DC motor sıklıkla doğrudan tahrik kullanır. Bu kurulumlar mükemmel yüksek verimlilik sunar. Ayrıca zamanla çok düşük mekanik aşınma gösterirler. Ancak ağır dış yükler altında durmaya oldukça yatkındırlar.
Redüktörlü DC Motorlar (Düşük Hız, Yüksek Tork)
Bu konfigürasyonlar mekanik bir indirgeme sistemi kullanır. Önemli mekanik avantaj için ham RPM'yi değiştiriyorlar. Yaygın gezegen, mahmuz veya solucan konfigürasyonları bu görevi mükemmel bir şekilde yerine getirir. Çıkış kuvvetini etkili bir şekilde çoğaltırlar.
Bir entegre Şanzımanın robotik, ağır aktüatörler ve kaldırma mekanizmaları için ideal olduğu kanıtlanmıştır. Devasa yükleri kolayca yenerler. Ancak hafif verimlilik kayıplarına neden olurlar. Ayrıca iç dişli sürtünmesi nedeniyle mekanik karmaşıklık da kazanırsınız.
DC Motor Veri Sayfalarının Kodunu Çözme: Teori ve Gerçeklik Arasında Köprü Kurma
Temel pazarlama iddialarının ötesine bakmayı öğrenmelisiniz. Herhangi bir üreticinin 12V veya 24V veri sayfasından gerçek çalışma sınırlarını çıkarın. Teorik sayılar nadiren karmaşık saha gerçekleriyle eşleşir.
Nominal Gerilim ve Gerçek Dünyadaki Güç Kaynakları
Ağır yük altında voltajın nasıl düştüğünü değerlendirin. En yüksek akım çekişi sırasında güç kaynağı önemli ölçüde düşebilir. Bu voltaj düşüşü beklenen tork-hız eğrinizi anında küçültecektir. Maksimum hızı büyük ölçüde sınırlandırıyor.
Pille çalışan sistemler sürekli olarak bu sorunla karşı karşıyadır. Pil şarjı tükendikçe nominal voltaj sürekli olarak düşer. Performansı beklenen en düşük voltaj durumuna göre hesaplamanız gerekir.
Sürekli ve Tepe Tork Değerleri
Sürekli uygulamalar için yoğun olarak tepe torka güvenmek büyük tehlike yaratır. Tepe torku kısa ve anlık bir yeteneği tanımlar. Sürdürülebilir bir çalışma koşulunu yansıtmaz.
Termal zaman sabitini anlamalısınız. Bir ünitenin en yüksek torku ne kadar süre koruyabileceğini belirler. Bu kesin süre sınırının aşılması sargı yalıtımını eritir. Birkaç dakika sonra tam elektriksel kısa devre meydana gelir.
Tork Sabiti ($K_t$) ve Hız Sabiti ($K_v$)
Bu iki ölçüm, davranışı matematiksel olarak tahmin etmenize yardımcı olur. Veri sayfasında açıkça listelenmeyen voltaj ve akımlarda performansı ortaya koyarlar. $K_t$, akım amp'i başına ne kadar tork üretileceğini belirler.
$K_v$, besleme voltu başına kaç RPM üretileceğini belirler. Özel çalışma noktalarını doğru bir şekilde modellemek için bu sabitleri kullanabilirsiniz. Mühendislere son derece güvenilir özel tahrik sistemleri oluşturma yetkisi veriyorlar.
Uygulama Riskleri: DC Motorlar Sahada Neden Arızalanır?
Şeffaf uygulama gerçeklerini vurgulamanın üstün mühendislik güvenilirliği sağladığına inanıyoruz. Pek çok proje basit, önlenebilir boyutlandırma hataları nedeniyle başarısız oluyor. Bu yaygın tuzakları anlamak donanım yatırımınızı korur.
Termal Kaçak Tuzağı
Bir sistemi tork-hız eğrisinin çok aşağısında çalıştırmak aşırı ısı üretir. Bununla yüksek tork, düşük hız senaryolarında karşılaşırsınız. Isı, iç elektrik direncini hızla artırır.
Daha yüksek direnç, aynı mekanik kuvveti korumak için daha fazla akım gerektirir. Bu ekstra akım daha da fazla ısı yaratır. Bu kısır döngü, yıkıcı bir arıza meydana gelene kadar dahili tork kapasitesini azaltır.
Başlangıç Akımındaki Ani Yükselişler
Başlatma sırasında sıfır RPM'de ünite kısa süreliğine durmuş bir motor gibi davranır. Beslemeden büyük, sınırsız akım çekiyor. Bu ani artış, sistem genelinde ciddi elektriksel stres yaratır.
Güç kaynağı korumalarının anında tetiklenmesi riskiyle karşı karşıya kalırsınız. Korumasız PCB izleri, kartın kelimenin tam anlamıyla yanmasına neden olabilir. Mühendisler, yumuşak yolvericiler veya özel PWM kontrol sistemleri kullanarak bu durumu hafifletmelidir.
Hesaplanmayan Mekanik Sürtünme
Başlangıç sürtünmesinin hesaplanamaması birçok tasarımı mahveder. Mekanik sistemler dinlenme halindeyken sürtünmeye maruz kalır. Bir kurulum kağıt üzerinde mükemmel görünebilir ancak tamamen hareket edemeyebilir.
Kılavuz raylar, sıkı yataklar ve ağır gres önemli bir direnç sağlar. Bu fiziksel sürtünmeyi doğru ölçmelisiniz. Güvenilir hareketi garanti etmek için bunu temel tork gereksiniminize ekleyin.
Kısa Liste Mantığı: Adım Adım Değerlendirme Çerçevesi
Tedarik ve mühendislik ekiplerinin eyleme geçirilebilir bir iş akışına ihtiyacı var. Bu çerçeve, bileşen seçiminizi güvenle sonuçlandırmanıza yardımcı olur. Optimum sistem performansını garanti etmek için bu özel adımları izleyin.
En Kötü Durum Yükünü Tanımlayın: Hem sürekli çalışma torkunu hem de tepe başlangıç torkunu hesaplayın. Bu temel hesaplamaya hızlanma gereksinimlerini ve mekanik sürtünmeyi dahil etmelisiniz.
İstenilen Hızı Belirleyin: Gerçek çalışma yükü altında gerekli RPM'yi belirleyin. Tasarımınızı asla tamamen üreticinin idealleştirilmiş yüksüz hız ölçüsüne dayandırmayın.
Güvenlik Faktörü Uygulayın: Temel tork gereksinimlerinizi 1,2 ila 1,5 ile çarpın. Bu, yıllar süren hizmet boyunca termal bozulmayı ve beklenen mekanik aşınmayı hesaba katar. Tasarımınız aşırı endüstriyel güç gerektiriyorsa, özel bir tasarım belirleyebilirsiniz. Yüksek Torklu 550W 800W DC Dişli Motor . Büyük yüklerin rahatça üstesinden gelmek için
Numune ve Prototip Talebi: Karşılaştırmalı test, tamamen tartışılamaz bir adım olmaya devam ediyor. Toplu tedarike izin vermeden önce planlanan gerçek güç kaynağını kullanarak test edin.
Çözüm
Ekipman seçimi, yalıtılmış veri sayfası numaralarının çok ötesine geçmeyi gerektirir.
Belirli uygulama yük profillerini tam tork-hız eğrilerine göre dikkatli bir şekilde haritalamalısınız.
Sürekli çalışma noktalarının güvenli bir şekilde yüksek verimli bölgelere düştüğü bileşenlere öncelik verin.
Gerçek dünya ortamlarındaki karmaşık termal gerçeklikler için her zaman cömert güvenlik marjlarına bütçe ayırın.
Kapsamlı bir veri sayfası incelemesi için lütfen doğrudan mühendislik ekibimizle iletişime geçin. Tork ve hız hesaplamalarınızı test tezgahında doğrulamak için prototip üniteler sağlayabiliriz. Devamını oku hakkımızda . Özel elektromekanik çözümlerimizin tamamını keşfetmek için
SSS
S: Gerilim bir DC motorun torkunu ve hızını nasıl etkiler?
C: Artan voltaj, tüm eğriyi yukarı kaydırarak hızı orantılı olarak artırır. Temel tork sabitini değiştirmez. Bununla birlikte, daha yüksek voltaj, ünitenin çok daha yüksek bir RPM'de belirli bir hedef torka ulaşmasını sağlar.
S: Bir DC motorun torkunu hız kaybetmeden artırabilir misiniz?
C: Güç girişini tamamen değiştirmeden bunu mekanik olarak yapamazsınız. Eğriyi yukarı kaydırmak için ya daha yüksek bir nominal voltaj sağlamanız ya da çok daha yüksek genel güç oranına sahip daha büyük bir fiziksel model seçmeniz gerekir.
S: Durma torku ile sürekli tork arasındaki fark nedir?
C: Durma torku tam olarak 0 RPM'de mümkün olan maksimum kuvveti tanımlar. Bunun sürdürülmesi sonuçta iç sargıların yanmasına neden olacaktır. Sürekli tork, kritik termal limitleri aşmadan ünitenin süresiz olarak kaldırabileceği maksimum sabit yükü tanımlar.
S: DC motorum neden veri sayfasında belirtilenden daha yavaş çalışıyor?
C: Veri sayfası hızları tipik olarak mükemmel nominal voltajda idealleştirilmiş yüksüz koşulları temsil eder. Gerçek dünyadaki uygulamalar ağır mekanik yüklere, iç sürtünmeye ve akü voltajı düşüşlerine neden olur. Tüm bu dış faktörler bir araya gelerek operasyonel RPM'yi önemli ölçüde azaltır.