Att inte matcha en motors vridmoment och hastighet till din applikation minskar inte bara systemets effektivitet. Det leder aktivt till allvarlig termisk överbelastning, för tidigt komponentfel och kostsamma projektförseningar. Att välja felaktiga parametrar kan förstöra ömtåliga mekaniska system nästan omedelbart.
För designingenjörer och inköpsteam är det fortfarande ett kritiskt första steg att förstå det strikta omvända förhållandet mellan hastighet och vridmoment. Du behöver desperat denna kärnkunskap för korrekt, pålitligt komponentval. Det förhindrar effektivt katastrofala designfel under komplex systemintegration.
Den här omfattande guiden beskriver exakt hur man läser vridmoment-hastighetskurvor korrekt. Du kommer att lära dig att utvärdera tekniska specifikationer mot faktiska verkliga belastningskrav. Slutligen kommer vi att visa dig hur du självsäkert väljer ut det perfekta DC-motor för din specifika tekniska tillämpning. Genom att tillämpa dessa principer säkerställer du långvarig produkttillförlitlighet och optimal mekanisk prestanda.
Viktiga takeaways
Den omvända regeln: I en standardborstad eller borstlös DC-motor har hastighet och vridmoment ett linjärt, omvänt förhållande; när belastningen (vridmomentet) ökar, minskar hastigheten (RPM).
Optimala driftzoner: Motorer bör dimensioneras så att deras kontinuerliga driftbelastning faller inom deras maximala verkningsgradszon – inte nära deras vridmoment.
Spänning dikterar hastighet: Medan vridmomentet bestäms av belastningen och strömmen, skiftar justering av matningsspänningen hela vridmoment-hastighetskurvan uppåt eller nedåt.
Datablad är idealiserade: Verkliga termiska verkligheter, strömförsörjningsbegränsningar och mekanisk friktion kräver ofta en säkerhetsmarginal på 20–30 % över baslinjeberäkningarna.
Vridmoment-hastighetskurvan: Hur man utvärderar motorprestanda
Att läsa kurvan korrekt förhindrar över- och underspecifikationer. Överdimensionering slösar bort värdefull budget på överdimensionerade motorer. Underspecifikation riskerar katastrofala produktfel under fältförhållanden. Du måste balansera båda variablerna perfekt.
Förstå nyckeldatapunkter
No-Load Speed ($omega_0$): Detta representerar maximalt varvtal när noll vridmoment gäller för axeln. Det visar sig vara användbart för baslinjejämförelser mellan olika modeller. Det fungerar dock sällan som den faktiska driftshastigheten.
Stall Moment ($ au_s$): Detta visar det maximala vridmomentet som genereras när axeln låser sig helt. Att arbeta kontinuerligt nära denna punkt orsakar snabbt termiskt fel. Lindningarna överhettas och isoleringen smälter omedelbart.
Driftspunkten: Detta pekar ut den specifika skärningspunkten mellan erforderlig last och önskad hastighet. Du måste rikta in den noggrant mot det nominella kontinuerliga vridmomentet.
Effektivitetsbågen
Du kommer att märka maximal mekanisk effekt vid ungefär 50 % av vridmomentet. Men toppeffektiviteten beter sig annorlunda. Det inträffar vanligtvis vid lägre vridmomentområden. Du hittar vanligtvis en maximal verkningsgrad mellan 10 % och 30 % av stallvridmomentet. Drift här minimerar strömförlust som värme.
Om du pressar driften över 50 % stallvridmoment sjunker effektiviteten kraftigt. Elektrisk energi omvandlas helt och hållet till värdelös värme. Detta bryter snabbt ned interna komponenter över tiden.
Vridmoment-hastighetskurva Driftszoner Referens
Driftszon
Momentnivå (% av stopp)
Hastighetsintervall
Typisk tillämpning
No-load Zone
0 % - 5 %
Maximalt varvtal
Fläktar, lätta pumphjul
Högeffektiv zon
10 % - 30 %
Måttligt-högt RPM
Ställdon för kontinuerlig drift
Peak Power Zone
40 % - 60 %
Måttlig RPM
Snabb acceleration
Stall Danger Zone
70 % - 100 %
Nära noll varv per minut
Låst rotor (undvik)
Hög hastighet vs. högt vridmoment: Justera lösningskategorier för användningsfall
Att välja mellan en direktdriven konfiguration eller en växeluppsättning beror helt på utgångskraven. Du måste noggrant mappa dessa mekaniska utgångar till ditt avsedda användningsfall. Detta säkerställer maximal livslängd och minimalt underhåll.
Direktdrift (hög hastighet, lågt vridmoment)
Direktdriftskonfigurationer ger högt varvtal och låg rotationskraft. De monterar lasten direkt på den utgående axeln. Typiska exempel är fläktar, fläktar och enkla vibrationsmotorer.
En standard Borstlös DC-motor använder ofta direktdrift. Dessa inställningar erbjuder utmärkt hög effektivitet. De uppvisar också mycket lågt mekaniskt slitage över tiden. De är dock fortfarande mycket benägna att stanna under tung yttre belastning.
Dessa konfigurationer använder ett mekaniskt reduktionssystem. De byter råvarv per minut för betydande mekaniska fördelar. Vanliga planetariska, sporrar eller maskkonfigurationer hanterar denna uppgift briljant. De multiplicerar utgångskraften effektivt.
Integrering av en Växellådan visar sig vara idealisk för robotik, tunga ställdon och lyftmekanismer. De erövrar stora laster lätt. De introducerar dock små effektivitetsförluster. Du får också mekanisk komplexitet på grund av intern växelfriktion.
Avkodning av DC-motordatablad: Bridging Theory and Reality
Du måste lära dig att se förbi grundläggande marknadsföringspåståenden. Extrahera de verkliga driftsgränserna från alla tillverkares 12V eller 24V datablad. Teoretiska siffror matchar sällan rörig verklighet på fältet.
Nominell spänning kontra verkliga nätaggregat
Utvärdera hur spänningen sjunker under tung belastning. En strömförsörjning kan sjunka avsevärt under toppström. Detta spänningsfall kommer att krympa din förväntade vridmoment-hastighetskurva omedelbart. Det begränsar toppfarten drastiskt.
Batteridrivna system möter detta problem ständigt. När batteriladdningen tar slut, sjunker den nominella spänningen stadigt. Du måste beräkna prestanda baserat på det lägsta förväntade spänningstillståndet.
Kontinuerliga vs. maximalt vridmoment
Att förlita sig starkt på toppvridmoment för kontinuerliga applikationer skapar enorm fara. Maximalt vridmoment beskriver en kort, momentan förmåga. Det återspeglar inte ett hållbart drifttillstånd.
Du måste förstå den termiska tidskonstanten. Det bestämmer hur länge en enhet kan upprätthålla toppvridmoment. Att överskrida denna exakta tidsgräns smälter lindningsisoleringen. Fullständig elektrisk kortslutning följer ögonblick senare.
Vridmomentkonstant ($K_t$) och hastighetskonstant ($K_v$)
Dessa två mätvärden hjälper dig att matematiskt förutsäga beteende. De avslöjar prestanda vid spänningar och strömmar som inte uttryckligen anges i databladet. $K_t$ dikterar hur mycket vridmoment som genereras per förstärkare ström.
$K_v$ dikterar hur många varv per minut genererar per volt matning. Du kan använda dessa konstanter för att modellera anpassade driftpunkter exakt. De ger ingenjörer möjlighet att bygga mycket pålitliga anpassade drivsystem.
Implementeringsrisker: Varför DC-motorer misslyckas i fält
Vi tror att genom att lyfta fram transparenta implementeringsverkligheter skapar den ultimata tekniska trovärdigheten. Alltför många projekt misslyckas på grund av enkla, undvikbara storleksmisstag. Att förstå dessa vanliga fallgropar skyddar din hårdvaruinvestering.
Thermal Runaway Trap
Att köra ett system för långt ner i vridmoment-hastighetskurvan genererar överdriven värme. Du stöter på detta i scenarier med högt vridmoment, låg hastighet. Värme ökar det interna elektriska motståndet snabbt.
Högre motstånd kräver mer ström för att bibehålla samma mekaniska kraft. Denna extra ström skapar ännu mer värme. Denna onda cykel försämrar den interna vridmomentkapaciteten tills ett katastrofalt fel inträffar.
Startströmspikar
Vid noll varv/min under uppstart fungerar enheten kort som en motorstopp. Den drar massiv, obegränsad ström från matningen. Denna plötsliga spik skapar allvarlig elektrisk påfrestning över systemet.
Du riskerar att lösa strömförsörjningsskydden omedelbart. Oskyddade PCB-spår kan bokstavligen brännas av kortet. Ingenjörer måste mildra detta genom att använda mjukstartare eller dedikerade PWM-kontrollsystem.
Oförklarad mekanisk friktion
Att misslyckas med att beräkna startfriktion förstör många konstruktioner. Mekaniska system lider av stickion när de vilar. En inställning kan se perfekt ut på papperet men misslyckas med att röra sig helt.
Styrskenor, täta lager och tungt fett ger betydande motstånd. Du måste mäta denna fysiska stickion exakt. Lägg till det till ditt grundläggande vridmomentkrav för att garantera tillförlitlig rörelse.
Kortlistningslogik: ett steg-för-steg utvärderingsramverk
Inköps- och ingenjörsteam behöver ett handlingsbart arbetsflöde. Detta ramverk hjälper dig att med säkerhet slutföra ditt komponentval. Följ dessa specifika steg för att garantera optimal systemprestanda.
Definiera värsta belastningen: Beräkna både kontinuerligt löpande vridmoment och toppstartmoment. Du måste inkludera accelerationskrav och mekanisk sektion i denna baslinjeberäkning.
Fastställ önskad hastighet: Bestäm nödvändigt varvtal under den faktiska körbelastningen. Basera aldrig din design helt på tillverkarens idealiserade hastighetsmått utan last.
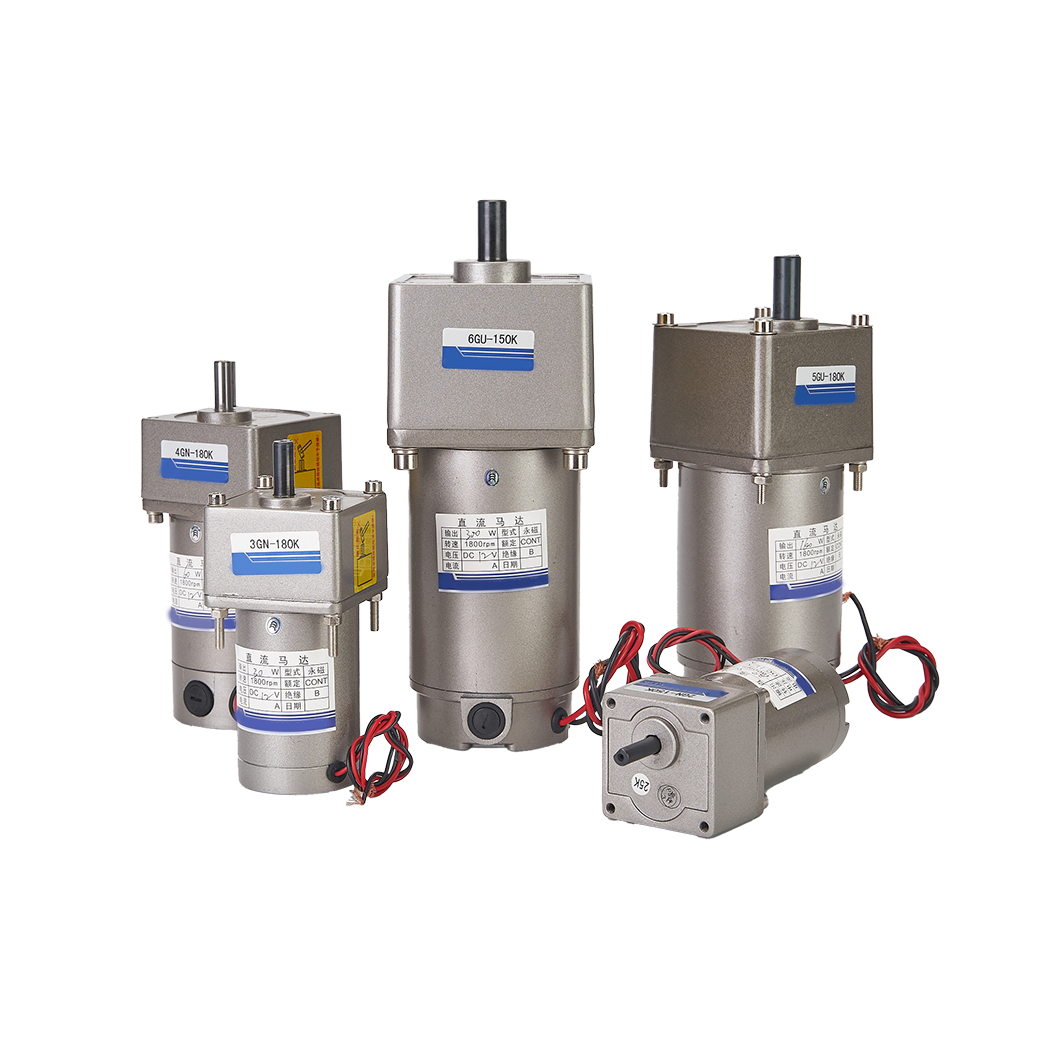
Tillämpa en säkerhetsfaktor: Multiplicera dina vridmomentkrav vid baslinjen med 1,2 till 1,5. Detta står för termisk försämring och förväntat mekaniskt slitage under många års drift. Om din design kräver extrem industriell kraft, kan du ange en specialiserad Högt vridmoment 550W 800W DC-växelmotor för att hantera massiva belastningar bekvämt.
Begär prover och prototyp: Bänktestning förblir ett helt icke förhandlingsbart steg. Testa med den faktiska planerade strömförsörjningen innan du godkänner bulkanskaffning.
Slutsats
Att välja utrustning kräver att man går långt bortom isolerade databladsnummer.
Du måste kartlägga specifika applikationsbelastningsprofiler noggrant mot kurvor med fullt vridmoment.
Prioritera komponenter där kontinuerliga driftpunkter säkert faller inom högeffektiva zoner.
Budgetera alltid generösa säkerhetsmarginaler för komplexa termiska verkligheter i verkliga miljöer.
Vänligen kontakta vårt ingenjörsteam direkt för en omfattande databladsgranskning. Vi kan leverera prototypenheter för att validera dina vridmoment- och hastighetsberäkningar på testbänken. Läs mer om oss för att upptäcka hela vårt utbud av anpassade elektromekaniska lösningar.
FAQ
F: Hur påverkar spänningen en DC-motors vridmoment och hastighet?
S: Ökande spänning ökar hastigheten proportionellt genom att hela kurvan flyttas uppåt. Det ändrar inte den underliggande vridmomentkonstanten. Högre spänning gör det dock möjligt för enheten att nå ett specifikt målvridmoment vid ett mycket högre varvtal.
F: Kan du öka vridmomentet för en likströmsmotor utan att förlora hastighet?
S: Du kan inte göra detta mekaniskt utan att ändra strömtillförseln helt. Du måste antingen tillhandahålla en högre nominell spänning för att flytta kurvan uppåt, eller välja en större fysisk modell som har en mycket högre total effekt.
F: Vad är skillnaden mellan stall vridmoment och kontinuerligt vridmoment?
S: Stallmoment definierar den maximala möjliga kraften vid exakt 0 rpm. Att upprätthålla detta kommer så småningom att bränna ut interna lindningar. Kontinuerligt vridmoment definierar den maximala konstanta belastningen som enheten hanterar på obestämd tid utan att överskrida kritiska termiska gränser.
F: Varför går min DC-motor långsammare än vad databladet säger?
S: Databladshastigheter representerar vanligtvis idealiserade tomgångsförhållanden vid perfekt nominell spänning. Verkliga applikationer introducerar tunga mekaniska belastningar, intern friktion och batterispänningsfall. Alla dessa externa faktorer kombineras för att minska det operativa varvtalet avsevärt.