No coincidir el par y la velocidad de un motor con su aplicación no solo reduce la eficiencia del sistema. Conduce activamente a una sobrecarga térmica grave, fallos prematuros de los componentes y costosos retrasos en los proyectos. La elección de parámetros incorrectos puede destruir sistemas mecánicos delicados casi instantáneamente.
Para los ingenieros de diseño y los equipos de adquisiciones, comprender la estricta relación inversa entre velocidad y par sigue siendo un primer paso fundamental. Necesita desesperadamente este conocimiento básico para una selección de componentes precisa y confiable. Previene eficazmente fallos de diseño catastróficos durante la integración de sistemas complejos.
Esta guía completa explica exactamente cómo leer correctamente las curvas de par-velocidad. Aprenderá a evaluar las especificaciones técnicas frente a los requisitos de carga reales. Finalmente, le mostraremos cómo seleccionar con confianza al candidato perfecto. Motor CC para su aplicación de ingeniería específica. Al aplicar estos principios, se garantiza una confiabilidad duradera del producto y un rendimiento mecánico óptimo.
Conclusiones clave
La regla inversa: en un motor de CC estándar con o sin escobillas, la velocidad y el par tienen una relación lineal e inversa; a medida que aumenta la carga (par), la velocidad (RPM) disminuye.
Zonas de operación óptimas: Los motores deben dimensionarse de modo que su carga de operación continua caiga dentro de su zona de máxima eficiencia, no cerca de su par de parada.
El voltaje dicta la velocidad: si bien el par está determinado por la carga y la corriente, el ajuste del voltaje de suministro desplaza toda la curva par-velocidad hacia arriba o hacia abajo.
Las hojas de datos están idealizadas: las realidades térmicas del mundo real, las limitaciones del suministro de energía y la fricción mecánica a menudo requieren un margen de seguridad del 20 al 30 % por encima de los cálculos de referencia.
La curva par-velocidad: cómo evaluar el rendimiento del motor
Leer la curva correctamente evita especificaciones excesivas o insuficientes. El exceso de especificaciones desperdicia un valioso presupuesto en motores de gran tamaño. Las especificaciones insuficientes corren el riesgo de provocar fallos catastróficos del producto en condiciones de campo. Debes equilibrar ambas variables a la perfección.
Comprender los puntos de datos clave
Velocidad sin carga ($omega_0$): Esto representa las RPM máximas cuando se aplica torque cero al eje. Resulta útil para comparaciones de referencia entre diferentes modelos. Sin embargo, rara vez sirve como velocidad de funcionamiento real.
Par de calado ($ au_s$): Esto muestra el par máximo generado cuando el eje se bloquea completamente. Operar continuamente cerca de este punto provoca una rápida falla térmica. Los devanados se sobrecalientan y el aislamiento se funde instantáneamente.
El punto de operación: señala la intersección específica de la carga requerida y la velocidad deseada. Debe alinearlo cuidadosamente con el par continuo nominal.
El arco de la eficiencia
Notará que la potencia mecánica máxima se produce aproximadamente al 50 % del par de parada. Sin embargo, la máxima eficiencia se comporta de manera diferente. Generalmente ocurre en rangos de torque más bajos. Por lo general, la eficiencia máxima se encuentra entre el 10% y el 30% del par de parada. Operar aquí minimiza la energía perdida en forma de calor.
Si empuja la operación más allá del 50% del par de parada, la eficiencia cae drásticamente. La energía eléctrica se convierte completamente en calor inútil. Esto degrada rápidamente los componentes internos con el tiempo.
Referencia de zonas operativas de la curva par-velocidad
Zona Operativa
Nivel de par (% de calado)
Rango de velocidad
Aplicación típica
Zona sin carga
0% - 5%
RPM máximas
Ventiladores, impulsores de luz.
Zona de alta eficiencia
10% - 30%
RPM moderadas-altas
Actuadores de servicio continuo
Zona de máxima potencia
40% - 60%
RPM moderadas
Aceleración de ráfaga corta
Zona de peligro de pérdida
70% - 100%
RPM cercanas a cero
Rotor bloqueado (Evitar)
Alta velocidad frente a alto par: alineación de las categorías de soluciones con los casos de uso
La decisión entre una configuración de transmisión directa o una configuración con engranajes depende completamente de los requisitos de salida. Debe asignar cuidadosamente estas salidas mecánicas al caso de uso previsto. Esto garantiza una vida útil máxima y un mantenimiento mínimo.
Transmisión directa (alta velocidad, bajo torque)
Las configuraciones de transmisión directa ofrecen altas RPM y baja fuerza de rotación. Montan la carga directamente sobre el eje de salida. Los ejemplos típicos incluyen ventiladores, sopladores y motores de vibración simples.
Un estándar El motor de CC sin escobillas utiliza con frecuencia accionamiento directo. Estas configuraciones ofrecen una excelente alta eficiencia. También presentan un desgaste mecánico muy reducido a lo largo del tiempo. Sin embargo, siguen siendo muy propensos a detenerse bajo fuertes cargas externas.
Motores CC con engranajes (baja velocidad, alto par)
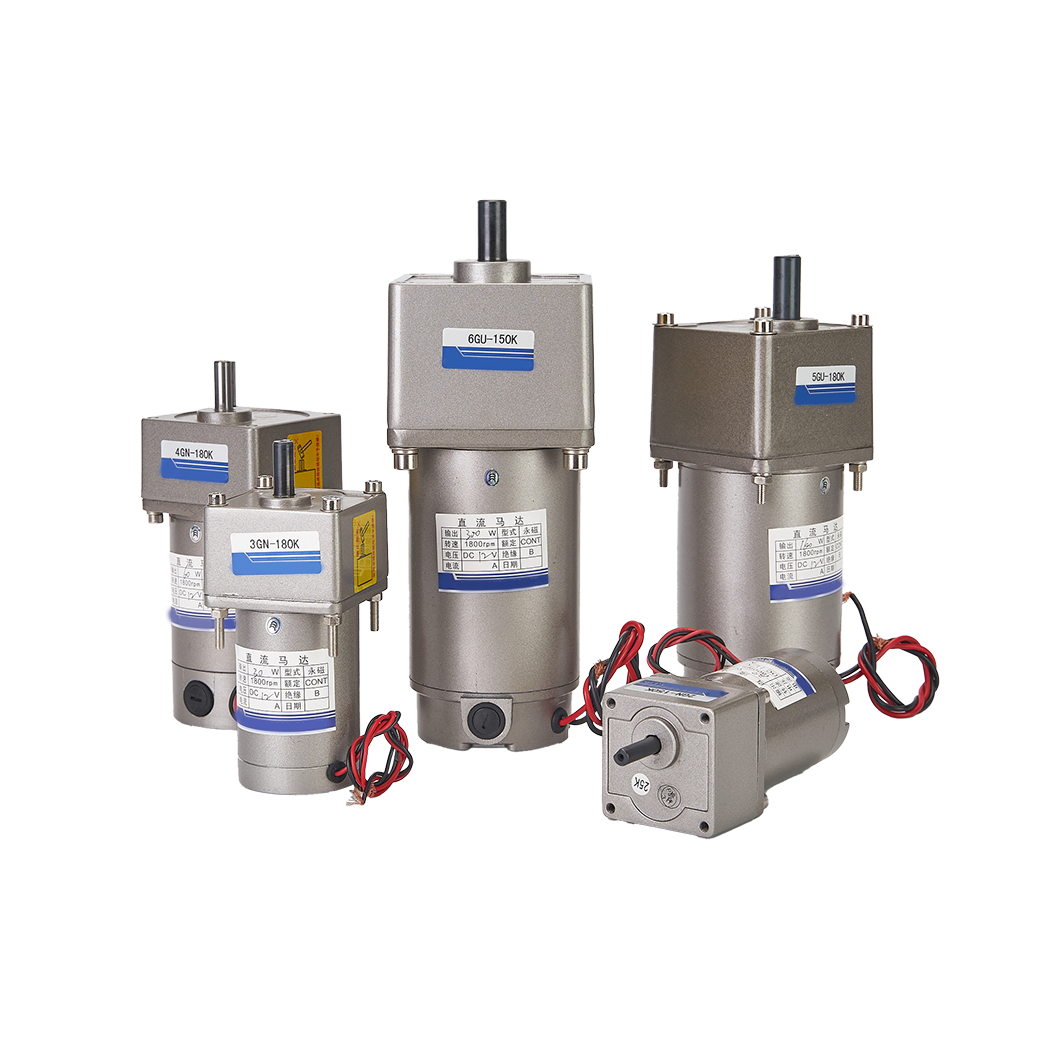
Estas configuraciones utilizan un sistema de reducción mecánica. Cambian las RPM brutas por una ventaja mecánica sustancial. Las configuraciones comunes planetarias, de espolón o de gusano manejan esta tarea de manera brillante. Multiplican eficazmente la fuerza de salida.
Integrando un Gearbox resulta ideal para robótica, actuadores pesados y mecanismos de elevación. Conquistan cargas masivas fácilmente. Sin embargo, introducen ligeras pérdidas de eficiencia. También gana complejidad mecánica debido a la fricción interna del engranaje.
Decodificación de hojas de datos de motores de CC: uniendo la teoría y la realidad
Debe aprender a mirar más allá de las afirmaciones básicas de marketing. Extraiga los verdaderos límites operativos de la hoja de datos de 12 V o 24 V de cualquier fabricante. Las cifras teóricas rara vez coinciden con las confusas realidades de campo.
Voltaje nominal frente a fuentes de alimentación del mundo real
Evalúe cómo cae el voltaje bajo una carga pesada. Una fuente de alimentación puede caer significativamente durante el consumo máximo de corriente. Esta caída de voltaje reducirá inmediatamente la curva de par-velocidad esperada. Limita drásticamente la velocidad máxima.
Los sistemas que funcionan con baterías enfrentan este problema constantemente. A medida que se agota la carga de la batería, el voltaje nominal cae constantemente. Debe calcular el rendimiento basándose en el estado de voltaje más bajo esperado.
Clasificaciones de par continuo frente a pico
Depender en gran medida del par máximo para aplicaciones continuas crea un peligro enorme. El par máximo describe una capacidad breve y momentánea. No refleja una condición operativa sostenible.
Debes entender la constante de tiempo térmica. Determina cuánto tiempo una unidad puede mantener un par máximo. Superar este límite de tiempo exacto derrite el aislamiento del devanado. Momentos después se produce un cortocircuito eléctrico completo.
La constante de par ($K_t$) y la constante de velocidad ($K_v$)
Estas dos métricas le ayudan a predecir matemáticamente el comportamiento. Revelan el rendimiento en voltajes y corrientes que no figuran explícitamente en la hoja de datos. $K_t$ dicta cuánto torque se genera por amperio de corriente.
$K_v$ dicta cuántas RPM se generan por voltio de suministro. Puede utilizar estas constantes para modelar con precisión puntos operativos personalizados. Permiten a los ingenieros crear sistemas de transmisión personalizados altamente confiables.
Riesgos de implementación: por qué fallan los motores de CC en el campo
Creemos que resaltar las realidades de una implementación transparente genera la máxima credibilidad en ingeniería. Demasiados proyectos fracasan debido a errores de tamaño simples y evitables. Comprender estos errores comunes protege su inversión en hardware.
La trampa térmica desbocada
Hacer funcionar un sistema demasiado abajo en la curva par-velocidad genera calor excesivo. Esto se encuentra en escenarios de alto torque y baja velocidad. El calor aumenta rápidamente la resistencia eléctrica interna.
Una mayor resistencia exige más corriente para mantener la misma fuerza mecánica. Esta corriente adicional crea aún más calor. Este círculo vicioso degrada la capacidad de torsión interna hasta que ocurre una falla catastrófica.
Picos de corriente inicial
A cero RPM durante el arranque, la unidad actúa brevemente como un motor calado. Extrae corriente masiva y sin restricciones del suministro. Este pico repentino crea una tensión eléctrica severa en todo el sistema.
Corre el riesgo de activar instantáneamente las protecciones de la fuente de alimentación. Los rastros de PCB desprotegidos podrían literalmente quemar la placa. Los ingenieros deben mitigar esto utilizando arrancadores suaves o sistemas de control PWM dedicados.
Fricción mecánica no contabilizada
No calcular la fricción inicial arruina muchos diseños. Los sistemas mecánicos sufren fricción cuando están en reposo. Una configuración puede parecer perfecta sobre el papel pero no lograr moverse por completo.
Los rieles guía, los cojinetes apretados y la grasa pesada añaden una resistencia significativa. Debes medir esta rigidez física con precisión. Agréguelo a su requisito de torque básico para garantizar un movimiento confiable.
Lógica de preselección: un marco de evaluación paso a paso
Los equipos de adquisiciones e ingeniería necesitan un flujo de trabajo viable. Este marco le ayuda a finalizar con confianza la elección de su componente. Siga estos pasos específicos para garantizar un rendimiento óptimo del sistema.
Defina la carga en el peor de los casos: calcule tanto el par de funcionamiento continuo como el par de arranque máximo. Debe incluir los requisitos de aceleración y la rigidez mecánica en este cálculo de referencia.
Establezca la velocidad deseada: determine las RPM necesarias bajo la carga de funcionamiento real. Nunca base su diseño completamente en la métrica de velocidad sin carga idealizada del fabricante.
Aplique un factor de seguridad: multiplique sus requisitos de torsión básicos entre 1,2 y 1,5. Esto explica la degradación térmica y el desgaste mecánico esperado durante años de servicio. Si su diseño requiere una fuerza industrial extrema, puede especificar un especialista Motor de engranajes CC de alto par de 550 W y 800 W para manejar cargas masivas cómodamente.
Solicite muestras y prototipos: las pruebas comparativas siguen siendo un paso completamente no negociable. Pruebe utilizando el suministro de energía planificado real antes de autorizar la adquisición al por mayor.
Conclusión
La selección de equipos requiere ir mucho más allá de los números aislados de las hojas de datos.
Debe mapear cuidadosamente los perfiles de carga de aplicaciones específicas contra las curvas completas de par-velocidad.
Priorice los componentes donde los puntos de operación continua se encuentren de manera segura dentro de zonas de alta eficiencia.
Presuponga siempre generosos márgenes de seguridad para realidades térmicas complejas en entornos del mundo real.
Comuníquese directamente con nuestro equipo de ingeniería para obtener una revisión completa de la hoja de datos. Podemos suministrar unidades prototipo para validar sus cálculos de par y velocidad en el banco de pruebas. Leer más Acerca de nosotros para descubrir nuestra gama completa de soluciones electromecánicas personalizadas.
Preguntas frecuentes
P: ¿Cómo afecta el voltaje al par y la velocidad de un motor de CC?
R: Al aumentar el voltaje, la velocidad aumenta proporcionalmente al desplazar toda la curva hacia arriba. No altera la constante de par subyacente. Sin embargo, un voltaje más alto permite que la unidad alcance un par objetivo específico a RPM mucho más altas.
P: ¿Se puede aumentar el par de un motor de CC sin perder velocidad?
R: No puedes hacer esto mecánicamente sin cambiar completamente la entrada de energía. Debe suministrar un voltaje nominal más alto para desplazar la curva hacia arriba o seleccionar un modelo físico más grande que posea una potencia nominal general mucho más alta.
P: ¿Cuál es la diferencia entre par de parada y par continuo?
R: El par de parada define la fuerza máxima posible exactamente a 0 RPM. Mantener esto eventualmente quemará los devanados internos. El par continuo define la carga máxima estable que la unidad maneja indefinidamente sin exceder los límites térmicos críticos.
P: ¿Por qué mi motor de CC funciona más lento de lo que indica la hoja de datos?
R: Las velocidades de las hojas de datos generalmente representan condiciones idealizadas sin carga con un voltaje nominal perfecto. Las aplicaciones del mundo real introducen cargas mecánicas pesadas, fricción interna y caídas de voltaje de la batería. Todos estos factores externos se combinan para reducir significativamente las RPM operativas.