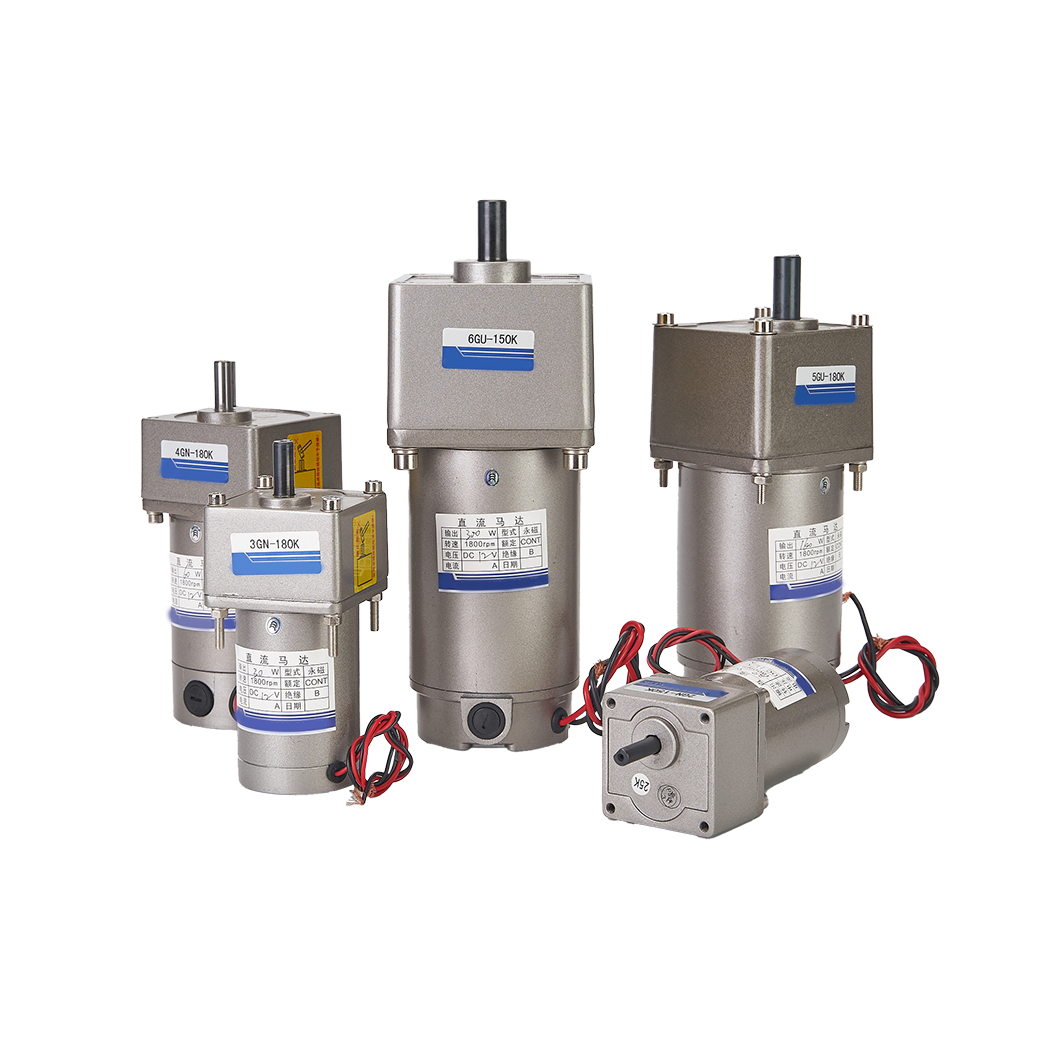
Forkert tilpasning af en motors drejningsmoment og hastighed til din applikation reducerer ikke kun systemets effektivitet. Det fører aktivt til alvorlig termisk overbelastning, for tidlig komponentfejl og dyre projektforsinkelser. Valg af forkerte parametre kan ødelægge sarte mekaniske systemer næsten øjeblikkeligt.
For designingeniører og indkøbsteams er det stadig et kritisk første skridt at forstå det strenge omvendte forhold mellem hastighed og drejningsmoment. Du har desperat brug for denne kerneviden for nøjagtigt, pålideligt komponentvalg. Det forhindrer effektivt katastrofale designfejl under kompleks systemintegration.
Denne omfattende vejledning nedbryder præcis, hvordan man læser drejningsmoment-hastighedskurver korrekt. Du lærer at evaluere tekniske specifikationer i forhold til faktiske belastningskrav. Til sidst vil vi vise dig, hvordan du trygt kan shortliste det perfekte DC-motor til din specifikke tekniske anvendelse. Ved at anvende disse principper sikrer du langvarig produktpålidelighed og optimal mekanisk ydeevne.
Nøgle takeaways
Den omvendte regel: I en standard børstet eller børsteløs jævnstrømsmotor har hastighed og drejningsmoment et lineært, omvendt forhold; Når belastningen (drejningsmomentet) stiger, falder hastigheden (RPM).
Optimale driftszoner: Motorer bør dimensioneres, så deres kontinuerlige driftsbelastning falder inden for deres maksimale effektivitetszone – ikke i nærheden af deres stall-moment.
Spænding dikterer hastighed: Mens drejningsmomentet bestemmes af belastningen og strømmen, flytter justering af forsyningsspændingen hele drejningsmoment-hastighedskurven op eller ned.
Datablade er idealiserede: Termiske realiteter i den virkelige verden, strømforsyningsbegrænsninger og mekanisk friktion kræver ofte en sikkerhedsmargin på 20-30 % over baselineberegninger.
Drejningsmoment-hastighedskurven: Sådan evalueres motorens ydeevne
Korrekt aflæsning af kurven forhindrer over- og underspecering. Overspecificering spilder værdifuldt budget på overdimensionerede motorer. Underspecifikation risikerer katastrofale produktfejl under markforhold. Du skal balancere begge variabler perfekt.
Forståelse af nøgledatapunkter
No-Load Speed ($omega_0$): Dette repræsenterer maksimale omdrejninger pr. minut, når der er et nulmoment på akslen. Det viser sig nyttigt til baseline sammenligninger på tværs af forskellige modeller. Det fungerer dog sjældent som den faktiske driftshastighed.
Stall Torque ($ au_s$): Dette viser det maksimale moment, der genereres, når akslen låser helt. Kontinuerlig drift nær dette punkt forårsager hurtig termisk fejl. Vindingerne overophedes, og isoleringen smelter øjeblikkeligt.
Driftspunktet: Dette udpeger det specifikke skæringspunkt mellem påkrævet belastning og ønsket hastighed. Du skal justere den omhyggeligt mod det nominelle kontinuerlige drejningsmoment.
Effektivitetsbuen
Du vil bemærke, at den maksimale mekaniske effekt opstår ved ca. 50 % af stall-momentet. Spidseffektiviteten opfører sig dog anderledes. Det forekommer typisk ved lavere drejningsmomentområder. Du finder normalt en maksimal effektivitet mellem 10% og 30% af stall-momentet. Betjening her minimerer strømtab som varme.
Hvis du skubber driften ud over 50 % stall-moment, falder effektiviteten markant. Elektrisk energi omdannes fuldstændigt til ubrugelig varme. Dette nedbryder hurtigt interne komponenter over tid.
Høj hastighed vs. højt drejningsmoment: Justering af løsningskategorier til brugstilfælde
Valget mellem en direkte-drev-konfiguration eller en gearet opsætning afhænger helt af outputkravene. Du skal omhyggeligt kortlægge disse mekaniske udgange til din påtænkte anvendelse. Dette sikrer maksimal levetid og minimal vedligeholdelse.
Direkte drev (høj hastighed, lavt drejningsmoment)
Direkte drevkonfigurationer leverer høje RPM og lav rotationskraft. De monterer lasten direkte på udgangsakslen. Typiske eksempler omfatter ventilatorer, blæsere og simple vibrationsmotorer.
En standard Børsteløs jævnstrømsmotor bruger ofte direkte drev. Disse opsætninger tilbyder fremragende høj effektivitet. De udviser også meget lavt mekanisk slid over tid. De forbliver dog meget tilbøjelige til at gå i stå under store ydre belastninger.
Disse konfigurationer bruger et mekanisk reduktionssystem. De bytter rå RPM for væsentlige mekaniske fordele. Almindelige planet-, spor- eller ormekonfigurationer klarer denne opgave glimrende. De multiplicerer udgangskraften effektivt.
Integrering af en Gearkasse viser sig at være ideel til robotteknologi, tunge aktuatorer og løftemekanismer. De erobrer let store belastninger. De indfører dog små effektivitetstab. Du opnår også mekanisk kompleksitet på grund af intern gearfriktion.
Afkodning af DC-motordatablade: Bridging Theory and Reality
Du skal lære at se forbi grundlæggende markedsføringspåstande. Uddrag de sande driftsgrænser fra enhver producents 12V eller 24V datablad. Teoretiske tal matcher sjældent rodede virkeligheder.
Nominel spænding vs. Real-World strømforsyninger
Vurder, hvordan spændingen falder under kraftig belastning. En strømforsyning kan falde betydeligt under spidsstrøm. Dette spændingsfald vil straks skrumpe din forventede drejningsmoment-hastighedskurve. Det begrænser tophastigheden drastisk.
Batteridrevne systemer står over for dette problem konstant. Efterhånden som batteriopladningen tømmes, falder den nominelle spænding støt. Du skal beregne ydeevne baseret på den laveste forventede spændingstilstand.
Kontinuerlige vs. maksimale momentvurderinger
At stole stærkt på det maksimale drejningsmoment til kontinuerlige applikationer skaber massiv fare. Det maksimale drejningsmoment beskriver en kort, øjeblikkelig kapacitet. Det afspejler ikke en bæredygtig driftstilstand.
Du skal forstå den termiske tidskonstant. Det dikterer, hvor længe en enhed kan opretholde det maksimale drejningsmoment. Overskridelse af denne nøjagtige tidsgrænse smelter viklingsisolering. Fuldstændig elektrisk kortslutning følger øjeblikke senere.
Momentkonstanten ($K_t$) og hastighedskonstanten ($K_v$)
Disse to målinger hjælper dig med matematisk at forudsige adfærd. De afslører ydeevne ved spændinger og strømme, der ikke udtrykkeligt er angivet på dataarket. $K_t$ dikterer, hvor meget drejningsmoment der genereres pr. strømstyrke.
$K_v$ dikterer, hvor mange RPM'er, der genereres pr. volt forsyning. Du kan bruge disse konstanter til at modellere brugerdefinerede driftspunkter nøjagtigt. De giver ingeniører mulighed for at bygge yderst pålidelige brugerdefinerede drivsystemer.
Implementeringsrisici: Hvorfor DC-motorer fejler i marken
Vi mener, at fremhævelse af gennemsigtige implementeringsrealiteter opbygger ultimativ teknisk troværdighed. For mange projekter mislykkes på grund af simple, undgåelige størrelsesfejl. At forstå disse almindelige faldgruber beskytter din hardwareinvestering.
Thermal Runaway Trap
At køre et system for langt ned i moment-hastighedskurven genererer overdreven varme. Du støder på dette i scenarier med højt drejningsmoment og lav hastighed. Varme øger den indre elektriske modstand hurtigt.
Højere modstand kræver mere strøm for at opretholde den samme mekaniske kraft. Denne ekstra strøm skaber endnu mere varme. Denne onde cirkel forringer den interne drejningsmomentkapacitet, indtil der opstår en katastrofal fejl.
Opstartsstrømspidser
Ved nul omdrejninger under opstart fungerer enheden kortvarigt som en stoppet motor. Den trækker massiv, ubegrænset strøm fra forsyningen. Denne pludselige stigning skaber alvorlig elektrisk belastning på tværs af systemet.
Du risikerer at udløse strømforsyningsbeskyttelsen øjeblikkeligt. Ubeskyttede PCB-spor kan bogstaveligt talt brænde af pladen. Ingeniører skal afbøde dette ved at bruge softstartere eller dedikerede PWM-kontrolsystemer.
Ubegrundet mekanisk friktion
Manglende beregning af startfriktion ødelægger mange designs. Mekaniske systemer lider af stiktion, når de hviler. En opsætning ser måske perfekt ud på papiret, men den bevæger sig ikke helt.
Styreskinner, tætte lejer og tungt fedt tilføjer betydelig modstand. Du skal måle denne fysiske stiktion nøjagtigt. Føj det til dit basislinjemomentkrav for at garantere pålidelig bevægelse.
Shortlisting Logic: En trin-for-trin evalueringsramme
Indkøbs- og ingeniørteams har brug for en handlekraftig arbejdsgang. Denne ramme hjælper dig med at færdiggøre dit komponentvalg med sikkerhed. Følg disse specifikke trin for at garantere optimal systemydelse.
Definer den værste belastning: Beregn både kontinuerligt køremoment og topstartmoment. Du skal inkludere accelerationskrav og mekanisk stiction i denne basisberegning.
Etabler den ønskede hastighed: Bestem det nødvendige omdrejningstal under den faktiske kørebelastning. Baser aldrig dit design udelukkende på producentens idealiserede hastighedsmåling uden belastning.
Anvend en sikkerhedsfaktor: Multiplicer dine basislinjemomentkrav med 1,2 til 1,5. Dette tegner sig for termisk nedbrydning og forventet mekanisk slitage over flere års drift. Hvis dit design kræver ekstrem industriel kraft, kan du angive en specialiseret Højt drejningsmoment 550W 800W DC-gearmotor til at håndtere massive belastninger komfortabelt.
Anmod om prøver og prototype: Bænktestning forbliver et fuldstændigt ikke-omsætteligt trin. Test med den faktiske planlagte strømforsyning, før du godkender masseindkøb.
Konklusion
Valg af udstyr kræver, at man bevæger sig langt ud over isolerede databladnumre.
Du skal kortlægge specifikke applikationsbelastningsprofiler omhyggeligt mod kurver med fuld drejningsmomenthastighed.
Prioriter komponenter, hvor kontinuerlige driftspunkter falder sikkert inden for højeffektive zoner.
Budgetter altid generøse sikkerhedsmargener til komplekse termiske virkeligheder i virkelige miljøer.
Kontakt venligst vores ingeniørteam direkte for en omfattende databladgennemgang. Vi kan levere prototypeenheder til at validere dine drejningsmoment- og hastighedsberegninger på testbænken. Læs mere om os for at opdage hele vores udvalg af tilpassede elektromekaniske løsninger.
FAQ
Q: Hvordan påvirker spændingen en jævnstrømsmotors drejningsmoment og hastighed?
A: Stigende spænding øger hastigheden proportionalt ved at flytte hele kurven op. Det ændrer ikke den underliggende momentkonstant. Højere spænding gør det dog muligt for enheden at nå et specifikt målmoment ved et meget højere omdrejningstal.
Q: Kan du øge drejningsmomentet på en DC-motor uden at miste hastighed?
A: Du kan ikke gøre dette mekanisk uden at ændre strømindgangen fuldstændigt. Du skal enten levere en højere nominel spænding for at flytte kurven opad eller vælge en større fysisk model med en meget højere samlet effekt.
Q: Hvad er forskellen mellem stall-drejningsmoment og kontinuerligt drejningsmoment?
A: Blokeringsmoment definerer den maksimalt mulige kraft ved nøjagtigt 0 omdr./min. Opretholdelse af dette vil til sidst brænde interne viklinger ud. Kontinuerligt drejningsmoment definerer den maksimale konstante belastning, som enheden håndterer i det uendelige uden at overskride kritiske termiske grænser.
Spørgsmål: Hvorfor kører min DC-motor langsommere, end dataarket siger?
A: Dataarkhastigheder repræsenterer typisk idealiserede tomgangsforhold ved perfekt nominel spænding. Anvendelser fra den virkelige verden introducerer tunge mekaniske belastninger, intern friktion og batterispændingsfald. Alle disse eksterne faktorer reducerer tilsammen det operationelle RPM betydeligt.