แรงบิดและความเร็วของมอเตอร์ที่ไม่ตรงกันกับการใช้งานของคุณไม่เพียงแต่ลดประสิทธิภาพของระบบเท่านั้น มันนำไปสู่การโอเวอร์โหลดความร้อนอย่างรุนแรง ความล้มเหลวของส่วนประกอบก่อนเวลาอันควร และความล่าช้าของโครงการที่มีค่าใช้จ่ายสูง การเลือกพารามิเตอร์ที่ไม่ถูกต้องสามารถทำลายระบบกลไกที่ละเอียดอ่อนได้เกือบจะในทันที
สำหรับวิศวกรออกแบบและทีมจัดซื้อ การเข้าใจความสัมพันธ์แบบผกผันที่เข้มงวดระหว่างความเร็วและแรงบิดยังคงเป็นก้าวแรกที่สำคัญ คุณต้องการความรู้หลักนี้อย่างยิ่งในการเลือกส่วนประกอบที่แม่นยำและเชื่อถือได้ ช่วยป้องกันข้อบกพร่องด้านการออกแบบที่เป็นหายนะได้อย่างมีประสิทธิภาพในระหว่างการรวมระบบที่ซับซ้อน
คู่มือที่ครอบคลุมนี้จะแจกแจงวิธีการอ่านเส้นโค้งความเร็วแรงบิดอย่างถูกต้อง คุณจะได้เรียนรู้การประเมินข้อกำหนดทางเทคนิคโดยเทียบกับข้อกำหนดโหลดจริง สุดท้ายนี้ เราจะแสดงให้คุณเห็นถึงวิธีการคัดเลือกสิ่งที่สมบูรณ์แบบอย่างมั่นใจ มอเตอร์กระแสตรง สำหรับการใช้งานทางวิศวกรรมเฉพาะของคุณ ด้วยการใช้หลักการเหล่านี้ คุณจึงมั่นใจได้ถึงความน่าเชื่อถือของผลิตภัณฑ์และประสิทธิภาพทางกลที่เหมาะสมที่สุด
ประเด็นสำคัญ
กฎผกผัน: ในมอเตอร์กระแสตรงแบบมีแปรงถ่านหรือแบบไร้แปรงถ่านมาตรฐาน ความเร็วและแรงบิดมีความสัมพันธ์เชิงเส้นผกผัน เมื่อโหลด (แรงบิด) เพิ่มขึ้น ความเร็ว (RPM) จะลดลง
โซนการทำงานที่เหมาะสมที่สุด: มอเตอร์ควรมีขนาดเพื่อให้โหลดการทำงานต่อเนื่องอยู่ภายในโซนประสิทธิภาพสูงสุด—ไม่ใกล้กับแรงบิดแผง
แรงดันไฟฟ้ากำหนดความเร็ว: ในขณะที่แรงบิดถูกกำหนดโดยโหลดและกระแส การปรับแรงดันไฟฟ้าของแหล่งจ่ายจะเปลี่ยนเส้นโค้งความเร็วแรงบิดทั้งหมดขึ้นหรือลง
เอกสารข้อมูลได้รับการปรับให้เหมาะสม: ความเป็นจริงเกี่ยวกับความร้อนในโลกแห่งความเป็นจริง ข้อจำกัดของแหล่งจ่ายไฟ และแรงเสียดทานทางกล มักต้องการส่วนต่างด้านความปลอดภัย 20–30% ซึ่งสูงกว่าการคำนวณพื้นฐาน
การอ่านเส้นโค้งอย่างถูกต้องจะช่วยป้องกันไม่ให้มีการระบุข้อกำหนดมากเกินไปและน้อยเกินไป การระบุมากเกินไปทำให้สิ้นเปลืองงบประมาณอันมีค่าไปกับมอเตอร์ขนาดใหญ่ การระบุต่ำกว่าที่กำหนดอาจเสี่ยงต่อความล้มเหลวของผลิตภัณฑ์ภายใต้สภาพสนาม คุณต้องสมดุลตัวแปรทั้งสองให้สมดุลอย่างสมบูรณ์
ทำความเข้าใจจุดข้อมูลสำคัญ
ความเร็วขณะไม่มีโหลด ($omega_0$): ค่านี้แสดงถึง RPM สูงสุดเมื่อแรงบิดเป็นศูนย์ใช้กับเพลา ซึ่งพิสูจน์แล้วว่ามีประโยชน์สำหรับการเปรียบเทียบพื้นฐานระหว่างรุ่นต่างๆ แต่ไม่ค่อยทำหน้าที่เป็นความเร็วในการทำงานจริง
แรงบิดของแผงลอย ($ au_s$): แสดงแรงบิดสูงสุดที่เกิดขึ้นเมื่อเพลาล็อคจนสุด การทำงานอย่างต่อเนื่องใกล้กับจุดนี้ทำให้เกิดความล้มเหลวด้านความร้อนอย่างรวดเร็ว ขดลวดมีความร้อนมากเกินไปและฉนวนจะละลายทันที
จุดใช้งาน: สิ่งนี้จะระบุจุดตัดเฉพาะของโหลดที่ต้องการและความเร็วที่ต้องการ คุณต้องจัดตำแหน่งอย่างระมัดระวังกับแรงบิดต่อเนื่องที่กำหนด
ซุ้มประตูประสิทธิภาพ
คุณจะสังเกตได้ว่ากำลังทางกลสูงสุดเกิดขึ้นที่ประมาณ 50% ของแรงบิดแผงลอย อย่างไรก็ตาม ประสิทธิภาพสูงสุดจะมีพฤติกรรมแตกต่างออกไป โดยทั่วไปจะเกิดขึ้นที่ช่วงแรงบิดที่ต่ำกว่า คุณมักจะพบประสิทธิภาพสูงสุดระหว่าง 10% ถึง 30% ของแรงบิดแผงลอย การทำงานที่นี่จะช่วยลดการสูญเสียพลังงานเนื่องจากความร้อน
หากคุณดันการทำงานเกินกว่าแรงบิดหยุดนิ่ง 50% ประสิทธิภาพจะลดลงอย่างรวดเร็ว พลังงานไฟฟ้าแปลงเป็นความร้อนที่ไร้ประโยชน์โดยสิ้นเชิง สิ่งนี้จะทำให้ส่วนประกอบภายในเสื่อมสภาพอย่างรวดเร็วเมื่อเวลาผ่านไป
การอ้างอิงโซนการปฏิบัติงานเส้นโค้งความเร็วแรงบิด
โซนปฏิบัติการ |
ระดับแรงบิด (% ของแผงลอย) |
ช่วงความเร็ว |
การใช้งานทั่วไป |
โซนไม่มีการโหลด |
0% - 5% |
รอบต่อนาทีสูงสุด |
พัดลมใบพัดเบา |
โซนประสิทธิภาพสูง |
10% - 30% |
RPM ปานกลาง-สูง |
ตัวกระตุ้นการทำงานอย่างต่อเนื่อง |
พีค พาวเวอร์ โซน |
40% - 60% |
รอบต่อนาทีปานกลาง |
อัตราเร่งระเบิดระยะสั้น |
แผงลอยโซนอันตราย |
70% - 100% |
ใกล้ศูนย์ RPM |
โรเตอร์ล็อคอยู่ (หลีกเลี่ยง) |
ความเร็วสูงกับแรงบิดสูง: การจัดหมวดหมู่โซลูชันให้สอดคล้องกับกรณีการใช้งาน
การตัดสินใจเลือกระหว่างการกำหนดค่าไดรฟ์ตรงหรือการตั้งค่าแบบเกียร์จะขึ้นอยู่กับข้อกำหนดด้านเอาท์พุตทั้งหมด คุณต้องจับคู่เอาท์พุตเชิงกลเหล่านี้กับกรณีการใช้งานที่คุณต้องการอย่างระมัดระวัง ช่วยให้มั่นใจได้ถึงอายุการใช้งานสูงสุดและการบำรุงรักษาน้อยที่สุด
ไดรฟ์ตรง (ความเร็วสูง, แรงบิดต่ำ)
การกำหนดค่าไดรฟ์โดยตรงให้ RPM สูงและแรงหมุนต่ำ พวกเขาติดตั้งโหลดโดยตรงบนเพลาเอาท์พุต ตัวอย่างทั่วไป ได้แก่ พัดลม โบลเวอร์ และมอเตอร์สั่นแบบธรรมดา
มีมาตรฐาน มอเตอร์กระแสตรงไร้แปรงถ่าน มักใช้ระบบขับเคลื่อนโดยตรง การตั้งค่าเหล่านี้ให้ประสิทธิภาพสูงเป็นเลิศ อีกทั้งยังมีการสึกหรอทางกลต่ำมากเมื่อเวลาผ่านไป อย่างไรก็ตาม พวกเขายังคงมีแนวโน้มที่จะหยุดทำงานภายใต้ภาระภายนอกที่มีน้ำหนักมาก
มอเตอร์กระแสตรงแบบเกียร์ (ความเร็วต่ำ แรงบิดสูง)
การกำหนดค่าเหล่านี้ใช้ระบบการลดขนาดเชิงกล พวกเขาแลกเปลี่ยน RPM ดิบเพื่อความได้เปรียบทางกลอย่างมาก การกำหนดค่าดาวเคราะห์ เดือย หรือเวิร์มทั่วไปสามารถจัดการงานนี้ได้อย่างยอดเยี่ยม พวกมันเพิ่มกำลังเอาต์พุตอย่างมีประสิทธิภาพ
การบูรณาการ กระปุกเกียร์ เหมาะอย่างยิ่งสำหรับหุ่นยนต์ แอคชูเอเตอร์หนัก และกลไกการยก พวกเขาเอาชนะภาระอันใหญ่หลวงได้อย่างง่ายดาย อย่างไรก็ตาม พวกมันทำให้เกิดการสูญเสียประสิทธิภาพเล็กน้อย คุณยังได้รับความซับซ้อนทางกลเนื่องจากการเสียดสีเกียร์ภายใน
เอกสารข้อมูลการถอดรหัสมอเตอร์กระแสตรง: ทฤษฎีการเชื่อมโยงและความเป็นจริง
คุณต้องเรียนรู้ที่จะมองข้ามคำกล่าวอ้างทางการตลาดขั้นพื้นฐาน แยกขีดจำกัดการทำงานที่แท้จริงออกจากเอกสารข้อมูล 12V หรือ 24V ของผู้ผลิต ตัวเลขทางทฤษฎีไม่ค่อยตรงกับความเป็นจริงของสนามที่ยุ่งเหยิง
แรงดันไฟฟ้าที่กำหนดเทียบกับแหล่งจ่ายไฟในโลกแห่งความเป็นจริง
ประเมินว่าแรงดันไฟฟ้าลดลงอย่างไรภายใต้ภาระหนัก แหล่งจ่ายไฟอาจลดลงอย่างมากในระหว่างการดึงกระแสไฟสูงสุด แรงดันตกคร่อมนี้จะทำให้เส้นโค้งความเร็วแรงบิดที่คาดหวังของคุณหดตัวลงทันที มันจำกัดความเร็วสูงสุดอย่างมาก
ระบบที่ใช้พลังงานจากแบตเตอรี่ประสบปัญหานี้อย่างต่อเนื่อง เมื่อประจุแบตเตอรี่หมดลง แรงดันไฟฟ้าปกติจะลดลงอย่างต่อเนื่อง คุณต้องคำนวณประสิทธิภาพตามสถานะแรงดันไฟฟ้าต่ำสุดที่คาดหวัง
พิกัดแรงบิดต่อเนื่องและสูงสุด
การใช้แรงบิดสูงสุดอย่างมากสำหรับการใช้งานอย่างต่อเนื่องจะก่อให้เกิดอันตรายอย่างมาก แรงบิดสูงสุดอธิบายถึงความสามารถชั่วขณะสั้นๆ ไม่ได้สะท้อนถึงสภาพการดำเนินงานที่ยั่งยืน
คุณต้องเข้าใจค่าคงที่เวลาความร้อน โดยจะกำหนดระยะเวลาที่หน่วยสามารถรักษาแรงบิดสูงสุดได้ เกินกำหนดเวลาที่แน่นอนนี้ ฉนวนที่คดเคี้ยวจะละลาย การไฟฟ้าลัดวงจรจะเกิดขึ้นในเวลาต่อมา
ค่าคงที่แรงบิด ($K_t$) และค่าคงที่ความเร็ว ($K_v$)
ตัวชี้วัดทั้งสองนี้ช่วยให้คุณคาดการณ์พฤติกรรมทางคณิตศาสตร์ได้ โดยจะเปิดเผยประสิทธิภาพที่แรงดันและกระแสซึ่งไม่ได้ระบุไว้อย่างชัดเจนในแผ่นข้อมูล $K_t$ กำหนดจำนวนแรงบิดที่สร้างต่อแอมป์ของกระแส
$K_v$ กำหนดจำนวน RPM ที่สร้างต่อโวลต์ของแหล่งจ่าย คุณสามารถใช้ค่าคงที่เหล่านี้เพื่อสร้างโมเดลจุดปฏิบัติการแบบกำหนดเองได้อย่างแม่นยำ ช่วยให้วิศวกรสามารถสร้างระบบขับเคลื่อนแบบกำหนดเองที่มีความน่าเชื่อถือสูง
ความเสี่ยงในการใช้งาน: เหตุใดมอเตอร์กระแสตรงจึงล้มเหลวในภาคสนาม
เราเชื่อว่าการเน้นความเป็นจริงในการใช้งานที่โปร่งใสจะสร้างความน่าเชื่อถือทางวิศวกรรมขั้นสูงสุด มีโครงการมากเกินไปที่ล้มเหลวเนื่องจากข้อผิดพลาดในการกำหนดขนาดที่เรียบง่ายและหลีกเลี่ยงได้ การทำความเข้าใจข้อผิดพลาดทั่วไปเหล่านี้จะช่วยปกป้องการลงทุนด้านฮาร์ดแวร์ของคุณ
กับดักหนีความร้อน
การใช้ระบบไปตามแนวเส้นโค้งความเร็วแรงบิดมากเกินไปจะทำให้เกิดความร้อนมากเกินไป คุณพบสิ่งนี้ในสถานการณ์ที่มีแรงบิดสูงและใช้ความเร็วต่ำ ความร้อนเพิ่มความต้านทานไฟฟ้าภายในอย่างรวดเร็ว
ความต้านทานที่สูงขึ้นต้องใช้กระแสไฟฟ้ามากขึ้นเพื่อรักษาแรงทางกลเท่าเดิม กระแสไฟฟ้าพิเศษนี้ทำให้เกิดความร้อนมากยิ่งขึ้น วงจรอุบาทว์นี้ทำให้ความจุแรงบิดภายในลดลงจนกระทั่งเกิดความล้มเหลวร้ายแรง
Spikes ปัจจุบันเริ่มต้น
ที่ศูนย์ RPM ในระหว่างสตาร์ท เครื่องจะทำหน้าที่เป็นมอเตอร์ที่หยุดทำงานชั่วคราว มันดึงกระแสไฟฟ้าจำนวนมากและไม่จำกัดจากแหล่งจ่าย การเพิ่มขึ้นอย่างรวดเร็วนี้ทำให้เกิดความเครียดทางไฟฟ้าอย่างรุนแรงทั่วทั้งระบบ
คุณเสี่ยงที่จะสะดุดการป้องกันแหล่งจ่ายไฟทันที ร่องรอย PCB ที่ไม่มีการป้องกันอาจทำให้บอร์ดไหม้ได้ วิศวกรต้องแก้ไขปัญหานี้โดยใช้ซอฟต์สตาร์ทเตอร์หรือระบบควบคุม PWM เฉพาะ
แรงเสียดทานทางกลที่ไม่สามารถนับได้
การล้มเหลวในการคำนวณแรงเสียดทานขณะสตาร์ททำให้การออกแบบหลายอย่างเสียหาย ระบบกลไกจะเกิดการเกาะติดเมื่อพักผ่อน การตั้งค่าอาจดูสมบูรณ์แบบบนกระดาษแต่ไม่สามารถเคลื่อนย้ายได้ทั้งหมด
รางนำ ตลับลูกปืนแน่น และจาระบีหนาช่วยเพิ่มความต้านทานได้มาก คุณต้องวัดแท่งทางกายภาพนี้อย่างแม่นยำ เพิ่มลงในข้อกำหนดแรงบิดพื้นฐานของคุณเพื่อรับประกันการเคลื่อนไหวที่เชื่อถือได้
ตรรกะการคัดเลือก: กรอบการประเมินแบบทีละขั้นตอน
ทีมจัดซื้อและวิศวกรจำเป็นต้องมีขั้นตอนการทำงานที่สามารถดำเนินการได้ เฟรมเวิร์กนี้ช่วยให้คุณตัดสินใจเลือกส่วนประกอบได้อย่างมั่นใจ ทำตามขั้นตอนเฉพาะเหล่านี้เพื่อรับประกันประสิทธิภาพของระบบสูงสุด
กำหนดโหลดกรณีที่แย่ที่สุด: คำนวณทั้งแรงบิดขณะวิ่งต่อเนื่องและแรงบิดเริ่มต้นสูงสุด คุณต้องรวมข้อกำหนดการเร่งความเร็วและกลไกในการคำนวณพื้นฐานนี้
กำหนดความเร็วที่ต้องการ: กำหนด RPM ที่จำเป็นภายใต้ภาระการทำงานจริง อย่ายึดตามการออกแบบของคุณโดยยึดตามเมตริกความเร็วขณะไม่โหลดในอุดมคติของผู้ผลิต
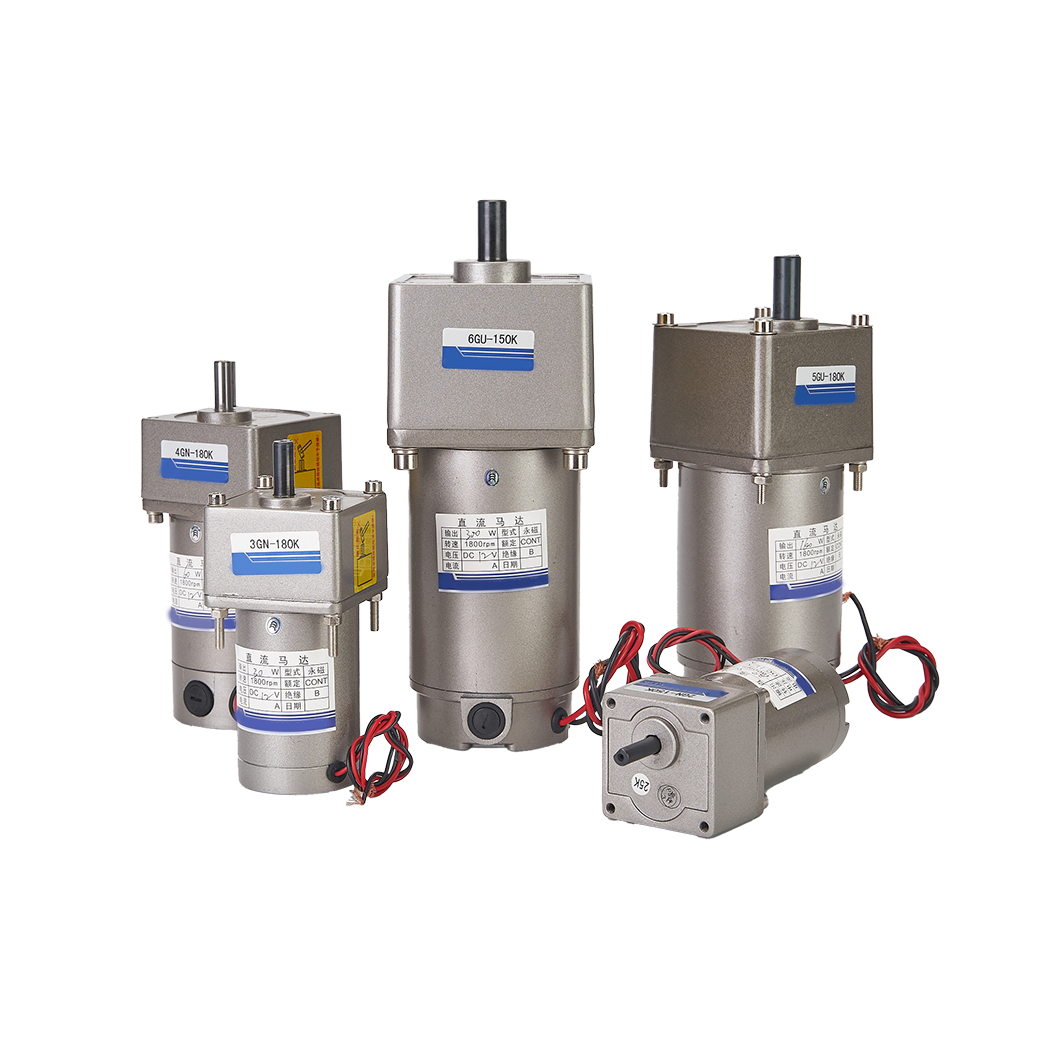
ใช้ปัจจัยด้านความปลอดภัย: คูณความต้องการแรงบิดพื้นฐานของคุณด้วย 1.2 ถึง 1.5 สาเหตุนี้ทำให้เกิดการเสื่อมสภาพจากความร้อนและการสึกหรอทางกลที่คาดหวังตลอดอายุการใช้งาน หากการออกแบบของคุณต้องการแรงทางอุตสาหกรรมที่รุนแรง คุณอาจระบุความเชี่ยวชาญเฉพาะทาง มอเตอร์เกียร์ DC แรงบิดสูง 550W 800W เพื่อรองรับโหลดจำนวนมากได้อย่างสะดวกสบาย
ขอตัวอย่างและต้นแบบ: การทดสอบแบบตั้งโต๊ะยังคงเป็นขั้นตอนที่ไม่สามารถต่อรองได้โดยสิ้นเชิง ทดสอบโดยใช้แหล่งจ่ายไฟตามแผนจริงก่อนอนุมัติการจัดซื้อจำนวนมาก
บทสรุป
การเลือกอุปกรณ์จำเป็นต้องมีการก้าวไปไกลเกินกว่าหมายเลขเอกสารข้อมูลที่แยกออกมา
คุณต้องแมปโปรไฟล์โหลดแอปพลิเคชันเฉพาะอย่างระมัดระวังกับกราฟความเร็วแรงบิดเต็ม
จัดลำดับความสำคัญของส่วนประกอบที่จุดปฏิบัติการต่อเนื่องตกอย่างปลอดภัยภายในโซนประสิทธิภาพสูง
จัดสรรงบประมาณด้านความปลอดภัยที่เพียงพอสำหรับความเป็นจริงทางความร้อนที่ซับซ้อนในสภาพแวดล้อมจริงเสมอ
โปรดติดต่อทีมวิศวกรของเราโดยตรงเพื่อตรวจสอบเอกสารข้อมูลโดยละเอียด เราสามารถจัดหาหน่วยต้นแบบเพื่อตรวจสอบการคำนวณแรงบิดและความเร็วของคุณบนม้านั่งทดสอบ อ่านเพิ่มเติม เกี่ยวกับเรา เพื่อค้นหาโซลูชันระบบเครื่องกลไฟฟ้าแบบกำหนดเองอย่างเต็มรูปแบบ
คำถามที่พบบ่อย
ถาม: แรงดันไฟฟ้าส่งผลต่อแรงบิดและความเร็วของมอเตอร์กระแสตรงอย่างไร
ตอบ: การเพิ่มแรงดันไฟฟ้าจะเพิ่มความเร็วตามสัดส่วนโดยการเลื่อนเส้นโค้งทั้งหมดขึ้น มันไม่เปลี่ยนแปลงค่าคงที่แรงบิดที่ซ่อนอยู่ อย่างไรก็ตาม แรงดันไฟฟ้าที่สูงขึ้นจะทำให้เครื่องสามารถเข้าถึงแรงบิดเป้าหมายเฉพาะที่ RPM ที่สูงขึ้นมาก
ถาม: คุณสามารถเพิ่มแรงบิดของมอเตอร์กระแสตรงโดยไม่สูญเสียความเร็วได้หรือไม่
ตอบ: คุณไม่สามารถทำสิ่งนี้โดยใช้กลไกโดยไม่เปลี่ยนกำลังไฟฟ้าเข้าทั้งหมด คุณต้องจ่ายแรงดันไฟฟ้าที่ระบุให้สูงกว่าเพื่อเลื่อนเส้นโค้งขึ้น หรือเลือกรุ่นทางกายภาพที่ใหญ่กว่าซึ่งมีอัตรากำลังโดยรวมที่สูงกว่ามาก
ถาม: แรงบิดแผงลอยและแรงบิดต่อเนื่องแตกต่างกันอย่างไร
ตอบ: แรงบิดขณะสตาร์ทจะกำหนดแรงสูงสุดที่เป็นไปได้ที่ 0 RPM พอดี การรักษาสิ่งนี้ไว้จะทำให้ขดลวดภายในหมดไปในที่สุด แรงบิดต่อเนื่องจะกำหนดภาระคงที่สูงสุดที่เครื่องจะรับมือได้อย่างไม่มีกำหนด โดยไม่เกินขีดจำกัดความร้อนที่สำคัญ
ถาม: เหตุใดมอเตอร์กระแสตรงของฉันจึงทำงานช้ากว่าที่ระบุไว้ในเอกสารข้อมูล
ตอบ: โดยทั่วไปความเร็วของเอกสารข้อมูลจะแสดงถึงสภาวะที่ไม่มีโหลดในอุดมคติที่แรงดันไฟฟ้าระบุที่สมบูรณ์แบบ การใช้งานในโลกแห่งความเป็นจริงทำให้เกิดภาระทางกลหนัก แรงเสียดทานภายใน และแรงดันไฟตกของแบตเตอรี่ ปัจจัยภายนอกทั้งหมดนี้รวมกันเพื่อลด RPM ในการปฏิบัติงานลงอย่างมาก