Neusklajenost navora in hitrosti motorja z vašo aplikacijo ne zmanjša samo učinkovitosti sistema. Aktivno vodi do resne toplotne preobremenitve, prezgodnje okvare komponent in dragih zamud pri projektih. Izbira nepravilnih parametrov lahko skoraj v trenutku uniči občutljive mehanske sisteme.
Za načrtovalce in ekipe za nabavo ostaja dojemanje strogega obratnega razmerja med hitrostjo in navorom ključni prvi korak. To temeljno znanje nujno potrebujete za natančno in zanesljivo izbiro komponent. Učinkovito preprečuje katastrofalne napake v načrtovanju med integracijo kompleksnega sistema.
Ta izčrpen vodnik razčlenjuje, kako natančno brati krivulje navora in hitrosti. Naučili se boste oceniti tehnične specifikacije glede na dejanske zahteve glede obremenitve v realnem svetu. Nazadnje vam bomo pokazali, kako samozavestno izbrati popolnega DC motor za vašo specifično inženirsko aplikacijo. Z uporabo teh načel zagotovite dolgotrajno zanesljivost izdelka in optimalno mehansko delovanje.
Ključni zaključki
Inverzno pravilo: V standardnem brušenem ali brezkrtačnem enosmernem motorju sta hitrost in navor linearno, obratno razmerje; ko se obremenitev (navor) poveča, se hitrost (RPM) zmanjša.
Optimalna delovna območja: Motorji morajo biti dimenzionirani tako, da njihova neprekinjena delovna obremenitev pade znotraj njihovega območja najvišje učinkovitosti – ne blizu njihovega zastojnega navora.
Napetost narekuje hitrost: medtem ko navor določata obremenitev in tok, prilagoditev napajalne napetosti premakne celotno krivuljo navora in hitrosti navzgor ali navzdol.
Podatkovni listi so idealizirani: toplotna realnost v resničnem svetu, omejitve napajanja in mehansko trenje pogosto zahtevajo 20–30-odstotno varnostno rezervo nad osnovnimi izračuni.
Krivulja navora in hitrosti: Kako oceniti zmogljivost motorja
Pravilno branje krivulje preprečuje prevelike in premajhne specifikacije. Prevelike specifikacije zapravljajo dragocen proračun za prevelike motorje. Premajhne specifikacije tvegajo katastrofalno okvaro izdelka v pogojih na terenu. Obe spremenljivki morate popolnoma uravnotežiti.
Razumevanje ključnih podatkovnih točk
Hitrost brez obremenitve ($omega_0$): To predstavlja največje vrtljaje na minuto, ko na gred deluje nič navora. Izkaže se za uporabnega za osnovne primerjave med različnimi modeli. Vendar le redkokdaj služi kot dejanska hitrost delovanja.
Zastojni navor ($ au_s$): To prikazuje največji navor, ki nastane, ko se gred popolnoma blokira. Neprekinjeno delovanje blizu te točke povzroči hitro toplotno okvaro. Navitja se pregrejejo in izolacija se takoj stopi.
Delovna točka: To natančno določa specifično presečišče zahtevane obremenitve in želene hitrosti. Pazljivo ga morate poravnati glede na nazivni stalni navor.
Učinkovitost Arch
Opazili boste, da se največja mehanska moč pojavi pri približno 50 % zastojnega navora. Vendar se največja učinkovitost obnaša drugače. Običajno se pojavi pri nižjih območjih navora. Običajno najdete najvišjo učinkovitost med 10 % in 30 % navora pri zastoju. Delovanje tukaj zmanjša izgubo energije kot toploto.
Če delovanje potisnete nad 50 % zastojnega navora, učinkovitost močno pade. Električna energija se v celoti pretvori v nekoristno toploto. To sčasoma hitro razgradi notranje komponente.
Referenca delovnih območij krivulje navora in hitrosti
Operativna cona
Raven navora (% zaustavitve)
Razpon hitrosti
Tipična uporaba
Območje brez obremenitve
0% - 5%
Največji vrtljaji na minuto
Ventilatorji, rotorji svetlobe
Območje visoke učinkovitosti
10% - 30%
Zmerno-visoko število vrtljajev
Aktuatorji z neprekinjenim delovanjem
Območje največje moči
40 % - 60 %
Zmerni vrtljaji
Kratkotrajni pospešek
Nevarno območje zastoja
70 % - 100 %
Skoraj nič RPM
Zaklenjen rotor (izogibajte se)
Visoka hitrost proti visokemu navoru: Usklajevanje kategorij rešitev s primeri uporabe
Odločitev med konfiguracijo neposrednega pogona ali prilagojeno nastavitvijo je v celoti odvisna od izhodnih zahtev. Te mehanske rezultate morate skrbno preslikati v predvideni primer uporabe. To zagotavlja maksimalno življenjsko dobo in minimalno vzdrževanje.
Neposredni pogon (visoka hitrost, nizek navor)
Konfiguracije neposrednega pogona zagotavljajo visoke vrtljaje in nizko vrtilno silo. Breme namestijo neposredno na odgonsko gred. Tipični primeri vključujejo ventilatorje, puhala in preproste vibracijske motorje.
Standard Brezkrtačni enosmerni motor pogosto uporablja neposredni pogon. Te nastavitve nudijo odlično visoko učinkovitost. Predstavljajo tudi zelo nizko mehansko obrabo skozi čas. Vendar pa ostajajo zelo nagnjeni k zaustavitvi pod velikimi zunanjimi obremenitvami.
Enosmerni motorji z gonilom (nizka hitrost, visok navor)
Te konfiguracije uporabljajo sistem mehanske redukcije. Neobdelane vrtljaje na minuto zamenjajo za znatno mehansko prednost. Običajne konfiguracije planetov, ostrogov ali črvov odlično obvladajo to nalogo. Učinkovito povečajo izhodno silo.
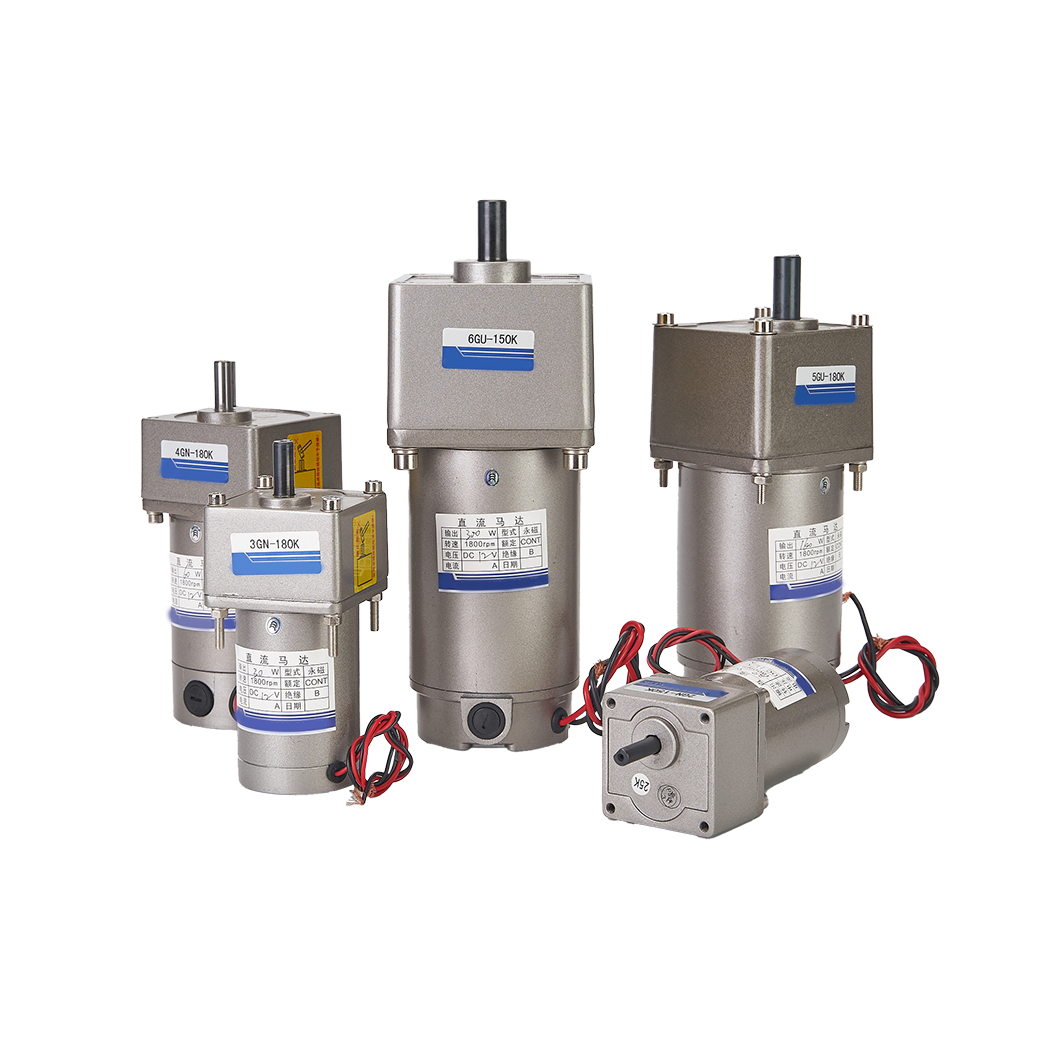
Vključevanje a Menjalnik se je izkazal za idealnega za robotiko, težke aktuatorje in dvižne mehanizme. Z lahkoto premagajo velike obremenitve. Vendar povzročajo rahle izgube učinkovitosti. Mehansko kompleksnost pridobite tudi zaradi notranjega trenja zobnikov.
Dekodiranje podatkovnih listov enosmernega motorja: premostitev teorije in resničnosti
Naučiti se morate pogledati mimo osnovnih marketinških trditev. Izvlecite prave omejitve delovanja iz podatkovnega lista katerega koli proizvajalca za 12 V ali 24 V. Teoretične številke se redko ujemajo z neurejeno realnostjo na terenu.
Nazivna napetost v primerjavi z napajalniki iz resničnega sveta
Ocenite, kako napetost pade pod veliko obremenitvijo. Napajalnik lahko med porabo koničnega toka občutno upade. Ta padec napetosti bo takoj skrčil vašo pričakovano krivuljo navora in hitrosti. Drastično omejuje največjo hitrost.
Sistemi na baterije se nenehno soočajo s to težavo. Ko se baterija izprazni, nazivna napetost enakomerno pada. Učinkovitost morate izračunati na podlagi stanja najnižje pričakovane napetosti.
Kontinuirano v primerjavi z največjim navorom
Močno zanašanje na najvišji navor pri neprekinjenih aplikacijah ustvarja veliko nevarnost. Najvišji navor opisuje kratko, trenutno zmogljivost. Ne odraža trajnostnega obratovalnega stanja.
Razumeti morate termično časovno konstanto. Narekuje, kako dolgo lahko enota vzdržuje največji navor. Če prekoračite to natančno časovno omejitev, se izolacija navitja stopi. Popoln električni kratek stik sledi nekaj trenutkov kasneje.
Konstanta navora ($K_t$) in konstanta hitrosti ($K_v$)
Ti dve metriki vam pomagata matematično napovedati vedenje. Razkrivajo zmogljivost pri napetostih in tokovih, ki niso izrecno navedeni na podatkovnem listu. $K_t$ narekuje, koliko navora ustvari na amper toka.
$K_v$ narekuje, koliko vrtljajev na minuto ustvari na volt napajanja. Te konstante lahko uporabite za natančno modeliranje delovnih točk po meri. Inženirjem omogočajo izdelavo zelo zanesljivih pogonskih sistemov po meri.
Tveganja pri implementaciji: zakaj motorji na enosmerni tok odpovejo na terenu
Verjamemo, da poudarjanje realnosti transparentne implementacije gradi končno inženirsko verodostojnost. Preveč projektov propade zaradi preprostih napak pri določanju velikosti, ki se jim je mogoče izogniti. Razumevanje teh pogostih pasti ščiti vašo naložbo v strojno opremo.
The Thermal Runaway Trap
Če sistem zaženete preveč navzdol po krivulji navora in hitrosti, se ustvari prekomerna toplota. Na to naletite pri scenarijih z visokim navorom in nizko hitrostjo. Toplota hitro poveča notranji električni upor.
Večji upor zahteva več toka za ohranitev enake mehanske sile. Ta dodatni tok ustvarja še več toplote. Ta začaran krog zmanjšuje zmogljivost notranjega navora, dokler ne pride do katastrofalne okvare.
Zagonski tokovi
Pri nič vrtljajih med zagonom enota za kratek čas deluje kot ustavljen motor. Iz napajanja črpa ogromen, neomejen tok. Ta nenaden skok povzroči hudo električno napetost v sistemu.
Tvegate, da se v trenutku sproži zaščita napajalnika. Nezaščitene sledi tiskanega vezja bi lahko dobesedno zgorele s plošče. Inženirji morajo to ublažiti z mehkimi zaganjalniki ali namenskimi krmilnimi sistemi PWM.
Neupoštevno mehansko trenje
Nezmožnost izračuna začetnega trenja uniči številne zasnove. Mehanski sistemi med mirovanjem trpijo zaradi stiskanja. Postavitev je morda videti popolna na papirju, vendar se ne premakne popolnoma.
Vodilne tirnice, tesni ležaji in težka mast dodajajo znatno odpornost. To fizično stiskanje morate natančno izmeriti. Dodajte ga svoji osnovni zahtevi po navoru, da zagotovite zanesljivo gibanje.
Logika ožjega izbora: okvir za ocenjevanje po korakih
Ekipe za nabavo in inženiring potrebujejo učinkovit potek dela. To ogrodje vam pomaga samozavestno dokončati izbiro komponente. Sledite tem posebnim korakom, da zagotovite optimalno delovanje sistema.
Določite obremenitev v najslabšem primeru: izračunajte navor pri neprekinjenem delovanju in najvišji začetni navor. V ta osnovni izračun morate vključiti zahteve za pospešek in mehansko oprijem.
Določite želeno hitrost: Določite potrebne vrtljaje na minuto pod dejansko tekalno obremenitvijo. Svoje zasnove nikoli ne temeljite v celoti na proizvajalčevi idealizirani meritvi hitrosti brez obremenitve.
Uporabite varnostni faktor: Pomnožite svoje osnovne zahteve glede navora z 1,2 do 1,5. To je posledica toplotne degradacije in pričakovane mehanske obrabe v letih delovanja. Če vaša zasnova zahteva izjemno industrijsko moč, lahko določite specializirano DC motor z visokim navorom 550 W in 800 W za udobno obvladovanje velikih obremenitev.
Zahtevajte vzorce in prototip: Namizno testiranje ostaja korak, o katerem se ni mogoče pogajati. Preizkusite z dejansko načrtovano oskrbo z električno energijo, preden odobrite množično nabavo.
Zaključek
Izbira opreme zahteva korak dlje od izoliranih podatkovnih listov.
Posebne profile obremenitev aplikacije morate natančno preslikati glede na polne krivulje navora in hitrosti.
Dajte prednost komponentam, kjer neprekinjene delovne točke varno spadajo v območja visoke učinkovitosti.
Vedno predvidejte velikodušne varnostne rezerve za kompleksne toplotne realnosti v resničnih okoljih.
Obrnite se neposredno na našo inženirsko ekipo za celovit pregled podatkovnega lista. Dobavimo lahko prototipne enote za potrditev vaših izračunov navora in hitrosti na preskusni napravi. Preberi več o nas , da odkrijete našo celotno paleto elektromehanskih rešitev po meri.
pogosta vprašanja
V: Kako napetost vpliva na navor in hitrost enosmernega motorja?
O: Povečanje napetosti sorazmerno poveča hitrost s premikanjem celotne krivulje navzgor. Ne spremeni osnovne konstante navora. Vendar višja napetost omogoča enoti, da doseže določen ciljni navor pri veliko višjih vrtljajih.
V: Ali lahko povečate navor enosmernega motorja brez izgube hitrosti?
O: Tega ne morete narediti mehansko, ne da bi popolnoma spremenili vhodno moč. Za premik krivulje navzgor morate zagotoviti višjo nazivno napetost ali pa izbrati večji fizični model z veliko višjo skupno močjo.
V: Kakšna je razlika med zastojnim navorom in neprekinjenim navorom?
O: Navor pri zastoju določa največjo možno silo pri natančno 0 RPM. Vzdrževanje tega bo sčasoma pregorelo notranje navitje. Neprekinjen navor določa največjo enakomerno obremenitev, ki jo enota vzdržuje za nedoločen čas, ne da bi presegla kritične toplotne meje.
V: Zakaj moj enosmerni motor deluje počasneje, kot piše v podatkovnem listu?
O: Hitrosti v podatkovnem listu običajno predstavljajo idealizirane pogoje brez obremenitve pri popolni nazivni napetosti. Aplikacije v resničnem svetu povzročajo velike mehanske obremenitve, notranje trenje in padce napetosti baterije. Vsi ti zunanji dejavniki skupaj znatno zmanjšajo obratovalne vrtljaje.