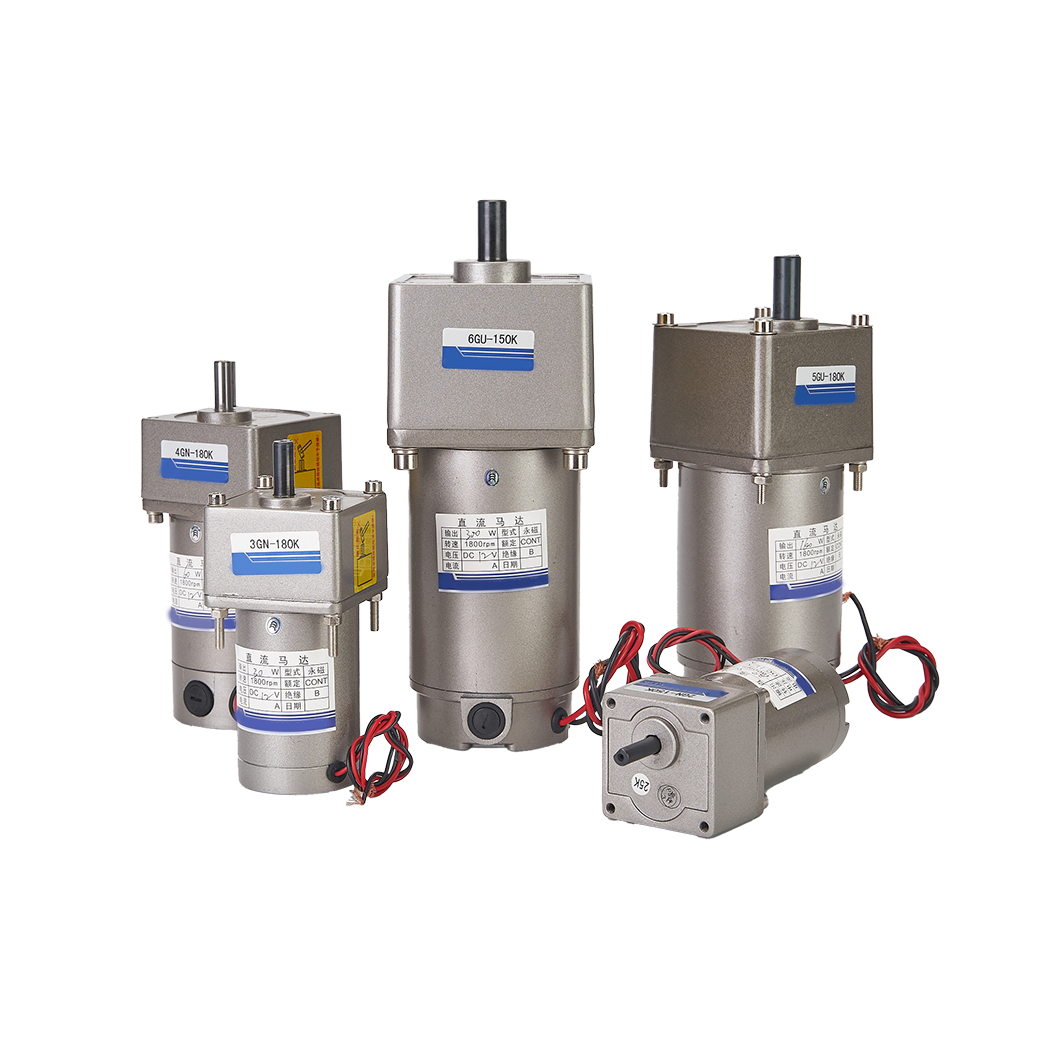
Mootori pöördemomendi ja kiiruse sobimatus teie rakendusega ei vähenda ainult süsteemi tõhusust. See põhjustab aktiivselt tõsist termilist ülekoormust, komponentide enneaegset riket ja kulukaid projekti viivitusi. Valede parameetrite valimine võib õrnad mehaanilised süsteemid peaaegu koheselt hävitada.
Disainiinseneride ja hankemeeskondade jaoks on kiiruse ja pöördemomendi vahelise range pöördsuhte mõistmine endiselt kriitilise tähtsusega esimene samm. Vajate neid põhiteadmisi hädasti täpseks ja usaldusväärseks komponentide valimiseks. See väldib tõhusalt katastroofilisi disainivigu keeruka süsteemiintegratsiooni ajal.
See põhjalik juhend kirjeldab täpselt, kuidas pöördemomendi-kiiruse kõveraid õigesti lugeda. Õpid hindama tehnilisi spetsifikatsioone tegelike tegelike koormusnõuetega võrreldes. Lõpuks näitame teile, kuidas täiuslikke enesekindlalt nimekirja lisada Alalisvoolumootor teie konkreetse insenerirakenduse jaoks. Neid põhimõtteid rakendades tagate toote pikaajalise töökindluse ja optimaalse mehaanilise jõudluse.
Võtmed kaasavõtmiseks
Vastupidine reegel: tavalises harjatud või harjadeta alalisvoolumootoris on kiirusel ja pöördemomendil lineaarne pöördvõrdeline seos; kui koormus (pöördemoment) suureneb, kiirus (RPM) väheneb.
Optimaalsed töötsoonid: Mootorite suurus peaks olema selline, et nende pidev töökoormus jääks maksimaalse efektiivsuse tsooni – mitte seiskumismomendi lähedale.
Pinge dikteerib kiirust: kuigi pöördemomendi määrab koormus ja vool, nihutab toitepinge reguleerimine kogu pöördemomendi-kiiruse kõverat üles või alla.
Andmelehed on idealiseeritud: tegelikud termilised reaalsused, toiteallika piirangud ja mehaaniline hõõrdumine nõuavad sageli 20–30% ohutusvaru lähtearvutustest kõrgemal.
Pöördemomendi-kiiruse kõver: kuidas hinnata mootori jõudlust
Kõvera õige lugemine hoiab ära üle- ja alaspetsifikatsiooni. Liigne spetsifikatsioon raiskab väärtuslikku eelarvet liiga suurte mootorite jaoks. Alaspetsifikatsioon võib välitingimustes põhjustada toote katastroofilist riket. Peate mõlemad muutujad ideaalselt tasakaalustama.
Põhiandmepunktide mõistmine
Koormuseta kiirus ($omega_0$): see tähistab maksimaalset pöörete arvu, kui võlli pöördemoment on null. See osutub kasulikuks erinevate mudelite võrdluseks. Kuid see toimib harva tegeliku töökiirusena.
Seiskumismoment ($ au_s$): see näitab maksimaalset pöördemomenti, mis tekib, kui võll täielikult lukustub. Pidev töötamine selle punkti lähedal põhjustab kiire termilise rikke. Mähised kuumenevad üle ja isolatsioon sulab koheselt.
Tööpunkt: see määrab vajaliku koormuse ja soovitud kiiruse konkreetse ristumiskoha. Peate selle hoolikalt joondama pideva nimipöördemomendiga.
Tõhususe kaar
Märkate, et mehaaniline tippvõimsus saavutatakse ligikaudu 50% seiskumismomendi juures. Tippefektiivsus käitub aga erinevalt. Tavaliselt esineb see madalamatel pöördemomendi vahemikel. Tavaliselt on maksimaalne efektiivsus vahemikus 10% kuni 30% seiskumismomendist. Siin töötades minimeeritakse soojusena kaotatud võimsust.
Kui surute töö üle 50% seiskumismomendi, väheneb tõhusus järsult. Elektrienergia muundub täielikult kasutuks soojuseks. See lagundab aja jooksul kiiresti sisemisi komponente.
Pöördemomendi-kiiruse kõver Töötsoonide viide
Operatsioonitsoon
Pöördemomendi tase (% seiskumisest)
Kiirusvahemik
Tüüpiline rakendus
Koormusvaba tsoon
0% - 5%
Maksimaalne pöörete arv
Ventilaatorid, kerged tiivikud
Kõrge efektiivsusega tsoon
10% - 30%
Mõõdukas-kõrge pöörete arv
Pideva tööga täiturmehhanismid
Tippvõimsuse tsoon
40% - 60%
Mõõdukas pöörete arv
Lühiajaline kiirendus
Varisemise ohuala
70% - 100%
Peaaegu null RPM
Lukustatud rootor (vältida)
Suur kiirus vs. suur pöördemoment: lahenduskategooriate joondamine kasutusjuhtumitele
Otseajamiga konfiguratsiooni või käigukastiga seadistuse vahel otsustamine sõltub täielikult väljundnõuetest. Peate need mehaanilised väljundid hoolikalt kaardistama vastavalt oma kavandatud kasutusjuhtumile. See tagab maksimaalse eluea ja minimaalse hoolduse.
Otseajam (suur kiirus, madal pöördemoment)
Otseajamiga konfiguratsioonid tagavad kõrge pöörete arvu ja väikese pöörlemisjõu. Nad kinnitavad koormuse otse väljundvõllile. Tüüpilised näited hõlmavad ventilaatoreid, puhureid ja lihtsaid vibratsioonimootoreid.
Standard Harjadeta alalisvoolumootor kasutab sageli otseajamit. Need seadistused pakuvad suurepärast kõrget efektiivsust. Samuti kuluvad need aja jooksul väga vähe. Siiski on need suure väliskoormuse korral väga altid seiskumisele.
Reduktoriga alalisvoolumootorid (madal kiirus, suur pöördemoment)
Nendes konfiguratsioonides kasutatakse mehaanilist reduktsioonisüsteemi. Nad vahetavad töötlemata RPM-i olulise mehaanilise eelise nimel. Levinud planeetide, spurtide või usside konfiguratsioonid saavad selle ülesandega suurepäraselt hakkama. Nad mitmekordistavad tõhusalt väljundjõudu.
Integreerimine a Käigukast on ideaalne robootika, raskete ajamite ja tõstemehhanismide jaoks. Nad vallutavad kergesti suuri koormusi. Kuid need toovad kaasa väikese efektiivsuse vähenemise. Te saate ka mehaanilise keerukuse tänu hammasratta sisemisele hõõrdumisele.
Alalisvoolumootori andmelehtede dekodeerimine: teooria ja tegelikkus
Peate õppima põhilistest turundusväidetest mööda vaatama. Tõelised tööpiirangud leiate mis tahes tootja 12 V või 24 V andmelehelt. Teoreetilised numbrid vastavad harva räpane välja tegelikkusele.
Nimipinge vs. tegelikud toiteallikad
Hinnake, kuidas pinge langeb suure koormuse korral. Toiteallikas võib tippvoolutarbimise ajal märkimisväärselt langeda. See pingelang kahandab kohe teie eeldatavat pöördemomendi-kiiruse kõverat. See piirab drastiliselt tippkiirust.
Akutoitel töötavad süsteemid seisavad selle probleemiga pidevalt silmitsi. Aku laetuse tühjenemisel langeb nimipinge pidevalt. Peate arvutama jõudluse madalaima eeldatava pinge oleku alusel.
Pideva vs tipppöördemomendi reitingud
Pidevate rakenduste puhul tugevalt toetumine tipppöördemomendile tekitab tohutu oht. Maksimaalne pöördemoment kirjeldab lühiajalist, hetkelist võimet. See ei kajasta jätkusuutlikku töötingimusi.
Peate mõistma termilist ajakonstanti. See määrab, kui kaua üksus suudab maksimaalset pöördemomenti säilitada. Selle täpse ajapiirangu ületamine sulab mähise isolatsiooni. Täielik elektrilühis järgneb mõni hetk hiljem.
Pöördemomendi konstant ($K_t$) ja kiiruskonstant ($K_v$)
Need kaks mõõdikut aitavad teil käitumist matemaatiliselt ennustada. Need näitavad jõudlust pingete ja voolude juures, mida pole andmelehel selgesõnaliselt loetletud. $K_t$ määrab, kui palju pöördemomenti genereerib voolu ampri kohta.
$K_v$ määrab, mitu RPM-i genereerib toitevoldi kohta. Neid konstante saate kasutada kohandatud tööpunktide täpseks modelleerimiseks. Need annavad inseneridele võimaluse ehitada väga töökindlaid kohandatud ajamisüsteeme.
Rakendusriskid: miks alalisvoolumootorid põllul ebaõnnestuvad
Usume, et läbipaistva rakendamise tegelikkuse esiletõstmine suurendab insenertehnilist usaldusväärsust. Liiga paljud projektid ebaõnnestuvad lihtsate, välditavate suurusvigade tõttu. Nende levinud lõksude mõistmine kaitseb teie riistvarainvesteeringuid.
Thermal Runaway Trap
Süsteemi käivitamine pöördemomendi-kiiruse kõverast liiga kaugele tekitab liigset kuumust. Seda kohtate suure pöördemomendi ja väikese kiiruse korral. Kuumus suurendab kiiresti sisemist elektritakistust.
Suurem takistus nõuab sama mehaanilise jõu säilitamiseks rohkem voolu. See lisavool tekitab veelgi rohkem soojust. See nõiaring vähendab sisemist pöördemomendi suutlikkust kuni katastroofilise rikkeni.
Käivitusvoolu piigid
Kui käivitamise ajal pöörete arv minutis on null, toimib seade korraks seiskunud mootorina. See võtab toiteallikast tohutut piiramatut voolu. See järsk hüpe tekitab kogu süsteemis tugeva elektrilise pinge.
Teil on oht, et toiteallika kaitsed rakenduvad koheselt. Kaitsmata PCB jäljed võivad plaadilt sõna otseses mõttes ära põleda. Insenerid peavad seda leevendama pehmekäivitite või spetsiaalsete PWM-juhtimissüsteemide abil.
Arvestamata mehaaniline hõõrdumine
Alghõõrdumise arvutamata jätmine rikub paljusid kujundusi. Mehaanilised süsteemid kannatavad puhkamise ajal kleepumise all. Seadistamine võib paberil täiuslik välja näha, kuid ei saa täielikult liikuda.
Juhtsiinid, tihedad laagrid ja tugev määre lisavad märkimisväärset takistust. Peate seda füüsilist tugevust täpselt mõõtma. Usaldusväärse liikumise tagamiseks lisage see oma algtaseme pöördemomendi nõudele.
Valiku loogika: samm-sammuline hindamisraamistik
Hanke- ja insenerimeeskonnad vajavad toimivat töövoogu. See raamistik aitab teil komponendi valiku enesekindlalt lõpule viia. Järgige neid konkreetseid samme, et tagada süsteemi optimaalne jõudlus.
Halvima koormuse määramine: arvutage nii pideva töö pöördemoment kui ka maksimaalne käivitusmoment. Sellesse algtaseme arvutusse peate lisama kiirendusnõuded ja mehaanilise vastupidavuse.
Määrake soovitud kiirus: määrake tegeliku töökoormuse juures vajalik pöörete arv. Ärge kunagi tuginege oma disainis täielikult tootja idealiseeritud tühikäigukiiruse mõõdikule.
Rakendage ohutustegurit: korrutage oma algtaseme pöördemomendi nõuded 1,2–1,5-ga. See põhjustab termilist lagunemist ja eeldatavat mehaanilist kulumist kasutusaastate jooksul. Kui teie disain nõuab äärmist tööstuslikku jõudu, võite määrata spetsialisti Suure pöördemomendiga 550 W 800 W alalisvoolu käigukasti mootor , mis talub mugavalt suuri koormusi.
Proovide ja prototüübi taotlemine: bench-testimine jääb täiesti vaieldamatuks etapiks. Enne hulgihanke lubamist testige tegelikku planeeritud toiteallikat.
Järeldus
Seadmete valimine nõuab palju kaugemale eraldatud andmelehtede numbritest.
Peate konkreetse rakenduse koormusprofiilid hoolikalt kaardistama täispöördemomendi-kiiruse kõverate suhtes.
Eelistage komponente, mille pidevad tööpunktid jäävad ohutult suure tõhususega tsoonidesse.
Eelarvestage alati suured ohutusvarud keerukate termiliste reaalsuste jaoks reaalses keskkonnas.
Andmelehe põhjaliku ülevaate saamiseks võtke ühendust otse meie insenerimeeskonnaga. Saame tarnida prototüüpe, et kinnitada teie pöördemomendi ja kiiruse arvutused katsestendil. Loe edasi avastama meie kohandatud elektromehaaniliste lahenduste täielikku valikut.
KKK
K: Kuidas mõjutab pinge alalisvoolumootori pöördemomenti ja kiirust?
V: Pinge suurendamine suurendab kiirust proportsionaalselt, nihutades kogu kõverat ülespoole. See ei muuda aluseks olevat pöördemomendi konstanti. Kuid kõrgem pinge võimaldab seadmel saavutada konkreetse sihtmomendi palju suurema pöörete arvu juures.
K: Kas saate alalisvoolumootori pöördemomenti suurendada ilma kiirust kaotamata?
V: Seda ei saa teha mehaaniliselt ilma toite sisendit täielikult muutmata. Kõvera ülespoole nihutamiseks peate kas andma kõrgema nimipinge või valima suurema füüsilise mudeli, millel on palju suurem üldvõimsus.
K: Mis vahe on seiskamismomendil ja pideval pöördemomendil?
V: Seiskumismoment määrab maksimaalse võimaliku jõu täpselt 0 p/min juures. Selle säilitamine põletab lõpuks sisemähised läbi. Pidev pöördemoment määrab maksimaalse püsiva koormuse, mida seade piiramatult talub, ületamata kriitilisi termilisi piire.
K: Miks mu alalisvoolumootor töötab aeglasemalt, kui andmelehel on kirjas?
V: Andmelehe kiirused esindavad tavaliselt ideaalseid tühikäigutingimusi ideaalse nimipingega. Reaalmaailma rakendused toovad kaasa suuri mehaanilisi koormusi, sisehõõrdumist ja aku pingelangusi. Kõik need välised tegurid vähendavad oluliselt tööpöörete arvu.