Շարժիչի մոմենտի և արագության անհամապատասխանությունը ձեր կիրառմանը միայն չի նվազեցնում համակարգի արդյունավետությունը: Այն ակտիվորեն հանգեցնում է ջերմային ծանրաբեռնվածության, բաղադրիչների վաղաժամ խափանումների և ծախսատար նախագծերի հետաձգման: Սխալ պարամետրեր ընտրելը կարող է գրեթե ակնթարթորեն ոչնչացնել նուրբ մեխանիկական համակարգերը:
Նախագծող ինժեներների և գնումների թիմերի համար արագության և ոլորող մոմենտի միջև խիստ հակադարձ կապի ըմբռնումը մնում է կարևոր առաջին քայլը: Ձեզ խիստ անհրաժեշտ է այս հիմնական գիտելիքները՝ բաղադրիչների ճշգրիտ, հուսալի ընտրության համար: Այն արդյունավետորեն կանխում է դիզայնի աղետալի թերությունները բարդ համակարգերի ինտեգրման ժամանակ:
Այս համապարփակ ուղեցույցը մանրամասն նկարագրում է, թե ինչպես ճիշտ կարդալ ոլորող մոմենտ-արագության կորերը: Դուք կսովորեք գնահատել տեխնիկական բնութագրերը իրական բեռի պահանջներին համապատասխան: Ի վերջո, մենք ձեզ ցույց կտանք, թե ինչպես վստահորեն ցուցակագրել կատարյալը DC շարժիչ ձեր կոնկրետ ինժեներական կիրառման համար: Կիրառելով այս սկզբունքները՝ դուք ապահովում եք արտադրանքի երկարատև հուսալիություն և օպտիմալ մեխանիկական կատարում:
Հիմնական Takeaways
Հակադարձ կանոն. Ստանդարտ խոզանակով կամ առանց խոզանակի հաստատուն հոսանքի շարժիչի արագությունը և ոլորող մոմենտը ունեն գծային, հակադարձ հարաբերություններ. երբ բեռը (ոլորող մոմենտ) մեծանում է, արագությունը (RPM) նվազում է:
Օպտիմալ աշխատանքային գոտիներ. Շարժիչները պետք է լինեն այնպես, որ դրանց շարունակական աշխատանքային բեռը ընկնի արդյունավետության գագաթնակետի գոտում, ոչ թե պտտվող մոմենտների մոտ:
Լարումը թելադրում է արագությունը. Մինչ ոլորող մոմենտը որոշվում է բեռով և հոսանքով, մատակարարման լարման կարգավորումը տեղափոխում է ոլորող մոմենտ-արագության ամբողջ կորը վեր կամ վար:
Տվյալների աղյուսակները իդեալականացված են. իրական աշխարհի ջերմային իրողությունները, էլեկտրամատակարարման սահմանափակումները և մեխանիկական շփումը հաճախ պահանջում են 20–30% անվտանգության մարժան՝ ելակետային հաշվարկներից բարձր:
Ոլորող մոմենտ-արագության կորը. Ինչպես գնահատել շարժիչի աշխատանքը
Կորը ճիշտ կարդալը կանխում է չափից դուրս և թերագնահատումը: Չափազանց սպեցիֆիկացիաները ծախսում են արժեքավոր բյուջեն մեծածավալ շարժիչների վրա: Չափազանցման ռիսկերը դաշտային պայմաններում արտադրանքի աղետալի ձախողման են ենթարկվում: Դուք պետք է կատարյալ հավասարակշռեք երկու փոփոխականները:
Հասկանալով հիմնական տվյալների կետերը
Առանց ծանրաբեռնվածության արագություն ($omega_0$). Սա ներկայացնում է առավելագույն RPM, երբ զրոյական ոլորող մոմենտ է կիրառվում լիսեռի վրա: Այն օգտակար է տարբեր մոդելների բազային համեմատությունների համար: Այնուամենայնիվ, այն հազվադեպ է ծառայում որպես իրական գործող արագություն:
Խցանման ոլորող մոմենտ ($ au_s$). Սա ցույց է տալիս առավելագույն ոլորող մոմենտը, որն առաջանում է, երբ լիսեռը ամբողջությամբ կողպվում է: Այս կետի մոտ անընդհատ աշխատելը հանգեցնում է ջերմային արագ խափանումների: Ոլորունները գերտաքանում են և մեկուսացումը անմիջապես հալվում է:
Գործառնական կետ. սա մատնանշում է պահանջվող բեռի և ցանկալի արագության կոնկրետ խաչմերուկը: Դուք պետք է զգուշորեն հավասարեցնեք այն գնահատված շարունակական ոլորող մոմենտին:
Արդյունավետության կամար
Դուք կիմանաք, որ մեխանիկական հզորության գագաթնակետը տեղի է ունենում մոմենտային մոմենտների մոտավորապես 50%-ի դեպքում: Այնուամենայնիվ, գագաթնակետային արդյունավետությունը այլ կերպ է վարվում: Այն սովորաբար տեղի է ունենում ավելի ցածր ոլորող մոմենտների միջակայքում: Դուք սովորաբար գտնում եք գագաթնակետային արդյունավետությունը 10% -ից մինչև 30% մոմենտի մոմենտի միջև: Այստեղ աշխատելը նվազագույնի է հասցնում ջերմության կորցրած էներգիան:
Եթե դուք գործարկում եք 50%-ից ավելի պտտվող մոմենտ, արդյունավետությունը կտրուկ նվազում է: Էլեկտրական էներգիան ամբողջությամբ վերածվում է անօգուտ ջերմության: Սա արագորեն քայքայում է ներքին բաղադրիչները ժամանակի ընթացքում:
Ուղղակի շարժիչի կոնֆիգուրացիայի կամ փոխանցման մեխանիզմի միջև որոշում կայացնելն ամբողջությամբ կախված է ելքային պահանջներից: Դուք պետք է զգույշ կերպով քարտեզագրեք այս մեխանիկական ելքերը ձեր նախատեսված օգտագործման դեպքում: Սա ապահովում է առավելագույն կյանքի տևողությունը և նվազագույն սպասարկումը:
Ուղղակի շարժիչ (բարձր արագություն, ցածր պտտող մոմենտ)
Ուղղակի շարժիչի կոնֆիգուրացիան ապահովում է բարձր RPM և ցածր պտտվող ուժ: Նրանք տեղադրում են բեռը անմիջապես ելքային լիսեռի վրա: Տիպիկ օրինակները ներառում են օդափոխիչներ, փչակներ և պարզ վիբրացիոն շարժիչներ:
Ստանդարտ Անխոզանակ DC շարժիչը հաճախ օգտագործում է ուղիղ շարժիչ: Այս կարգավորումներն առաջարկում են գերազանց բարձր արդյունավետություն: Նրանք նաև ժամանակի ընթացքում ներկայացնում են շատ ցածր մեխանիկական մաշվածություն: Այնուամենայնիվ, նրանք շարունակում են մնալ խիստ հակված ծանր արտաքին բեռների տակ կանգ առնելու:
Փոխանցվող DC շարժիչներ (ցածր արագություն, բարձր ոլորող մոմենտ)
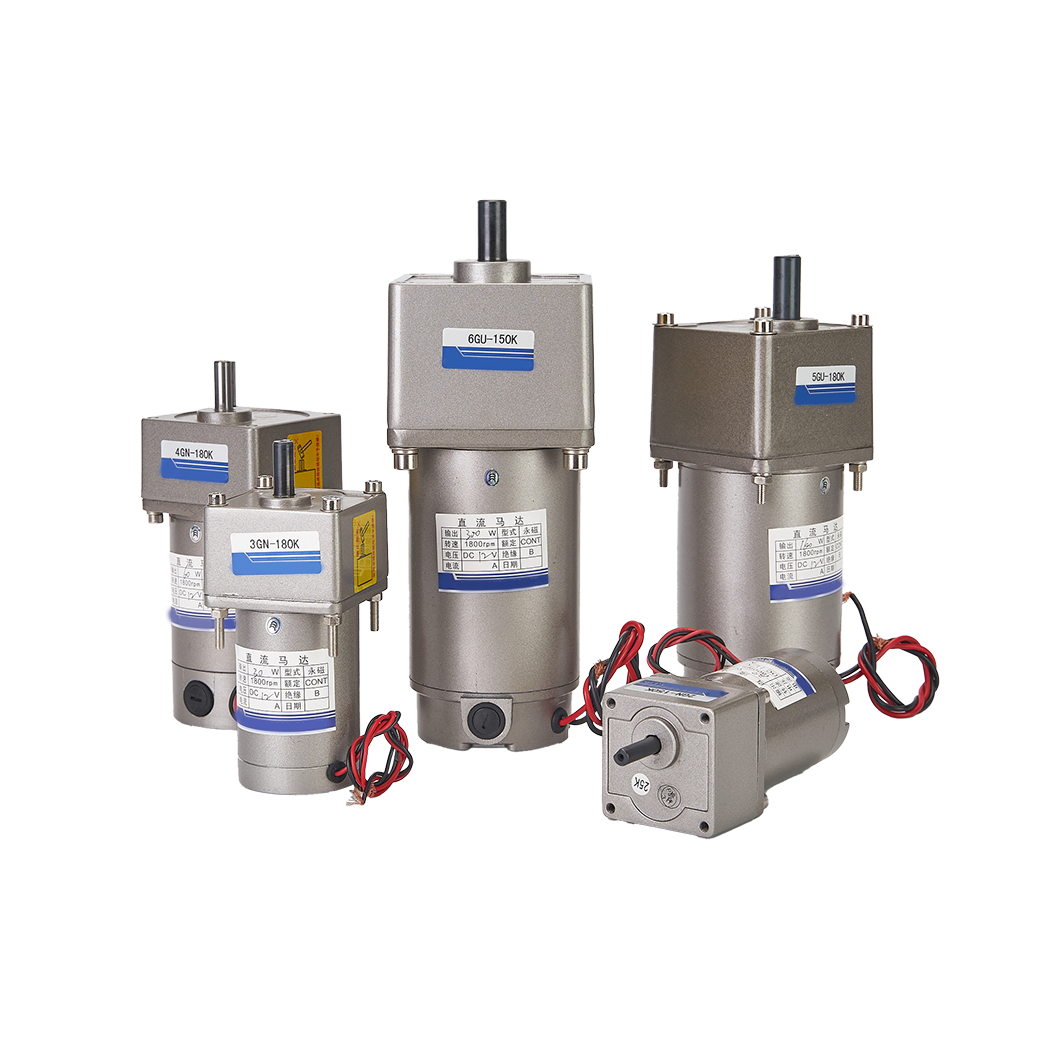
Այս կոնֆիգուրացիաները օգտագործում են մեխանիկական կրճատման համակարգ: Նրանք վաճառում են հում RPM-ը զգալի մեխանիկական առավելությունների համար: Սովորական մոլորակների, թրթուրների կամ ճիճուների կոնֆիգուրացիաները փայլուն են կատարում այս խնդիրը: Նրանք արդյունավետորեն բազմապատկում են ելքային ուժը:
Ինտեգրում ա Փոխանցման տուփը իդեալական է ռոբոտաշինության, ծանր ակտուալների և բարձրացնող մեխանիզմների համար: Նրանք հեշտությամբ հաղթահարում են հսկայական բեռներ: Այնուամենայնիվ, դրանք բերում են արդյունավետության աննշան կորուստներ: Դուք նաև մեխանիկական բարդություն եք ձեռք բերում փոխանցման ներքին շփման պատճառով:
DC շարժիչի տվյալների թերթիկների վերծանում. կամրջող տեսություն և իրականություն
Դուք պետք է սովորեք նայել անցյալի հիմնական մարքեթինգային պահանջներին: Արտահանեք իրական գործառնական սահմանները ցանկացած արտադրողի 12V կամ 24V տվյալների թերթիկից: Տեսական թվերը հազվադեպ են համընկնում դաշտային խառնաշփոթ իրականությունների հետ:
Անվանական լարումը ընդդեմ իրական աշխարհի էլեկտրամատակարարման
Գնահատեք, թե ինչպես է լարումը ընկնում ծանր բեռի տակ: Էլեկտրաէներգիայի մատակարարումը կարող է զգալիորեն թուլանալ հոսանքի գագաթնակետի ժամանակ: Լարման այս անկումը անմիջապես կփոքրացնի ձեր սպասվող ոլորող մոմենտ-արագության կորը: Այն կտրուկ սահմանափակում է առավելագույն արագությունը:
Մարտկոցով աշխատող համակարգերը մշտապես բախվում են այս խնդրին: Քանի որ մարտկոցի լիցքը սպառվում է, անվանական լարումը անշեղորեն նվազում է: Դուք պետք է հաշվարկեք կատարողականությունը՝ ելնելով ամենացածր ակնկալվող լարման վիճակից:
Շարունակական ընդդեմ գագաթնակետային ոլորող մոմենտների վարկանիշներ
Շարունակական կիրառման համար մեծապես հենվելով գագաթնակետին մեծ վտանգ է ստեղծում: Պիկ ոլորող մոմենտը նկարագրում է կարճ, ակնթարթային կարողություն: Այն չի արտացոլում կայուն շահագործման պայմանները:
Դուք պետք է հասկանաք ջերմային ժամանակի հաստատունը: Այն թելադրում է, թե որքան ժամանակ միավորը կարող է պահպանել առավելագույն ոլորող մոմենտ: Այս ճշգրիտ ժամկետը գերազանցելը հալեցնում է ոլորուն մեկուսացումը: Էլեկտրականության ամբողջական կրճատումը տեղի է ունենում մի քանի րոպե անց:
Ոլորող մոմենտ հաստատուն ($K_t$) և արագության հաստատուն ($K_v$)
Այս երկու չափիչները օգնում են ձեզ մաթեմատիկորեն կանխատեսել վարքագիծը: Նրանք բացահայտում են կատարումը լարումների և հոսանքների դեպքում, որոնք հստակորեն նշված չեն տվյալների աղյուսակում: $K_t$-ը թելադրում է, թե որքան ոլորող մոմենտ է առաջանում հոսանքի մեկ ուժեղացուցիչի համար:
$K_v$-ը թելադրում է, թե քանի RPM է առաջացնում մեկ վոլտ մատակարարման համար: Դուք կարող եք օգտագործել այս հաստատունները՝ մաքսային գործառնական կետերը ճշգրիտ մոդելավորելու համար: Նրանք ճարտարագետներին հնարավորություն են տալիս ստեղծել բարձր հուսալի անհատական շարժիչ համակարգեր:
Իրականացման ռիսկերը. Ինչու՞ DC շարժիչները ձախողվում են դաշտում
Մենք կարծում ենք, որ թափանցիկ իրականացման իրողությունների ընդգծումը ստեղծում է վերջնական ինժեներական վստահություն: Չափազանց շատ նախագծեր ձախողվում են չափերի չափման պարզ, խուսափելի սխալների պատճառով: Այս ընդհանուր ծուղակները հասկանալը պաշտպանում է ձեր ապարատային ներդրումները:
Ջերմային փախած ծուղակը
Ոլորող մոմենտ-արագության կորի միջով համակարգը չափազանց հեռու վարելը ավելորդ ջերմություն է առաջացնում: Դուք բախվում եք դրան բարձր ոլորող մոմենտ ստեղծելու, ցածր արագության սցենարներում: Ջերմությունը արագորեն մեծացնում է ներքին էլեկտրական դիմադրությունը:
Բարձր դիմադրությունը պահանջում է ավելի շատ հոսանք՝ նույն մեխանիկական ուժը պահպանելու համար: Այս լրացուցիչ հոսանքն էլ ավելի շատ ջերմություն է ստեղծում: Այս արատավոր շրջանը նվազեցնում է ոլորող մոմենտների ներքին հզորությունը մինչև աղետալի ձախողումը:
Start-Up Current Spikes
Գործարկման ընթացքում զրոյական պտույտի դեպքում միավորը կարճ ժամանակում գործում է որպես կանգառի շարժիչ: Այն մատակարարում է զանգվածային, անսահմանափակ հոսանք: Այս հանկարծակի ցատկը ստեղծում է ուժեղ էլեկտրական սթրես ամբողջ համակարգում:
Դուք վտանգում եք ակնթարթորեն անջատել էլեկտրամատակարարման պաշտպանությունը: Անպաշտպան PCB-ի հետքերը կարող են բառացիորեն այրվել տախտակից: Ինժեներները պետք է մեղմացնեն դա՝ օգտագործելով փափուկ մեկնարկիչներ կամ հատուկ PWM կառավարման համակարգեր:
Չհաշվառված մեխանիկական շփում
Մեկնարկային շփումը հաշվարկելու ձախողումը փչացնում է բազմաթիվ նախագծեր: Մեխանիկական համակարգերը հանգստանալու ժամանակ տառապում են կծումից: Կարգավորումը կարող է կատարյալ թվալ թղթի վրա, բայց ամբողջությամբ չշարժվել:
Ուղղորդող ռելսերը, ամուր առանցքակալները և ծանր քսուքը զգալի դիմադրություն են ավելացնում: Դուք պետք է ճշգրիտ չափեք այս ֆիզիկական կապը: Ավելացրեք այն ձեր բազային ոլորող մոմենտների պահանջին՝ հուսալի շարժում երաշխավորելու համար:
Կարճ ցուցակի տրամաբանություն. քայլ առ քայլ գնահատման շրջանակ
Գնումների և ինժեներական թիմերին անհրաժեշտ է գործուն աշխատանքային հոսք: Այս շրջանակն օգնում է ձեզ վստահորեն վերջնականացնել ձեր բաղադրիչի ընտրությունը: Հետևեք այս կոնկրետ քայլերին՝ համակարգի օպտիմալ կատարումը երաշխավորելու համար:
Սահմանեք ամենավատ բեռնվածությունը. հաշվարկեք և՛ շարունակական պտտվող ոլորող մոմենտը, և՛ գագաթնակետին մեկնարկային մոմենտը: Այս ելակետային հաշվարկում դուք պետք է ներառեք արագացման պահանջները և մեխանիկական ամրությունը:
Սահմանեք ցանկալի արագությունը. որոշեք անհրաժեշտ RPM-ը իրական բեռնվածության տակ: Երբեք ձեր դիզայնն ամբողջությամբ մի հիմնեք արտադրողի կողմից իդեալականացված առանց բեռի արագության չափման վրա:
Կիրառեք անվտանգության գործոն. բազմապատկեք ձեր բազային ոլորող մոմենտների պահանջները 1,2-ից 1,5-ով: Սա հաշվի է առնում ջերմային քայքայումը և սպասվող մեխանիկական մաշվածությունը ծառայության տարիների ընթացքում: Եթե ձեր դիզայնը պահանջում է ծայրահեղ արդյունաբերական ուժ, կարող եք նշել մասնագիտացված Բարձր ոլորող մոմենտ 550W 800W DC փոխանցման շարժիչ՝ հսկայական բեռները հարմարավետորեն կառավարելու համար:
Նմուշների և նախատիպի խնդրանք. նստարանի փորձարկումը մնում է ամբողջովին անսակարկելի քայլ: Փորձարկեք՝ օգտագործելով իրական պլանավորված էլեկտրամատակարարումը, նախքան մեծածախ գնումների թույլտվությունը:
Եզրակացություն
Սարքավորումների ընտրությունը պահանջում է շատ ավելին անցնել տվյալների թերթիկի մեկուսացված թվերից:
Դուք պետք է ուշադիր քարտեզագրեք հավելվածի բեռնվածության պրոֆիլները՝ ոլորող ոլորող մոմենտ-արագության կորերի համեմատությամբ:
Առաջնահերթություն տվեք այն բաղադրիչներին, որտեղ շարունակական գործառնական կետերն ապահով կերպով ընկնում են բարձր արդյունավետության գոտիներում:
Միշտ բյուջետային առատաձեռն անվտանգության մարժաներ իրական աշխարհի միջավայրում բարդ ջերմային իրողությունների համար:
Խնդրում ենք ուղղակիորեն կապվել մեր ինժեներական թիմի հետ՝ տվյալների թերթիկի համապարփակ վերանայման համար: Մենք կարող ենք մատակարարել նախատիպի ագրեգատներ՝ ստուգման նստարանին ձեր մոմենտի և արագության հաշվարկները հաստատելու համար: Կարդալ ավելին մեր մասին ՝ բացահայտելու մեր պատվերով էլեկտրամեխանիկական լուծումների մեր ամբողջ տեսականին:
ՀՏՀ
Հարց. Ինչպե՞ս է լարումը ազդում DC շարժիչի պտտման և արագության վրա:
Ա. Լարման ավելացումը համաչափորեն մեծացնում է արագությունը՝ ամբողջ կորը վերև տեղափոխելով: Այն չի փոխում հիմքում ընկած ոլորող մոմենտի հաստատունը: Այնուամենայնիվ, ավելի բարձր լարումը թույլ է տալիս միավորին հասնել որոշակի թիրախային ոլորող մոմենտի՝ շատ ավելի բարձր RPM-ով:
Հարց. Կարո՞ղ եք մեծացնել DC շարժիչի մոմենտը առանց արագությունը կորցնելու:
A: Դուք չեք կարող դա անել մեխանիկորեն, առանց ամբողջությամբ փոխելու էներգիայի մուտքագրումը: Դուք կամ պետք է մատակարարեք ավելի բարձր անվանական լարում կորը դեպի վեր տեղափոխելու համար, կամ ընտրեք ավելի մեծ ֆիզիկական մոդել, որն ունի շատ ավելի բարձր ընդհանուր հզորության վարկանիշ:
Հարց: Ո՞րն է տարբերությունը խցիկի պտտման և շարունակական պտտման միջև:
A: Կախովի ոլորող մոմենտը սահմանում է առավելագույն հնարավոր ուժը ուղիղ 0 RPM-ում: Դրա պահպանումը ի վերջո այրելու է ներքին ոլորունները: Շարունակական ոլորող մոմենտը սահմանում է առավելագույն կայուն ծանրաբեռնվածությունը, որը սարքը վարում է անորոշ ժամանակով՝ առանց կրիտիկական ջերմային սահմանները գերազանցելու:
Հարց. Ինչու՞ է իմ DC շարժիչն ավելի դանդաղ աշխատում, քան նշված է տվյալների աղյուսակում:
A. Տվյալների աղյուսակի արագությունները սովորաբար ներկայացնում են իդեալականացված առանց բեռի պայմաններ կատարյալ անվանական լարման դեպքում: Իրական աշխարհի հավելվածները ներկայացնում են ծանր մեխանիկական բեռներ, ներքին շփում և մարտկոցի լարման անկում: Այս բոլոր արտաքին գործոնները միավորվում են՝ զգալիորեն նվազեցնելու գործառնական RPM-ը: