A incompatibilidade do torque e da velocidade de um motor com sua aplicação não reduz apenas a eficiência do sistema. Isso leva ativamente a sobrecarga térmica severa, falha prematura de componentes e atrasos dispendiosos em projetos. A escolha de parâmetros incorretos pode destruir sistemas mecânicos delicados quase instantaneamente.
Para engenheiros de projeto e equipes de compras, compreender a estrita relação inversa entre velocidade e torque continua sendo um primeiro passo crítico. Você precisa desesperadamente desse conhecimento básico para uma seleção precisa e confiável de componentes. Ele evita efetivamente falhas catastróficas de projeto durante a integração de sistemas complexos.
Este guia completo explica exatamente como ler corretamente as curvas de torque-velocidade. Você aprenderá a avaliar as especificações técnicas em relação aos requisitos de carga reais. Por fim, mostraremos como selecionar com segurança o perfeito Motor DC para sua aplicação específica de engenharia. Ao aplicar esses princípios, você garante a confiabilidade duradoura do produto e o desempenho mecânico ideal.
Principais conclusões
A regra inversa: Em um motor CC padrão com ou sem escovas, a velocidade e o torque têm uma relação linear e inversa; conforme a carga (torque) aumenta, a velocidade (RPM) diminui.
Zonas de operação ideais: Os motores devem ser dimensionados de forma que sua carga operacional contínua fique dentro de sua zona de eficiência máxima – e não perto de seu torque de parada.
A tensão determina a velocidade: Embora o torque seja determinado pela carga e pela corrente, o ajuste da tensão de alimentação desloca toda a curva torque-velocidade para cima ou para baixo.
As planilhas de dados são idealizadas: as realidades térmicas do mundo real, as limitações da fonte de alimentação e o atrito mecânico geralmente exigem uma margem de segurança de 20 a 30% acima dos cálculos iniciais.
A curva torque-velocidade: como avaliar o desempenho do motor
Ler a curva corretamente evita especificações excessivas e insuficientes. O excesso de especificações desperdiça um orçamento valioso em motores superdimensionados. A subespecificação corre o risco de falha catastrófica do produto em condições de campo. Você deve equilibrar ambas as variáveis perfeitamente.
Compreendendo os principais pontos de dados
Velocidade sem carga ($omega_0$): Representa RPM máxima quando torque zero se aplica ao eixo. É útil para comparações de base entre diferentes modelos. No entanto, raramente serve como a velocidade operacional real.
Stall Torque ($ au_s$): Mostra o torque máximo gerado quando o eixo trava completamente. Operar continuamente perto deste ponto causa falha térmica rápida. Os enrolamentos superaquecem e o isolamento derrete instantaneamente.
O ponto operacional: identifica a interseção específica da carga necessária e da velocidade desejada. Você deve alinhá-lo cuidadosamente em relação ao torque contínuo nominal.
O Arco da Eficiência
Você notará que o pico de potência mecânica ocorre em aproximadamente 50% do torque de estol. No entanto, a eficiência máxima se comporta de maneira diferente. Normalmente ocorre em faixas de torque mais baixas. Você normalmente encontra eficiência máxima entre 10% e 30% do torque de estol. Operar aqui minimiza a perda de energia na forma de calor.
Se você forçar a operação além de 50% do torque de travamento, a eficiência cairá drasticamente. A energia elétrica se converte inteiramente em calor inútil. Isso degrada rapidamente os componentes internos ao longo do tempo.
Referência de zonas operacionais da curva torque-velocidade
Zona Operacional
Nível de torque (% de estol)
Faixa de velocidade
Aplicação Típica
Zona sem carga
0% - 5%
Rotação máxima
Ventiladores, impulsores leves
Zona de alta eficiência
10% - 30%
RPM moderado-alto
Atuadores de serviço contínuo
Zona de pico de potência
40% - 60%
Rotações moderadas
Aceleração de rajada curta
Zona de perigo de parada
70% - 100%
Perto de zero rpm
Rotor bloqueado (Evitar)
Alta velocidade versus alto torque: alinhando categorias de soluções aos casos de uso
A decisão entre uma configuração de acionamento direto ou uma configuração com engrenagem depende inteiramente dos requisitos de saída. Você deve mapear cuidadosamente essas saídas mecânicas para o caso de uso pretendido. Isso garante vida útil máxima e manutenção mínima.
Acionamento direto (alta velocidade, baixo torque)
As configurações de acionamento direto proporcionam altas RPM e baixa força rotacional. Eles montam a carga diretamente no eixo de saída. Exemplos típicos incluem ventiladores, sopradores e motores vibratórios simples.
Um padrão O motor DC sem escova freqüentemente utiliza acionamento direto. Essas configurações oferecem excelente alta eficiência. Apresentam também baixíssimo desgaste mecânico ao longo do tempo. No entanto, eles permanecem altamente propensos a travar sob cargas externas pesadas.
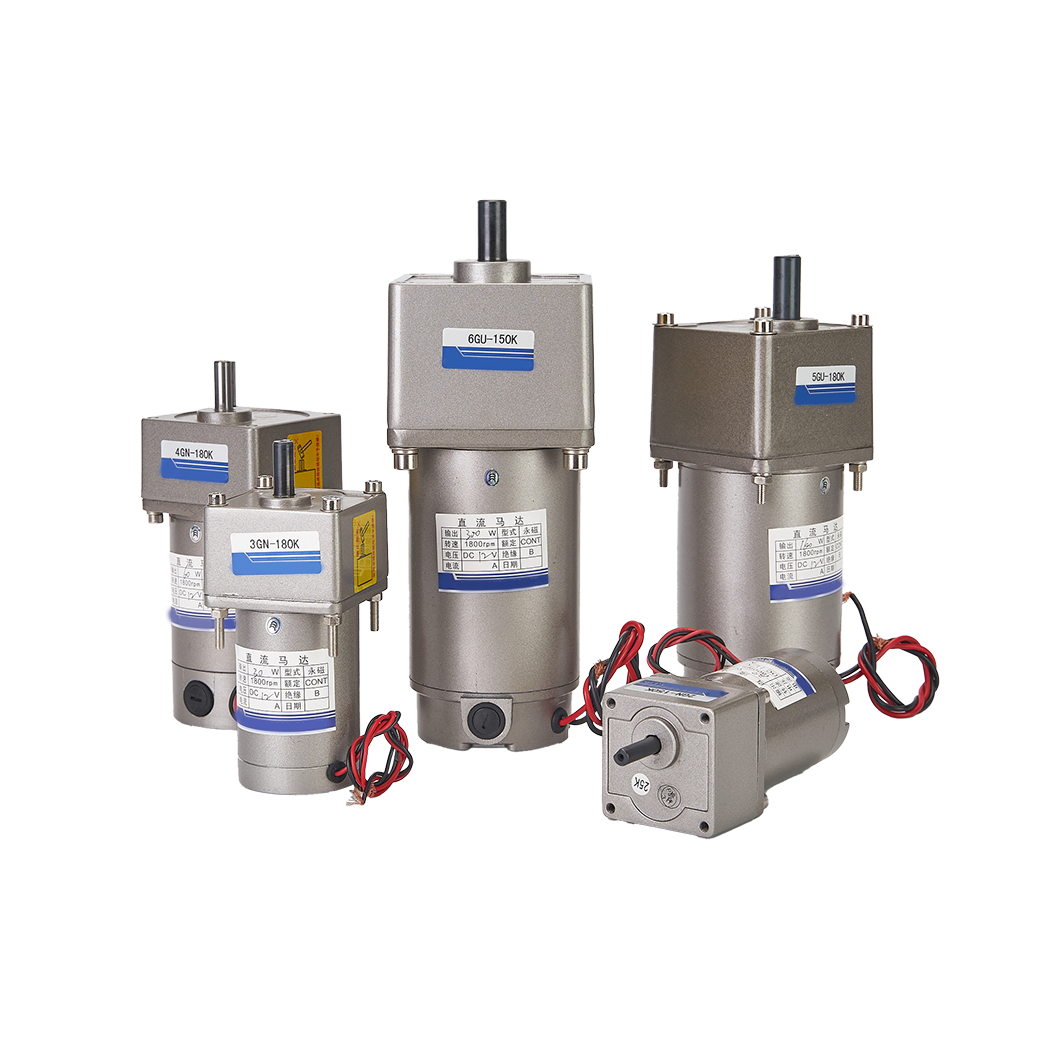
Motores DC com engrenagens (baixa velocidade, alto torque)
Essas configurações utilizam um sistema de redução mecânica. Eles trocam RPM bruto por vantagens mecânicas substanciais. Configurações comuns planetárias, de esporão ou de verme realizam essa tarefa de maneira brilhante. Eles multiplicam a força de saída de forma eficaz.
Integrando um A caixa de engrenagens é ideal para robótica, atuadores pesados e mecanismos de elevação. Eles conquistam cargas enormes facilmente. No entanto, eles introduzem pequenas perdas de eficiência. Você também ganha complexidade mecânica devido ao atrito interno da engrenagem.
Decodificando folhas de dados de motores CC: unindo teoria e realidade
Você deve aprender a ignorar as afirmações básicas de marketing. Extraia os verdadeiros limites operacionais da folha de dados de 12V ou 24V de qualquer fabricante. Os números teóricos raramente correspondem às realidades confusas do campo.
Tensão nominal vs. fontes de alimentação do mundo real
Avalie como a tensão cai sob carga pesada. Uma fonte de alimentação pode cair significativamente durante o pico de consumo de corrente. Essa queda de tensão diminuirá imediatamente sua curva de torque-velocidade esperada. Limita drasticamente a velocidade máxima.
Os sistemas alimentados por bateria enfrentam esse problema constantemente. À medida que a carga da bateria se esgota, a tensão nominal cai continuamente. Você deve calcular o desempenho com base no estado de tensão mais baixo esperado.
Classificações de torque contínuo vs. pico
Depender fortemente do torque máximo para aplicações contínuas cria um perigo enorme. O torque máximo descreve uma capacidade breve e momentânea. Não reflete uma condição operacional sustentável.
Você deve entender a constante de tempo térmico. Ele determina por quanto tempo uma unidade pode sustentar o torque máximo. Exceder este limite de tempo exato derrete o isolamento do enrolamento. Um curto-circuito elétrico completo ocorre momentos depois.
A constante de torque ($K_t$) e a constante de velocidade ($K_v$)
Essas duas métricas ajudam a prever matematicamente o comportamento. Eles revelam desempenho em tensões e correntes não listadas explicitamente na folha de dados. $K_t$ determina quanto torque é gerado por ampere de corrente.
$K_v$ determina quantos RPMs são gerados por volt de alimentação. Você pode usar essas constantes para modelar pontos operacionais personalizados com precisão. Eles capacitam os engenheiros a construir sistemas de acionamento personalizados altamente confiáveis.
Riscos de implementação: por que os motores CC falham em campo
Acreditamos que destacar realidades de implementação transparentes cria credibilidade definitiva em engenharia. Muitos projetos falham devido a erros de dimensionamento simples e evitáveis. Compreender essas armadilhas comuns protege seu investimento em hardware.
A armadilha térmica de fuga
Operar um sistema muito abaixo da curva torque-velocidade gera calor excessivo. Você encontra isso em cenários de alto torque e baixa velocidade. O calor aumenta rapidamente a resistência elétrica interna.
Maior resistência exige mais corrente para manter a mesma força mecânica. Essa corrente extra cria ainda mais calor. Este ciclo vicioso degrada a capacidade de torque interno até que ocorra uma falha catastrófica.
Picos atuais de inicialização
A zero RPM durante a inicialização, a unidade atua brevemente como um motor parado. Ele extrai corrente massiva e irrestrita do fornecimento. Este pico repentino cria um estresse elétrico severo em todo o sistema.
Você corre o risco de desarmar instantaneamente as proteções da fonte de alimentação. Traços de PCB desprotegidos podem literalmente queimar a placa. Os engenheiros devem mitigar isso usando soft-starters ou sistemas de controle PWM dedicados.
Fricção Mecânica Não Explicada
Deixar de calcular o atrito inicial arruína muitos projetos. Os sistemas mecânicos sofrem atrito durante o repouso. Uma configuração pode parecer perfeita no papel, mas não consegue se mover completamente.
Trilhos-guia, rolamentos apertados e graxa pesada adicionam resistência significativa. Você deve medir essa tensão física com precisão. Adicione-o ao seu requisito de torque básico para garantir um movimento confiável.
Lógica de seleção: uma estrutura de avaliação passo a passo
As equipes de compras e engenharia precisam de um fluxo de trabalho prático. Essa estrutura ajuda você a finalizar com segurança sua escolha de componentes. Siga estas etapas específicas para garantir o desempenho ideal do sistema.
Defina a carga do pior caso: calcule o torque de funcionamento contínuo e o torque inicial de pico. Você deve incluir requisitos de aceleração e atrito mecânico neste cálculo de linha de base.
Estabeleça a velocidade desejada: Determine as RPM necessárias sob a carga real de operação. Nunca baseie seu projeto inteiramente na métrica de velocidade sem carga idealizada pelo fabricante.
Aplique um fator de segurança: multiplique seus requisitos de torque de linha de base por 1,2 a 1,5. Isso explica a degradação térmica e o desgaste mecânico esperado ao longo dos anos de serviço. Se o seu projeto exigir força industrial extrema, você poderá especificar um Motor de engrenagem DC de alto torque de 550 W 800 W para lidar com cargas enormes com conforto.
Solicitar amostras e protótipo: o teste de bancada continua sendo uma etapa totalmente inegociável. Teste usando a fonte de alimentação planejada antes de autorizar a aquisição em massa.
Conclusão
A seleção de equipamentos exige ir muito além dos números isolados das folhas de dados.
Você deve mapear cuidadosamente os perfis de carga da aplicação específica em relação às curvas completas de torque-velocidade.
Priorize componentes onde os pontos de operação contínua se enquadram com segurança em zonas de alta eficiência.
Sempre orçamente margens de segurança generosas para realidades térmicas complexas em ambientes do mundo real.
Entre em contato diretamente com nossa equipe de engenharia para uma revisão abrangente da folha de dados. Podemos fornecer unidades protótipo para validar seus cálculos de torque e velocidade na bancada de testes. Leia mais sobre nós para descobrir nossa linha completa de soluções eletromecânicas personalizadas.
Perguntas frequentes
P: Como a tensão afeta o torque e a velocidade de um motor CC?
R: Aumentar a tensão aumenta a velocidade proporcionalmente, deslocando toda a curva para cima. Não altera a constante de torque subjacente. No entanto, uma tensão mais alta permite que a unidade atinja um torque alvo específico a uma rotação muito mais alta.
P: Você pode aumentar o torque de um motor DC sem perder velocidade?
R: Você não pode fazer isso mecanicamente sem alterar completamente a entrada de energia. Você deve fornecer uma tensão nominal mais alta para deslocar a curva para cima ou selecionar um modelo físico maior que possua uma classificação de potência geral muito mais alta.
P: Qual é a diferença entre torque de parada e torque contínuo?
R: O torque de travamento define a força máxima possível exatamente a 0 RPM. Manter isso acabará por queimar os enrolamentos internos. O torque contínuo define a carga constante máxima que a unidade suporta indefinidamente sem exceder os limites térmicos críticos.
P: Por que meu motor CC funciona mais devagar do que diz a folha de dados?
R: As velocidades da folha de dados normalmente representam condições idealizadas sem carga com tensão nominal perfeita. As aplicações do mundo real introduzem cargas mecânicas pesadas, atrito interno e quedas de tensão da bateria. Todos esses fatores externos se combinam para reduzir significativamente o RPM operacional.